




Çift kol koordinasyonu
İki adet 6 eksenli kolun eşzamanlı çalışması, geniş veya karmaşık parçaların iki yandan kavranmasını ve bir kolun tutarken diğerinin işlem yapmasını sağlar.
ENDÜSTRIYEL & LOJISTIK ROBOTLARI · REALMAN
Çift kollu, dikey kaldırmalı mobil manipülatör; 0–2400 mm erişim sağlar
RealMan Dual-Arm Lift, 900 mm etkin kaldırma kursuna sahip mobil bir çift kollu manipülatördür. İki 6 eksenli RM65-B-V kol, entegre görüş ve tutucu ile otonom görevleri ve veri toplama işlerini destekler.
GÖREVE GÖRE SEÇİM
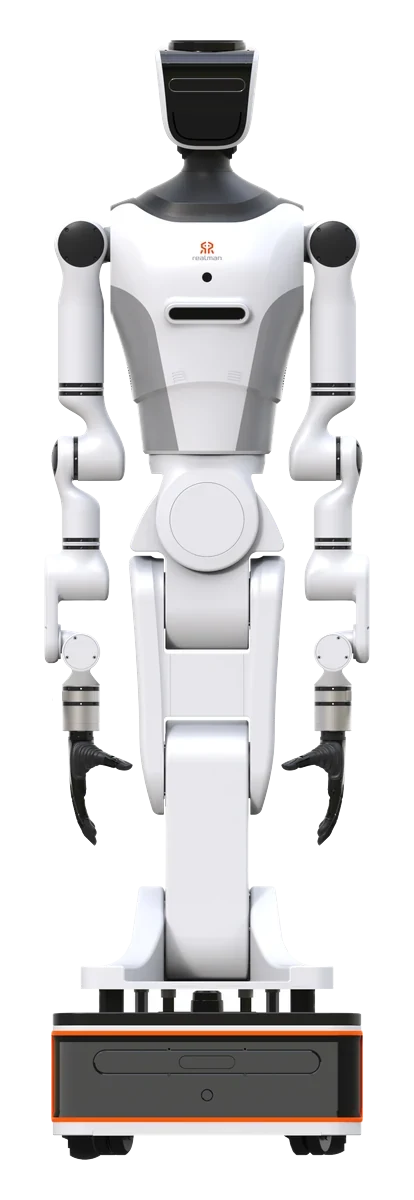
RealMan Dual-Arm Lift, 900 mm etkin kaldırma kolonu üzerinde konumlanan iki adet 6 eksenli RM65-B-V kolla çalışan çift kollu dikey kaldırmalı mobil manipülatördür. Kolon tam açıldığında kollar 0 ile 2400 mm arasındaki dikey aralıkta işler; yanal erişim taban dışına 790 mm, ileri erişim 0–690 mm olarak tanımlanmıştır. Sistem bütünleşik görüş sensörü ve CTAG2F90D tutucu ile nesne tanıma ve hassas kavrama yeteneği sunar; hesaplama işlemleri NVIDIA Jetson AGX Orin üzerinde yürütülür. İki kolun eşzamanlı koordinasyonu geniş nesnelerin iki yandan kavranması ya da bir elle sabitlenip diğer elle işlem yapılmasına olanak verir. Kablolu teleoperasyon fonksiyonu gerçek zamanlı kontrol ile iki kollu görev verisini kaydetmeyi ve yapay zeka model eğitimine veri sağlamayı mümkün kılar. Mobil taban otonom seyrüsefer yeteneğine sahiptir ve sürekli çalışma döngüleri ile perakende, endüstriyel uygulama ve araştırma/öğretim senaryolarında kullanılmak üzere tasarlanmıştır.
ÜRÜNE ÖZGÜ
Kaynak ürün bilgilerinden derlenen özellikler; model ve konfigürasyona göre değerlendirilmelidir.
İki adet 6 eksenli kolun eşzamanlı çalışması, geniş veya karmaşık parçaların iki yandan kavranmasını ve bir kolun tutarken diğerinin işlem yapmasını sağlar.
900 mm etkin kaldırma kursu sayesinde kol, tam açıldığında 0–2400 mm arasında dikey erişim sunar; bu yapı raf yüksekliği ve farklı düzeylerde çalışma gereksinimlerine uyum sağlar.
Bütünleşik görüş sistemi ile CTAG2F90D tutucu, nesne tanıma ve hassas kavrama işlevlerini destekler; bu sayede otomatik algılama ve yakalama görevleri yürütülebilir.
Sistem içi hesaplama birimleriyle yapay zeka destekli algılama ve kontrol süreçleri çalıştırılır; bu mimari otonom görev yönetimi ve veri işleme iş akışlarını kolaylaştırır.
Gerçek zamanlı teleoperasyon kablosu üzerinden iki kollu görev verisi kaydedilir; toplanan veriler yapay zeka model eğitimine ve offline analizlere uygun biçimde elde edilir.
Otonom seyrüsefer özellikleri ile sistem ortam içinde konumlanıp hareket ederek görevleri yerine getirir; mobil yapı farklı uygulama alanlarında esneklik sunar.
Standart olarak RM65-B-V kollar kullanılır; farklı uygulamalar için alternatif kol modelleri ile yapılandırma seçeneği mevcuttur.
KAYNAKLI ÜRÜN VERİLERİ
Değerler kaynak ürün sayfasından aktarılmıştır. Paket, yazılım ve aksesuar kapsamını sipariş öncesinde üreticinin güncel dokümanıyla teyit edin.
| Özellik | Değer |
|---|---|
| Boyutlar (ayakta) | 1780 mm boy; 640 × 450 mm taban izi |
| Ağırlık | Yaklaşık 157 kg |
| Kol erişimi | İleri erişim 0-690 mm; yanal erişim 790 mm/taraf |
| Kaldırma yüksekliği | 900 mm kaldırma stroku; 0-2400 mm dikey erişim |
| Kol kapasitesi | 5 kg (tek kol) |
| Azami hız | 1,5 m/s |
| Dönüş yarıçapı | 450 mm (yerinde dönüş) |
| Batarya | Şarj beslemesi 220 V AC ±%10, 50 Hz |
| Çalışma süresi | 3-4 saat sürekli çalışma |
| Şarj cihazı | AC 220 V ±%10 50 Hz şarj beslemesi |
| Hareket biçimi | Otonom seyrüsefer yapan mobil taban; 450 mm yerinde dönüş yarıçapı; 1,5 m/s |
| Serbestlik derecesi | 2 × 6 DoF kol + 1 kaldırma ekseni |
| Kol serbestliği | 6 DoF |
| Uç eleman | CTAG2F90D tutucu (opsiyonel); otonom nesne tanıma ve hassas kavrama |
| Malzeme | Kaldırma kursu 900 mm; dikey erişim 0-2400 mm (tam açık); yanal erişim taban dışına 790 mm (tek taraf); ileri erişim 0-690 mm; RM65-B-V kollar, RM75-B-V opsiyonel |
| Kollar | İki RM65-B-V kol: 6 eksen, kol başına 5 kg; RM65 serisi 610 mm çalışma yarıçapı, 7,2 kg, ±0,05 mm tekrarlanabilirlik; RM75-B-V opsiyonel |
| Kaldırma | 900 mm etkin kaldırma kursu; tam açıkken 0-2400 mm dikey erişim |
| Erişim | Yanal erişim tek tarafta taban dışına 790 mm; ileri erişim 0-690 mm |
| Taban | 450 mm yerinde dönüş; 1,5 m/s; 3-4 saat sürekli çalışma; 220 V AC şarj |
| Sensörler | Bütünleşik görüş sensörü; nesne tanıma, kavrama ve çevre izleme |
| Arayüzler | Açık geliştirme ortamı: JSON ve Modbus protokolleri, C, C++, C#, Python SDK, ROS ve ROS 2 paketleri; kablolu teleoperasyon arayüzü |
| İşlemci | NVIDIA Jetson AGX Orin |
| Yazılım özellikleri | Eşzamanlı iki kollu koordinasyon; otonom nesne tanıma ve hassas kavrama; otonom seyrüsefer; kablolu teleoperasyonla gerçek zamanlı kontrol, iki kollu veri toplama ve yapay zeka modeli eğitimi iş akışları |
| Çalışma sıcaklığı | 5-40 °C |
ÜRÜNÜ HAREKET HALİNDE GÖRÜN
Kaynak ürün sayfasının bağladığı tanıtım videosu, oynat düğmesiyle açılır.
ÜRÜN BİLGİ KAYNAKLARI
Bu katalog, ürün bilgilerini keşfetmek için hazırlanmıştır. Robotik Çözümler adına stok, yetkili bayi, fiyat, garanti veya satış sonrası hizmet koşulu taahhüt edilmez.
MERAK EDİLENLER
Dual-Arm Lift, 900 mm kaldırma kolonuna bağlı iki adet 6 eksenli RM65-B-V kolu barındıran çift kollu mobil manipülatördür; entegre görüş, CTAG2F90D tutucu ve otonom seyrüsefer ile endüstriyel ve veri toplama görevlerini uygular.
Kablolu teleoperasyon ile operatör gerçek zamanlı kontrol sağlar; iki kolun hareket verileri kaydedilir ve bu veriler yapay zeka model eğitimi için kullanılabilir.
Kaldırma kolonu tam açıldığında dikey erişim 0–2400 mm aralığındadır; yanal erişim taban dışına 790 mm ve ileri erişim 0–690 mm olarak belirtilmiştir.
Standart yapılandırmada iki RM65-B-V kol bulunur; RM75-B-V gibi alternatif kol modelleri seçenek olarak sağlanır ve sipariş sırasında belirlenir.
AYNI KATEGORİDE
 Endüstriyel & Lojistik robotları
AgiBot
Tekerlekli, çift kollu endüstriyel etkileşimli operasyon robotu.
 Endüstriyel & Lojistik robotları
RealMan
Ayrılabilir tekerlekli tabanlı, 21 serbestlik dereceli insansı manipülatör robotu.
 Endüstriyel & Lojistik robotları
RealMan
Kaldırma kolonlu tam boy tekerlekli iki kollu insansı robot.
BİR SONRAKİ ADIM
Çalışma alanı, görev ve entegrasyon gereksinimlerinizi tanımlayarak başlayın.