




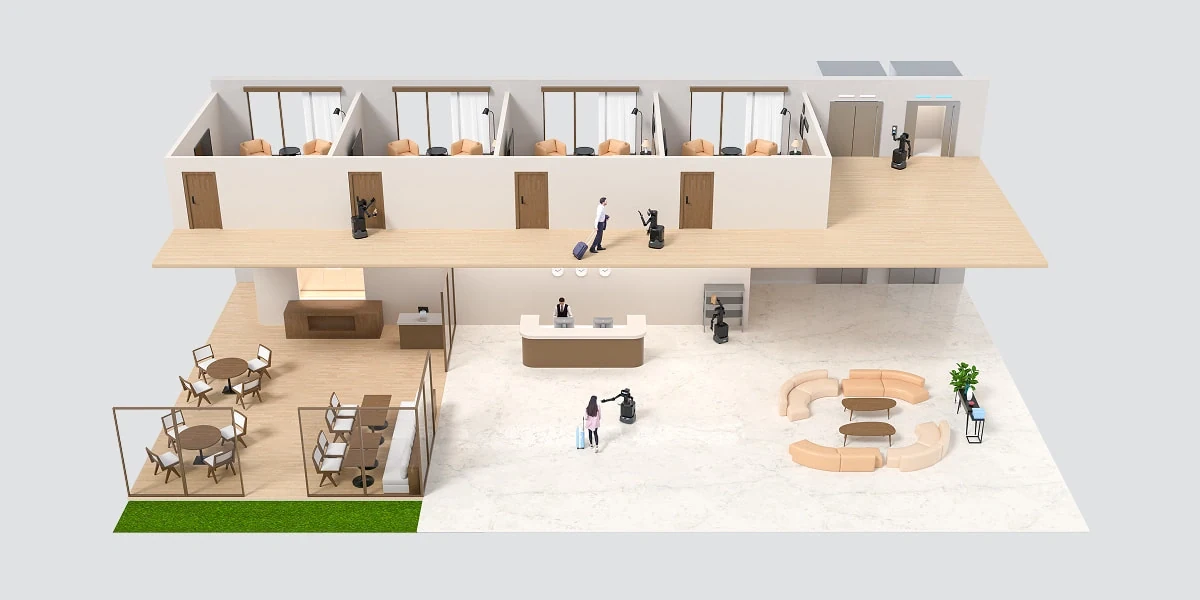
Беспрепятственное перемещение
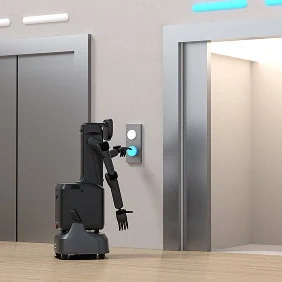
Робот может в текущей среде выполнять такие действия, как нажатие кнопок лифта обеими руками, считывание карты доступа и открывание двери.
PUDU · Сервисные роботы
Воплощённый ИИ нового поколения в сфере услуг
FlashBot Arm — полуантропоморфный сервисный робот, объединяющий автономную доставку с манипулированием предметами, подобным человеческому.
Разработанный PUDU X-Lab, FlashBot Arm сочетает специализированные возможности доставки с ловкими манипуляциями. Технологии воплощённого интеллекта помогают воспринимать задачи в контексте окружающей среды и выполнять их.
Робот разработан для поддержки доступа, манипуляций, коммуникации и безопасного взаимодействия при выполнении повседневных сервисных задач.
Робот может в текущей среде выполнять такие действия, как нажатие кнопок лифта обеими руками, считывание карты доступа и открывание двери.
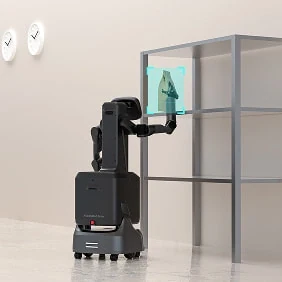
Ловкие руки позволяют выполнять точные манипуляции с предметами; производитель отмечает потенциал для широкого круга задач.
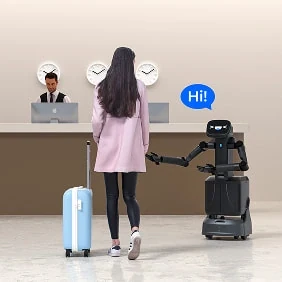
Мультимодальное взаимодействие с ИИ призвано облегчить общение человека с роботом и взаимодействие в сервисной среде.
Зрительное и тактильное восприятие в сочетании с адаптивным контролем усилия способствуют безопасности при взаимодействии с людьми.
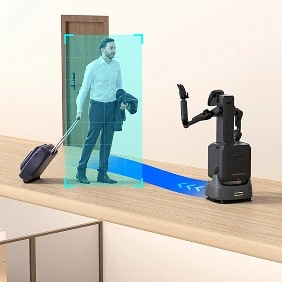
FlashBot Arm переносит на мобильного сервисного робота подход, основанный на распознавании окружающей среды и точном выполнении задач.
Робот стремится точно выполнять задачи, распознавая окружающую обстановку и понимая их суть.
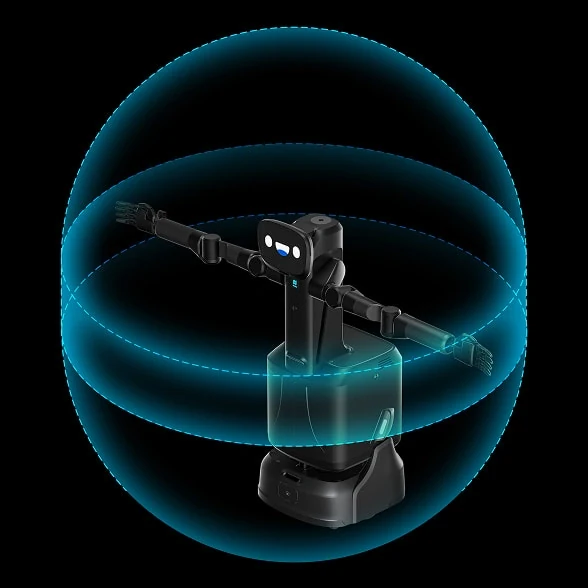
Два подъёмных роботизированных манипулятора обеспечивают радиус действия, необходимый для выполнения различных задач.
Умелые руки PUDU DH11 обеспечивают точное выполнение операций.
Всенаправленное восприятие и навигация на основе VSLAM дополнены закрытым отсеком для доставки и шасси с независимой подвеской.
3D-картографирование обеспечивает точную навигацию и объезд препятствий.
Обеспечивает эффективное и плавное выполнение задач по доставке.
Конструкция отсека с двумя дверцами предназначена для выполнения требований доставки.
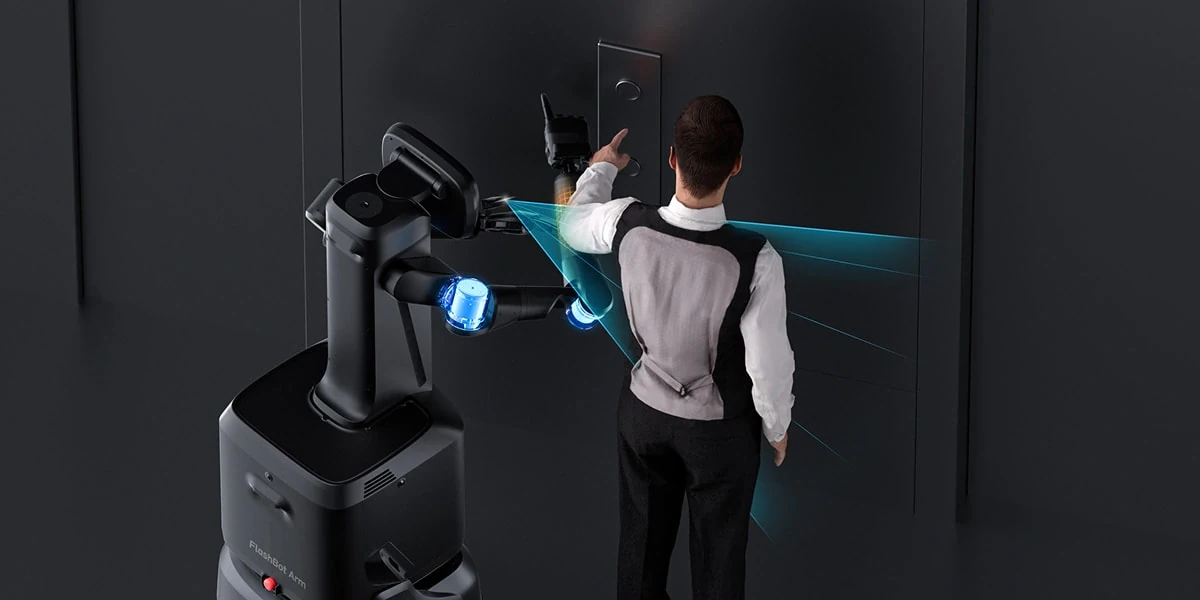
Камеры RGBD, LiDAR, панорамные камеры и чувствительная к давлению поверхность помогают роботу воспринимать окружающую обстановку. Производитель подчёркивает наличие управления усилием и мгновенной остановки при столкновении с препятствием.
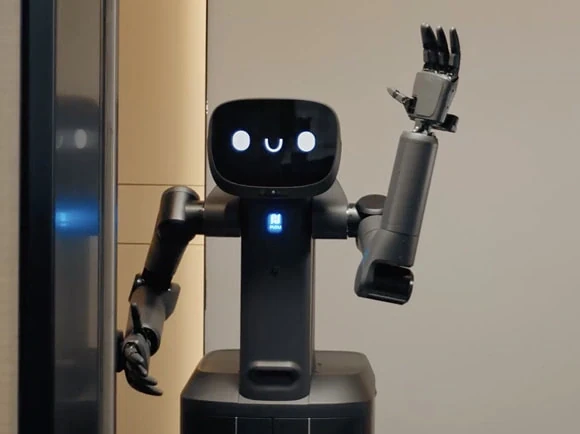
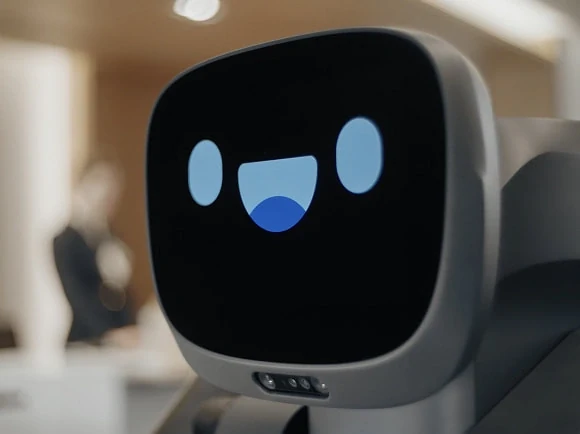
Взаимодействие с помощью голоса, выражений и жестов дополнено распределением задач для работы в многолюдных местах и автоматическим возвращением на зарядную станцию при низком заряде аккумулятора.
На странице производителя AI Voice, выражения и жесты перечислены как элементы взаимодействия.
Заявлено, что робот оптимизирован для распределения задач и интеллектуального уклонения в многолюдных местах.
При низком уровне заряда аккумулятора робот автоматически возвращается на зарядную станцию.
Мобильное основание FlashBot Arm, закрытый отсек для доставки и подвижные манипуляторы объединены в единой сервисной платформе.
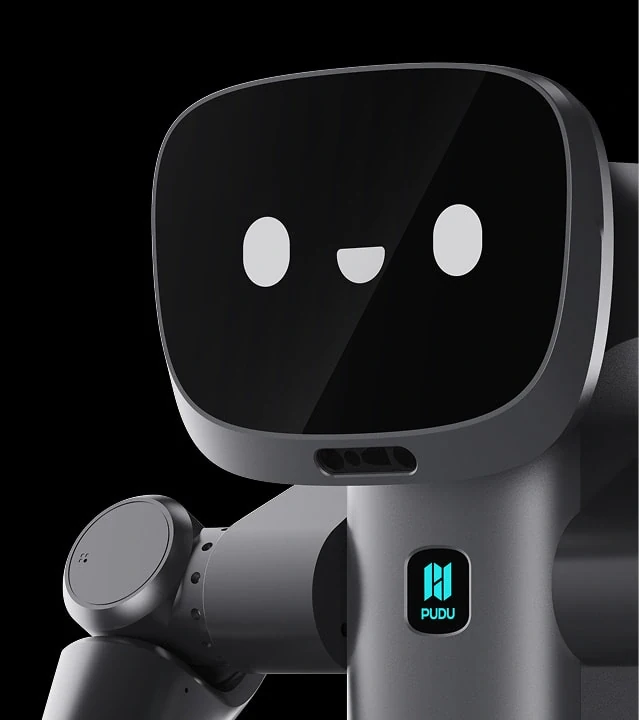
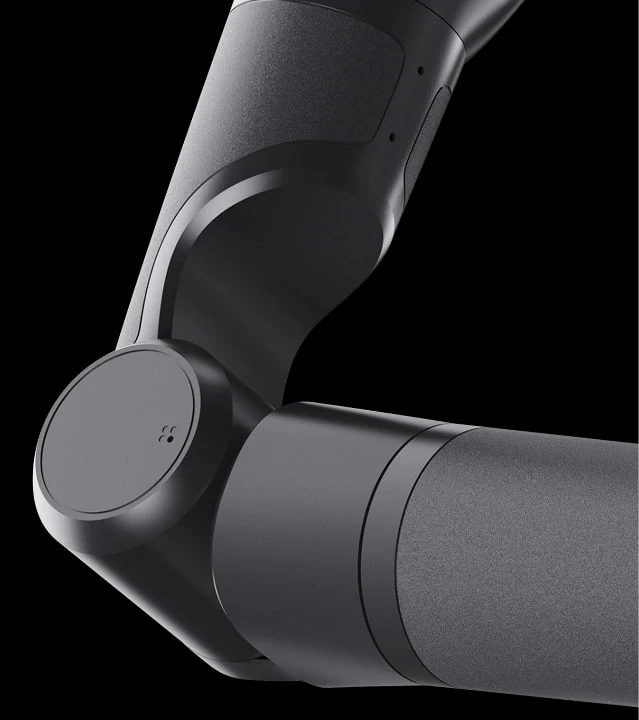
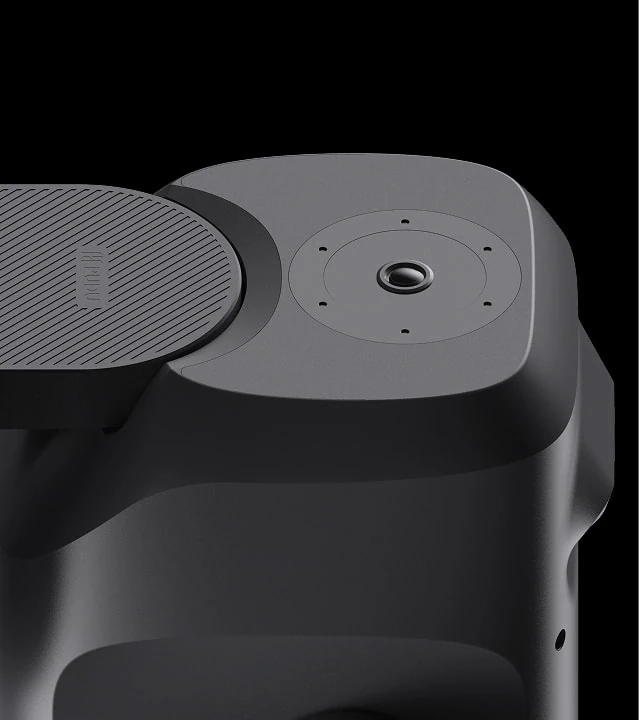
Опубликованные производителем технические характеристики включают габариты, грузоподъёмность, время работы, параметры навигации и число степеней свободы манипуляторов и кистей.
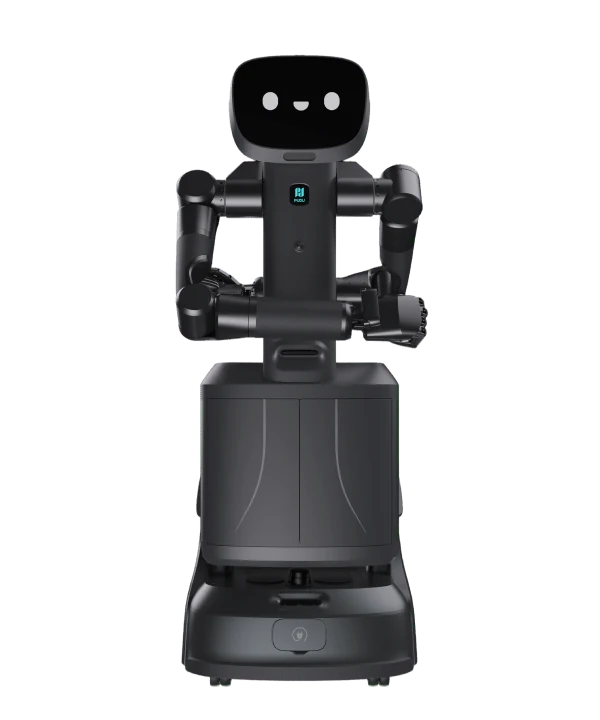
| Габариты машины | 539 × 515 × 1440 мм (21.22 × 20.28 × 56.7 дюйма) |
|---|---|
| Грузоподъёмность | 15 кг (33.07 фунта) |
| Время зарядки | 4 ч |
| Время работы | 8 ч (без нагрузки) |
| Метод картографирования | VSLAM + Lidar SLAM |
| Минимальная ширина прохода | 65 см (25.59 дюймов) |
| Экран | Сенсорный экран 10.1 дюйма |
| Число степеней свободы одного манипулятора и кисти | Манипулятор: 7; кисть: 6 активных + 5 пассивных |
| Максимальный радиус действия двух манипуляторов | 1600 × 2000 × 1600 мм (63 × 78.7 × 63 дюймов) |
Свяжитесь с нашей командой, чтобы получить информацию о продукте.