





UNITREE · Робототехнические компоненты
Unitree R1-7a
Бионическая роботизированная рука Unitree с 7 осями
Unitree R1-7a — это роботизированная рука с бионической шарнирной конструкцией, имеющей 7 осей, которая обеспечивает гибкость и точность движений. Она предназначена для задач, требующих высокой точности и контролируемых движений при выполнении сложных операций. Исходная страница R1-ARM посвящена роботизированной руке серии R1; наличие отдельной информации о конкретном варианте R1-7a не подтверждено.
Высокоточные бионические шарниры с 7 осями
Согласованное движение семи осей обеспечивает гибкость и точность маневрирования. Конечный исполнительный орган можно точно настроить под разные углы; такая конструкция упрощает работу в ограниченном пространстве, повышает точность повторного позиционирования и позволяет плавнее планировать траекторию в сложных условиях работы.
Интегрированный корпус высокой жёсткости
Композитный корпус, сочетающий металл и высокопрочный инженерный пластик, призван обеспечить баланс между малым весом и конструктивной жёсткостью. Указывается, что устойчивый к деформации основной корпус сохраняет стабильность при длительной работе и служит механической основой для точного перемещения.
Компактный и лёгкий
Компактная конструкция настольного класса. В источнике указан вес манипулятора 5,5 кг и подчёркивается возможность использования по принципу «подключи и работай».
Unitree R1-7a — это компактная и удобная платформа весом 5,5 кг. R1-7a разработан с акцентом на устойчивость и подвижность; благодаря малому весу его легко переносить и размещать в разных условиях. Он подходит для задач, требующих прочности и эффективности движений.
Открытое программирование и широкие интерфейсы расширения
Сообщается, что программы управления роботизированной рукой и интерфейсы будут постепенно становиться доступными с открытым исходным кодом. Также указано, что различные конечные исполнительные органы можно быстро менять.
В источнике говорится, что доступ к открытому исходному коду будет предоставляться постепенно; текущий объём доступных материалов отдельно не подтверждён.
Помощник для лабораторий и обучения
Unitree R1-7a представлен как оптимизированный для различных сценариев научных исследований и обучения.

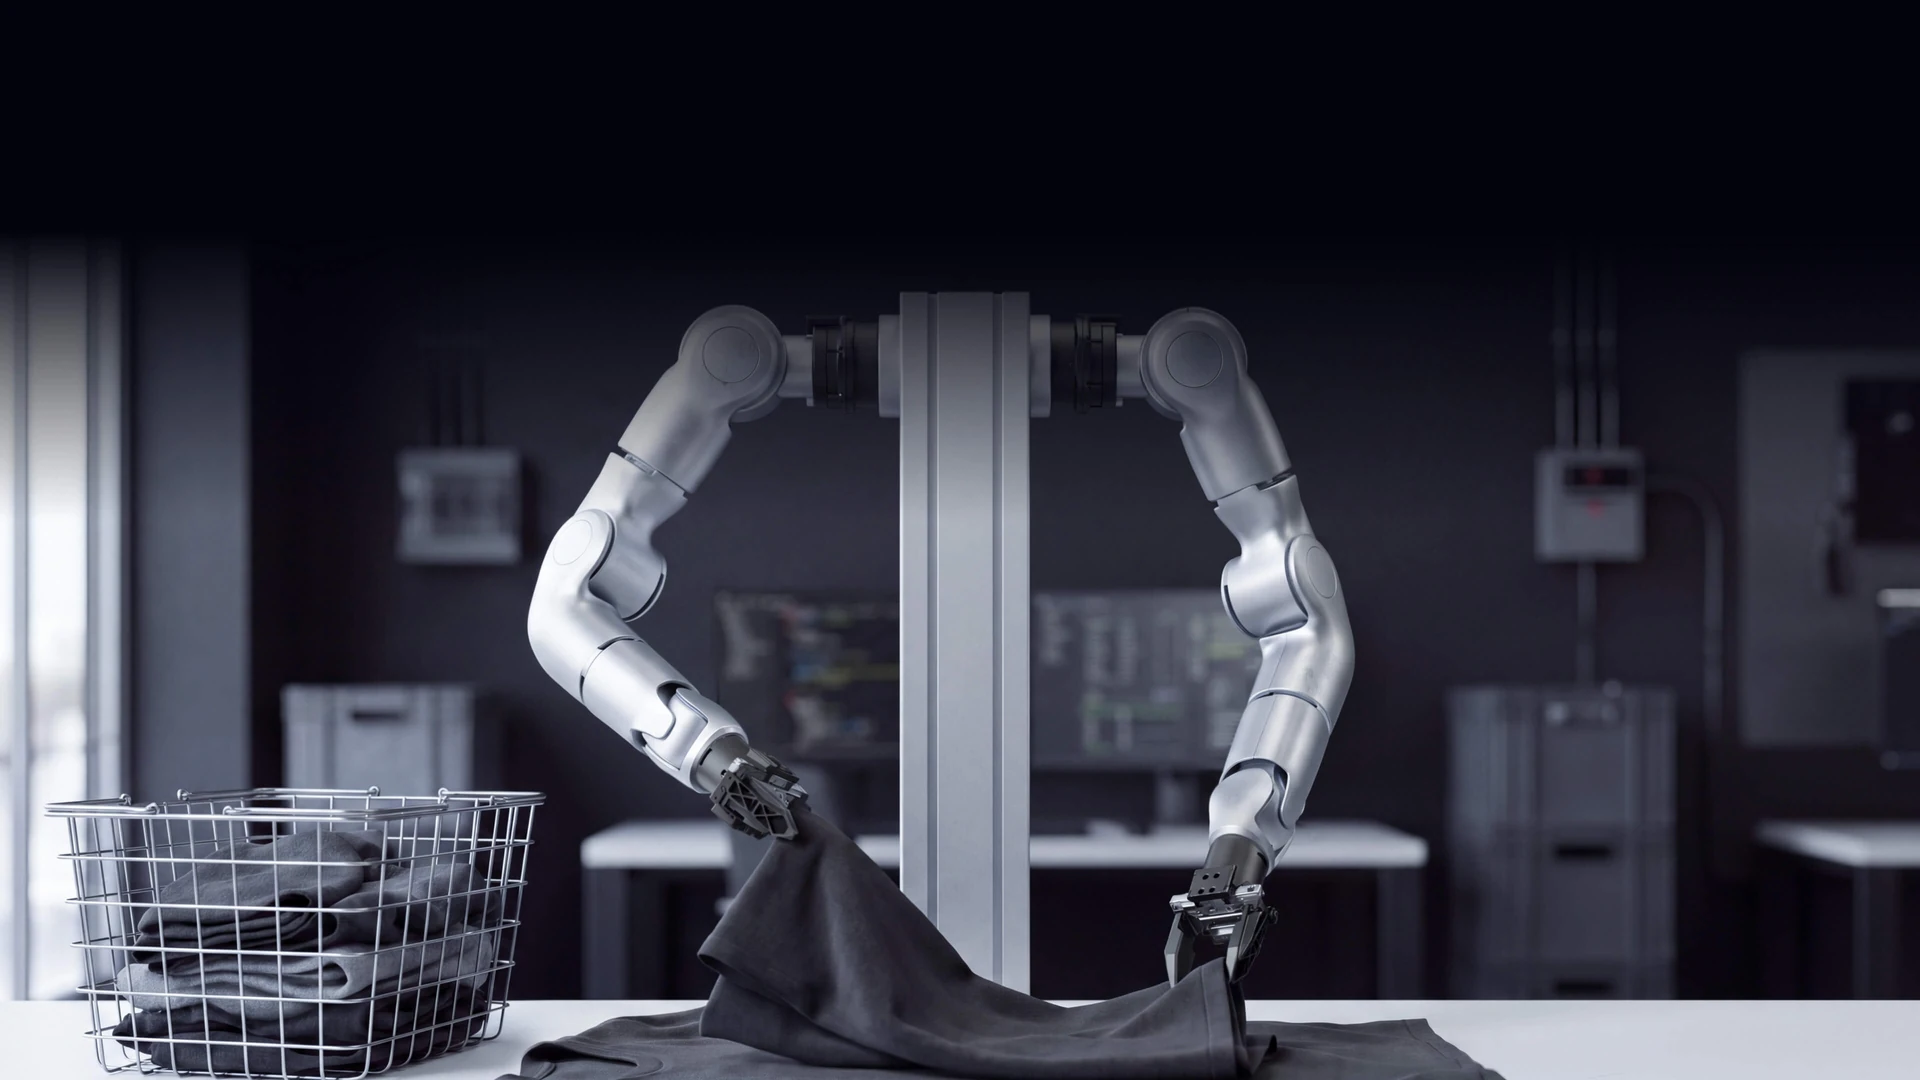
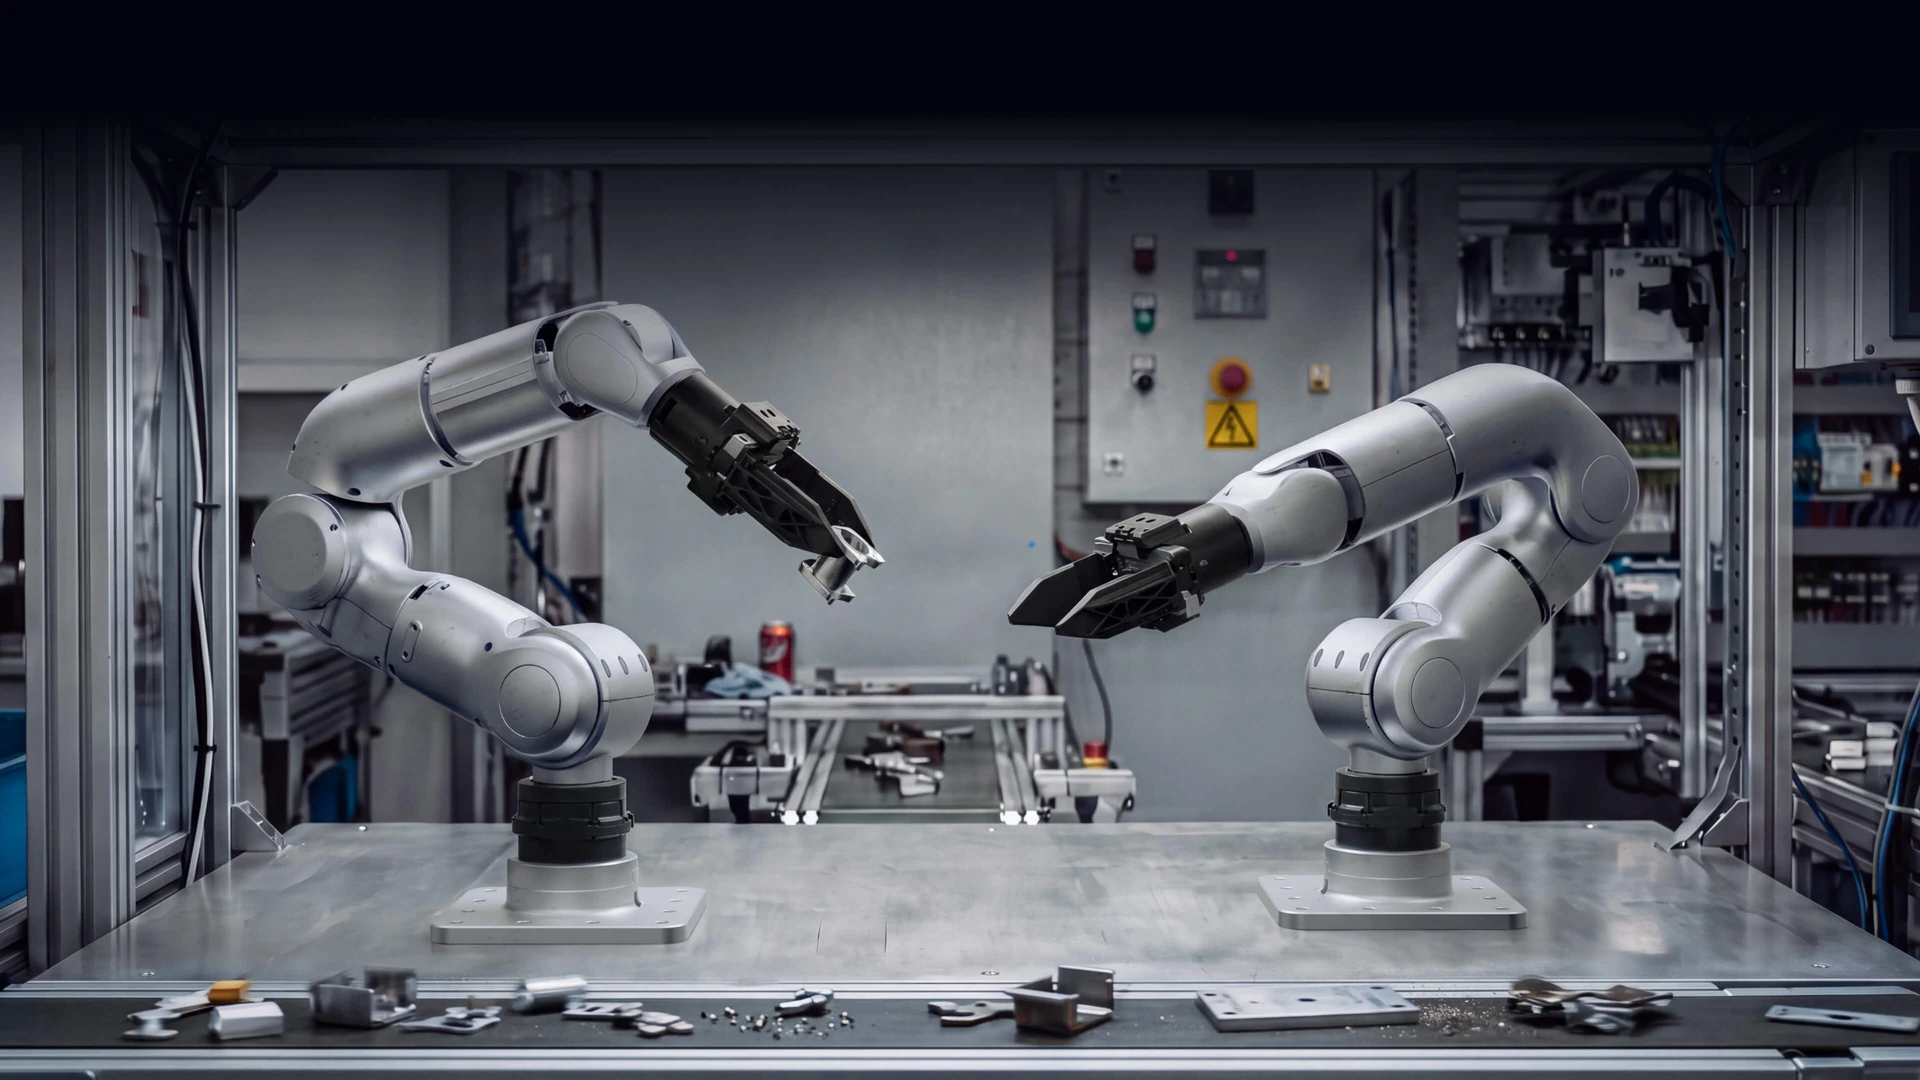
Взаимодействие двумя манипуляторами · высокая эффективность работы
Представлен сценарий применения, в котором две роботизированные руки согласованно выполняют сортировку материалов и сборочные задачи.
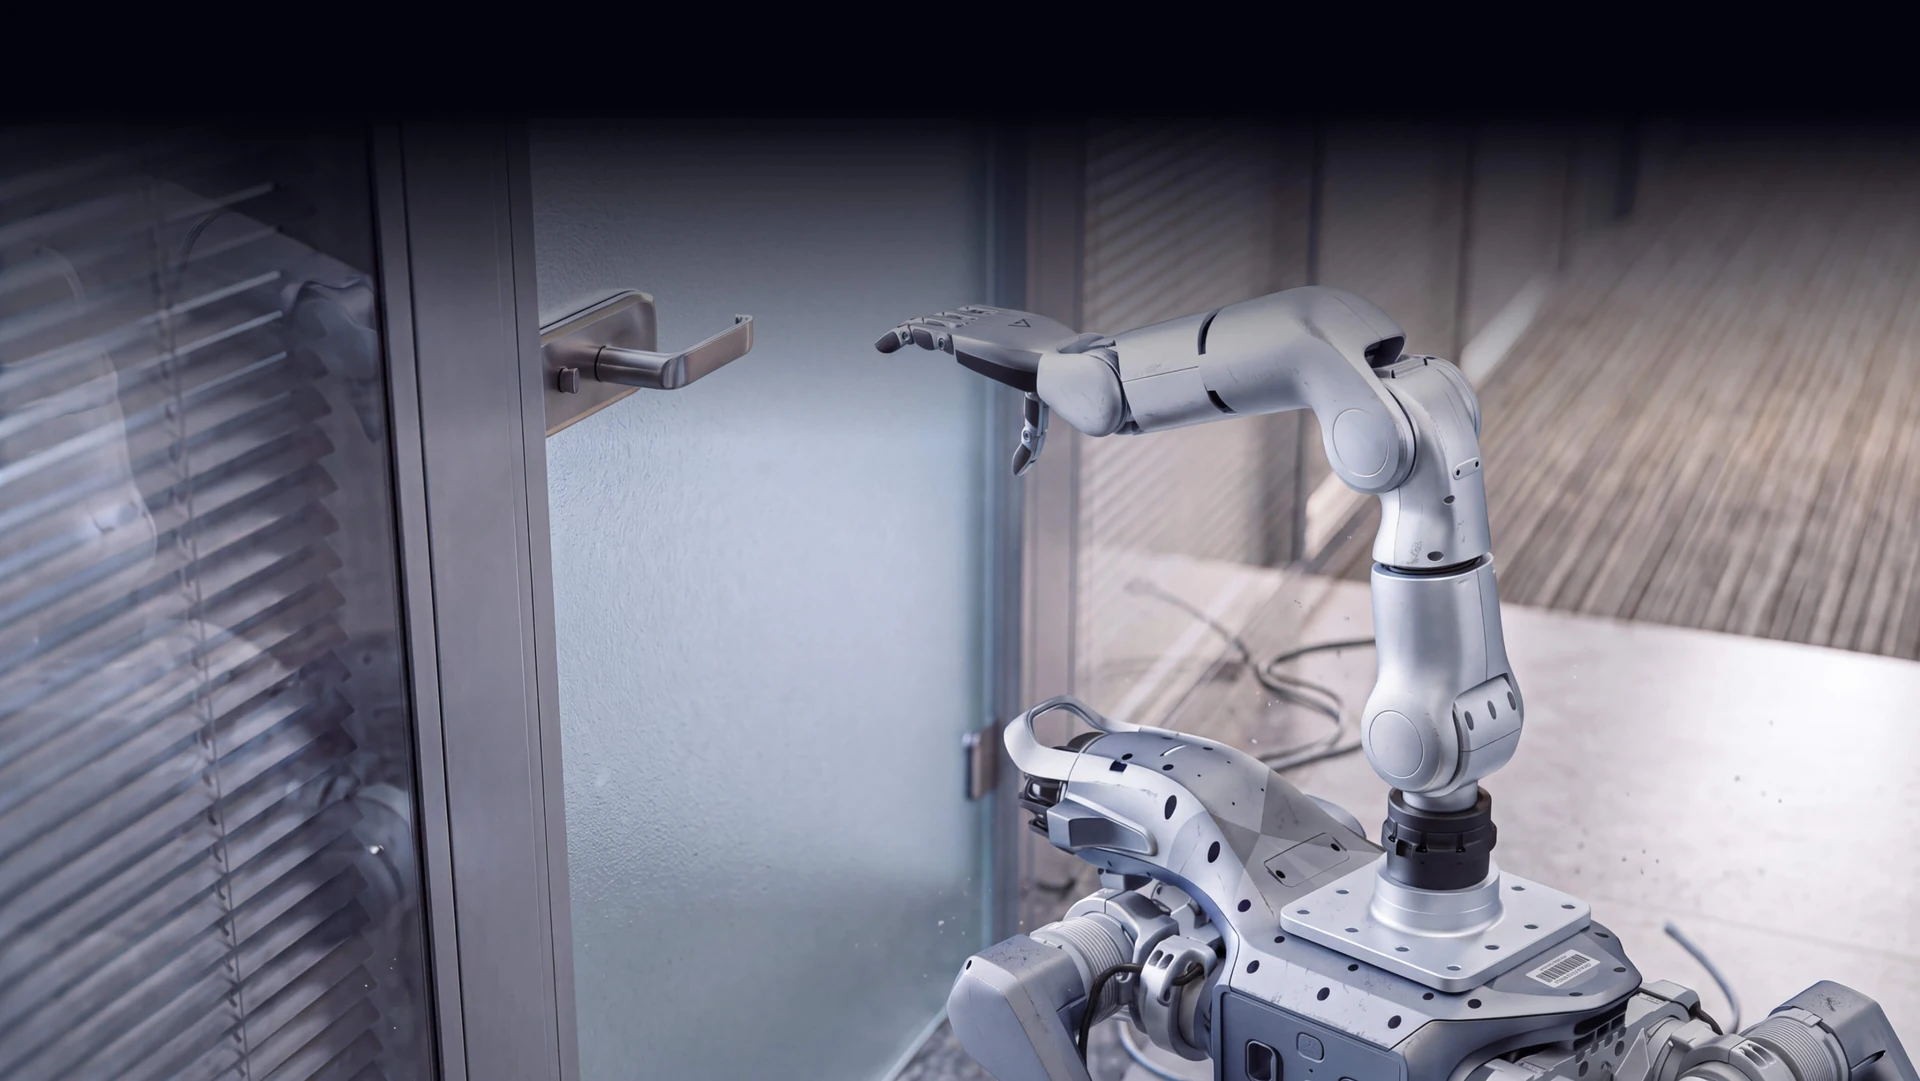
Интеллектуальное взаимодействие · обслуживание корпуса робота
Представлена идея применения нескольких гибких степеней свободы для выполнения сложных операций по самообслуживанию.
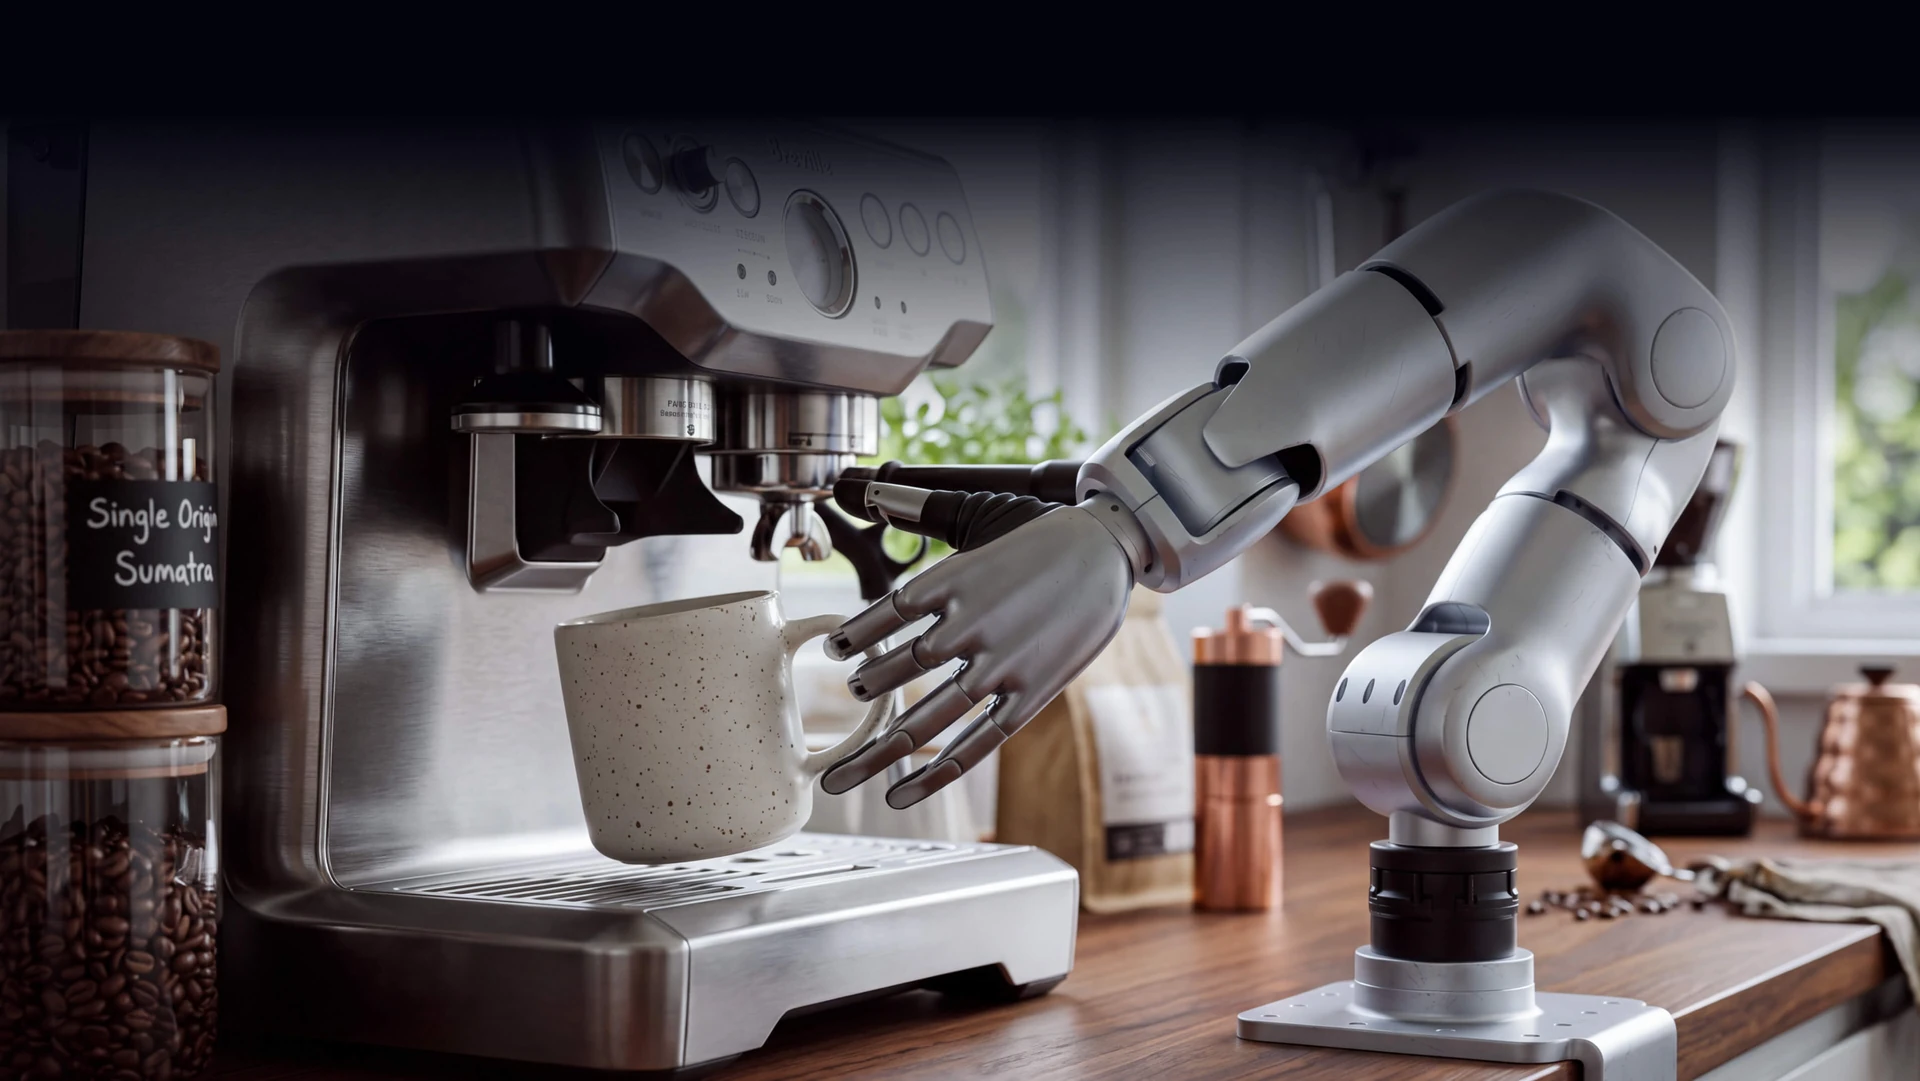
Симуляция обслуживания · интеллектуальная практическая работа
Представлены сценарии, позволяющие исследовать применение сервисных роботов, имитируя повседневные домашние дела.
Параметры изделия
Unitree R1-7a В исходном тексте для каждого сустава перечислены модель, диапазон движения, диапазон крутящего момента и максимальная скорость. Значения диапазона крутящего момента для суставов указаны в источнике без единиц измерения; единица крутящего момента не указана. В источнике также приведены другие общие характеристики руки.
| Модель | R1 Robotic Arm |
|---|---|
| Степени свободы | 7Axis |
| Грузоподъёмность | 2 кг |
| Максимальный вылет | 650 мм (с dexterous hand) |
| Требования к электропитанию | 24V–60V |
| Интерфейсы | XT30 + CAN485 |
| Операционная система пользователя | Ubuntu |
| Обратная связь по усилию и обнаружение столкновений | Да |
| Интерфейс управления | Управление положением / усилием |
| Модель суставов J1–J7 | Коды моделей двигателей/суставов J1–J7; в источнике эти сведения перечислены для каждого сустава. |
| Диапазон движения | J1–J7 |
| Диапазон крутящего момента (единица измерения в источнике не указана) | J1–J7; единица измерения в источнике отсутствует |
| Максимальная скорость | J1–J7 |
В источнике содержатся предупреждения о необходимости проверять параметры в условиях применения и о том, что недостаточно оптимизированные алгоритмы при низком передаточном отношении могут приводить к ошибкам позиционирования и вибрации.
Технические условия и безопасное использование
Параметры необходимо оценивать посредством испытаний в реальных условиях с учетом требований применения; поскольку стандарты испытаний роботизированных рук различаются, точность измерений может зависеть от условий. Из-за сравнительно низких передаточных отношений суставов жесткость управления положением ограничена; недостаточно оптимизированные алгоритмы могут вызывать ошибки позиционирования и колебания во время движения. Изделие предназначено для гражданского использования; не следует вносить опасные изменения или использовать его опасным образом, необходимо соблюдать местное законодательство.
Следующий шаг для Unitree R1-7a.
Давайте вместе оценим выбор модели и ваши прикладные задачи.