





UNITREE · Roboticaonderdelen
Unitree R1-7a
Unitree bionische robotarm met 7 assen
Unitree R1-7a is een robotarm met een bionische gewrichtsstructuur met 7 assen, die flexibele en nauwkeurige bewegingen mogelijk maakt. Hij is ontworpen voor toepassingen die bij complexe taken een hoge nauwkeurigheid en gecontroleerde beweging vereisen. De bronpagina R1-ARM bevat informatie over de R1 Robotarm uit de serie; afzonderlijke, specifieke productinformatie over de R1-7a-variant is niet geverifieerd.
Bionische gewrichten met hoge precisie en 7 assen
De gecoördineerde beweging van zeven assen zorgt voor flexibele en nauwkeurige manoeuvres. De eind-effector kan nauwkeurig in verschillende hoeken worden afgesteld. Deze opbouw ondersteunt bereikbaarheid in krappe ruimtes, herhaalnauwkeurigheid bij positionering en soepelere trajectplanning onder complexe werkomstandigheden.
Geïntegreerde behuizing met hoge stijfheid
De composietbehuizing, waarin metaal wordt gecombineerd met hoogwaardig technisch kunststof, is bedoeld om structurele stijfheid te combineren met een laag gewicht. De vervormingsbestendige hoofdbehuizing vormt naar verluidt een mechanische basis voor nauwkeurige bewegingsprestaties en behoudt de stabiliteit bij langdurig gebruik.
Compact en lichtgewicht
Compact ontwerp in desktopformaat. Volgens de bron weegt de arm 5,5 kg en is deze geschikt voor plug-and-playgebruik.
Unitree R1-7a biedt een compact en praktisch platform met een opgegeven gewicht van 5,5 kg. De R1-7a is ontworpen met nadruk op evenwicht en bewegingsmogelijkheden. Dankzij de lichte constructie is hij gemakkelijk te vervoeren en in verschillende omgevingen op te stellen. Daarmee is hij een geschikte optie voor toepassingen die duurzaamheid en efficiënte beweging vereisen.
Open programmeer- en uitbreidingsinterfaces
De besturingsprogramma's en interfaces voor de robotarm zullen naar verluidt geleidelijk als open source beschikbaar worden gesteld. Ook kunnen verschillende eind-effectors aan het uiteinde van de arm snel worden verwisseld.
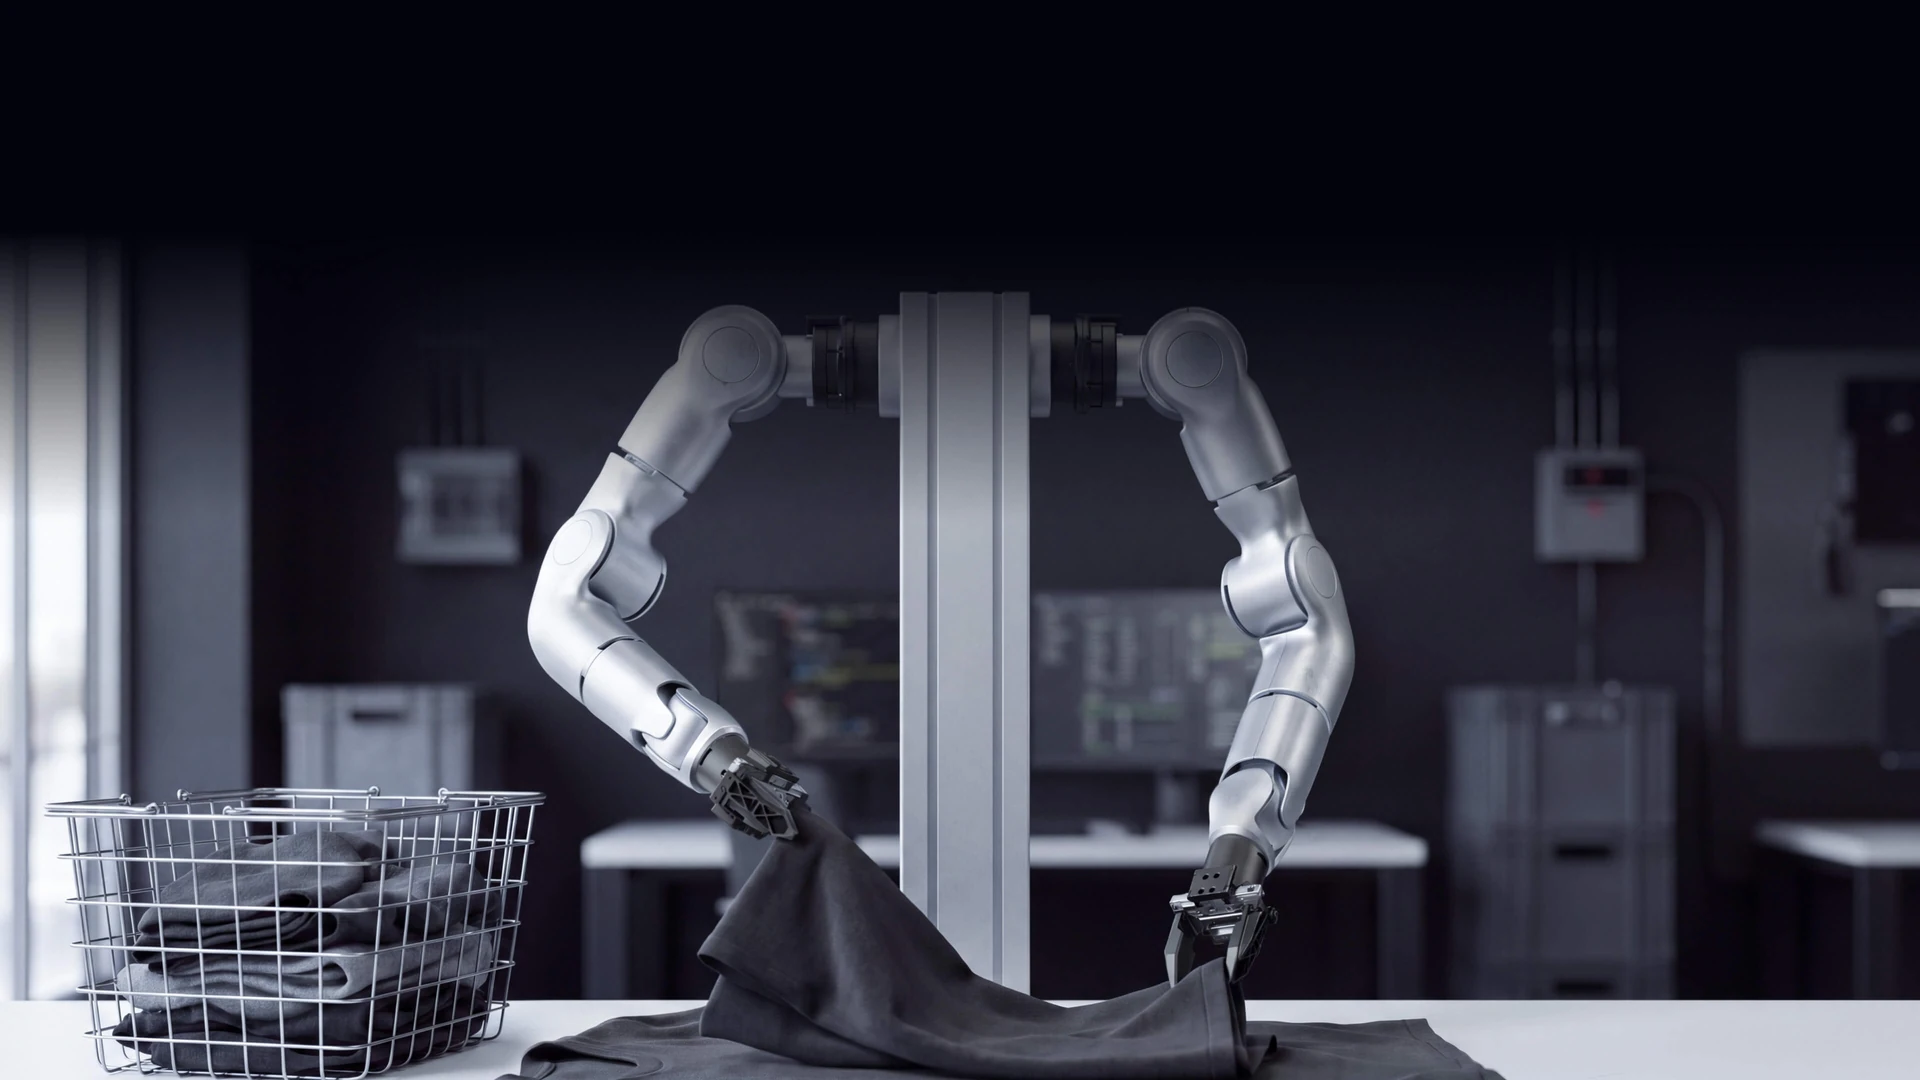
Volgens de bron wordt de open-sourcetoegang geleidelijk beschikbaar; de huidige omvang van de toegang is niet afzonderlijk bevestigd.
Ondersteuning voor laboratorium en onderwijs
Unitree R1-7a wordt gepresenteerd als geoptimaliseerd voor uiteenlopende scenario's op het gebied van wetenschappelijk onderzoek en onderwijs.

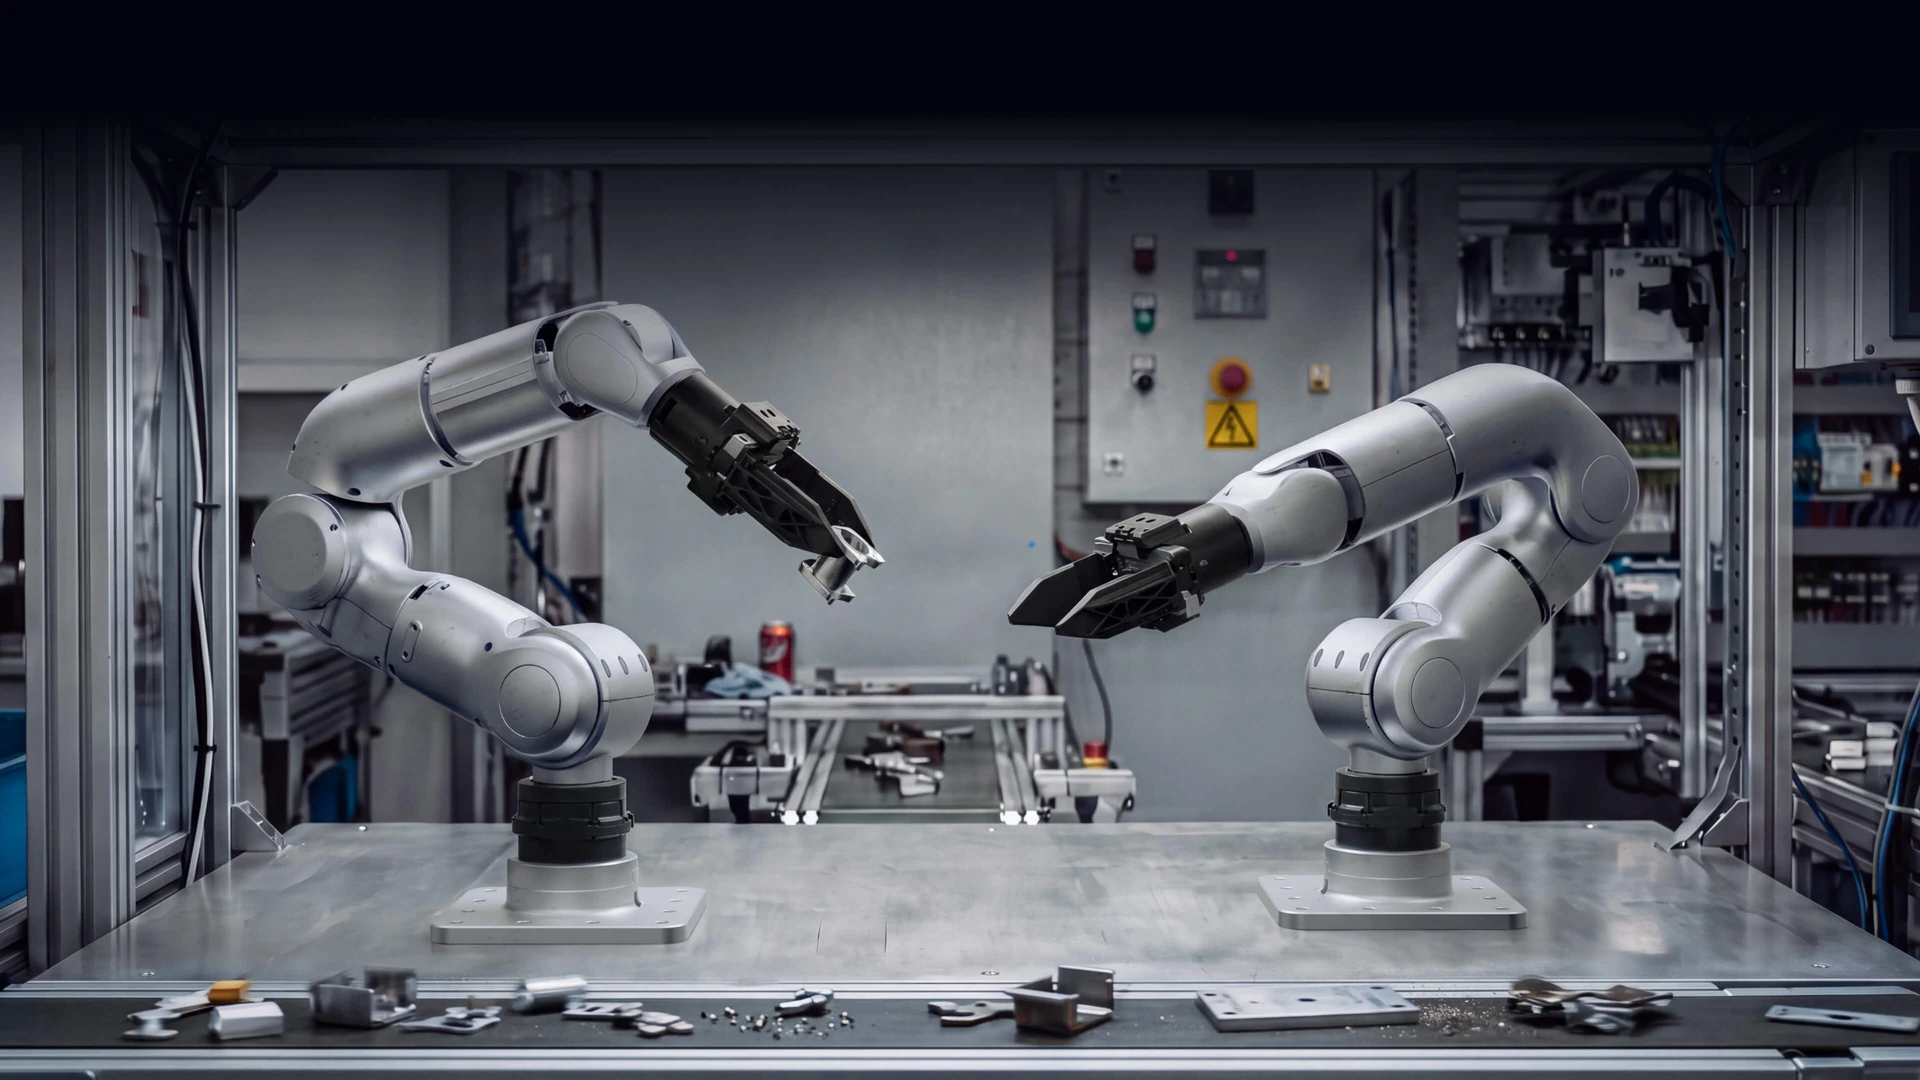
Samenwerking met twee armen · efficiënt werken
Er wordt een toepassingsscenario gepresenteerd waarin twee robotarmen in coördinatie materiaal sorteren en montagetaken uitvoeren.
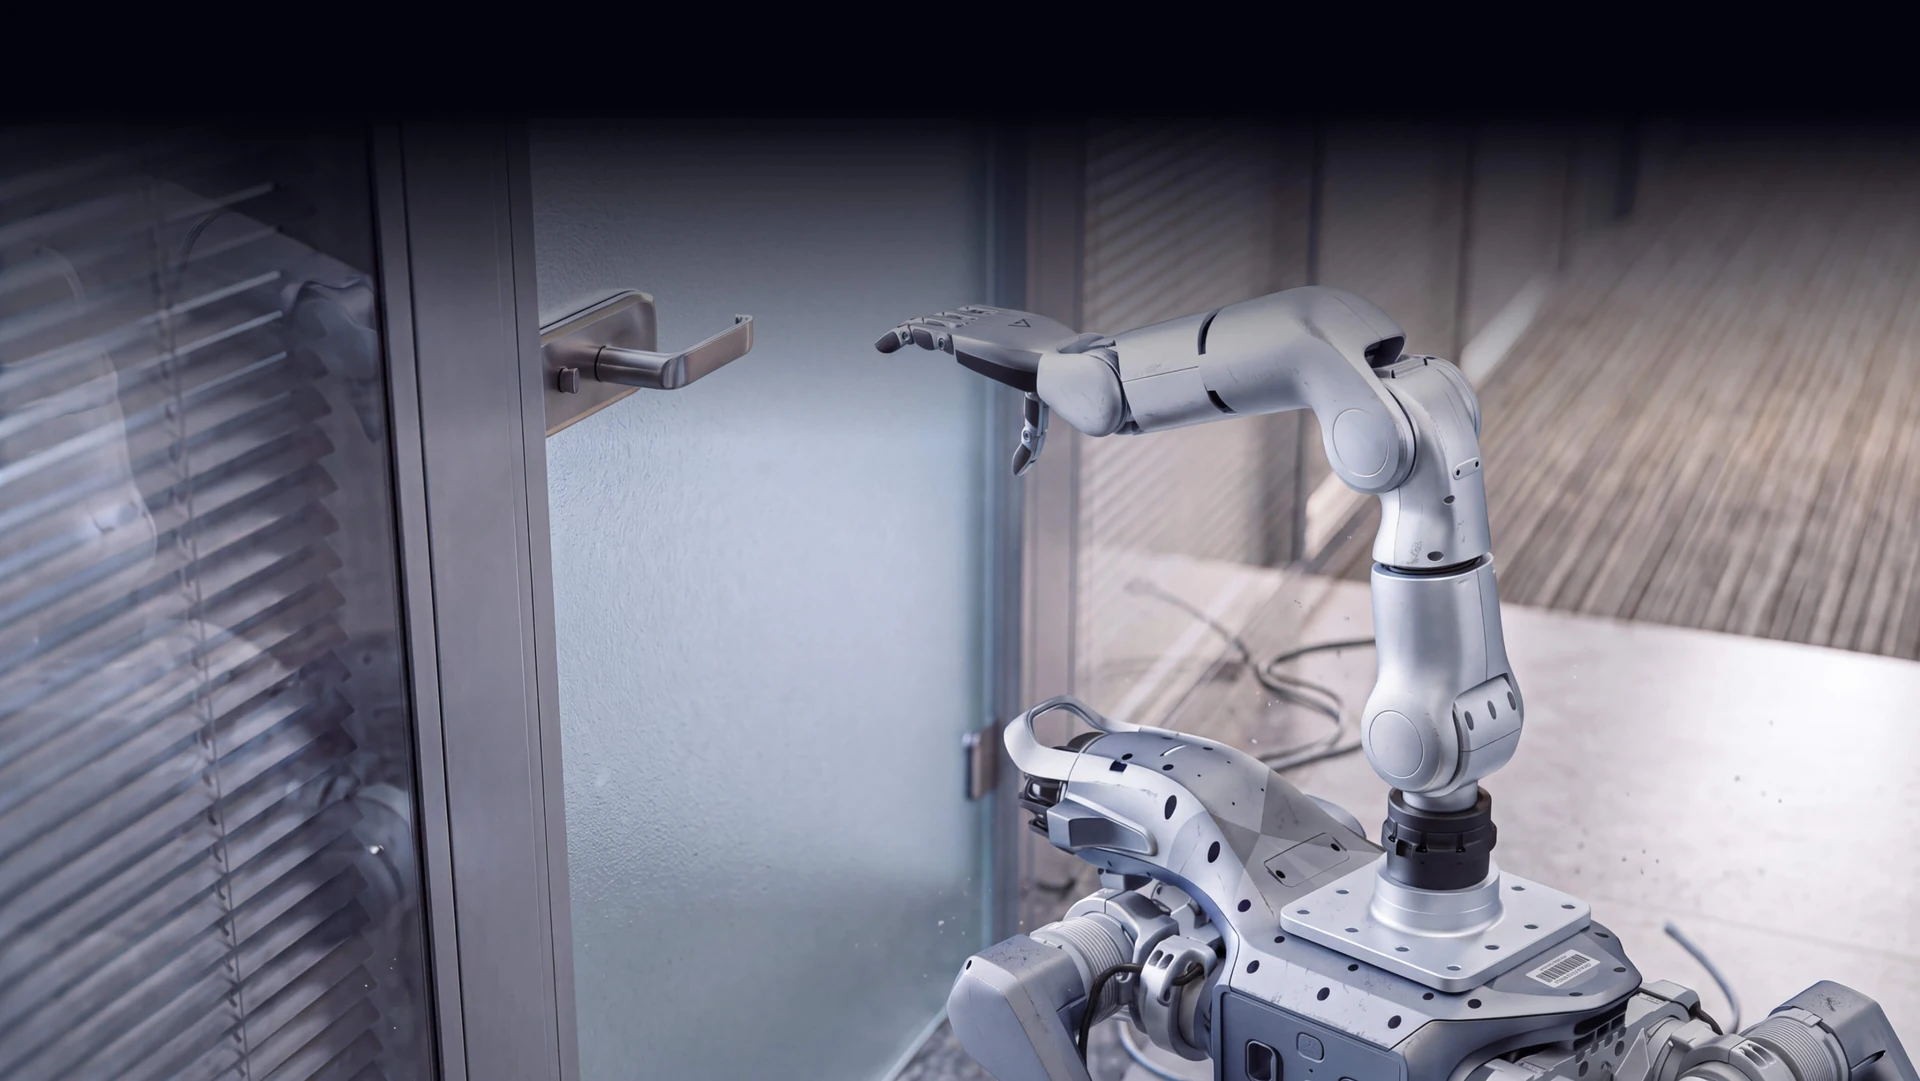
Slimme interactie · onderhoud van de robotarm
Het toepassingsidee wordt geïntroduceerd waarbij complexe zelfonderhoudstaken met meerdere flexibele vrijheidsgraden kunnen worden uitgevoerd.
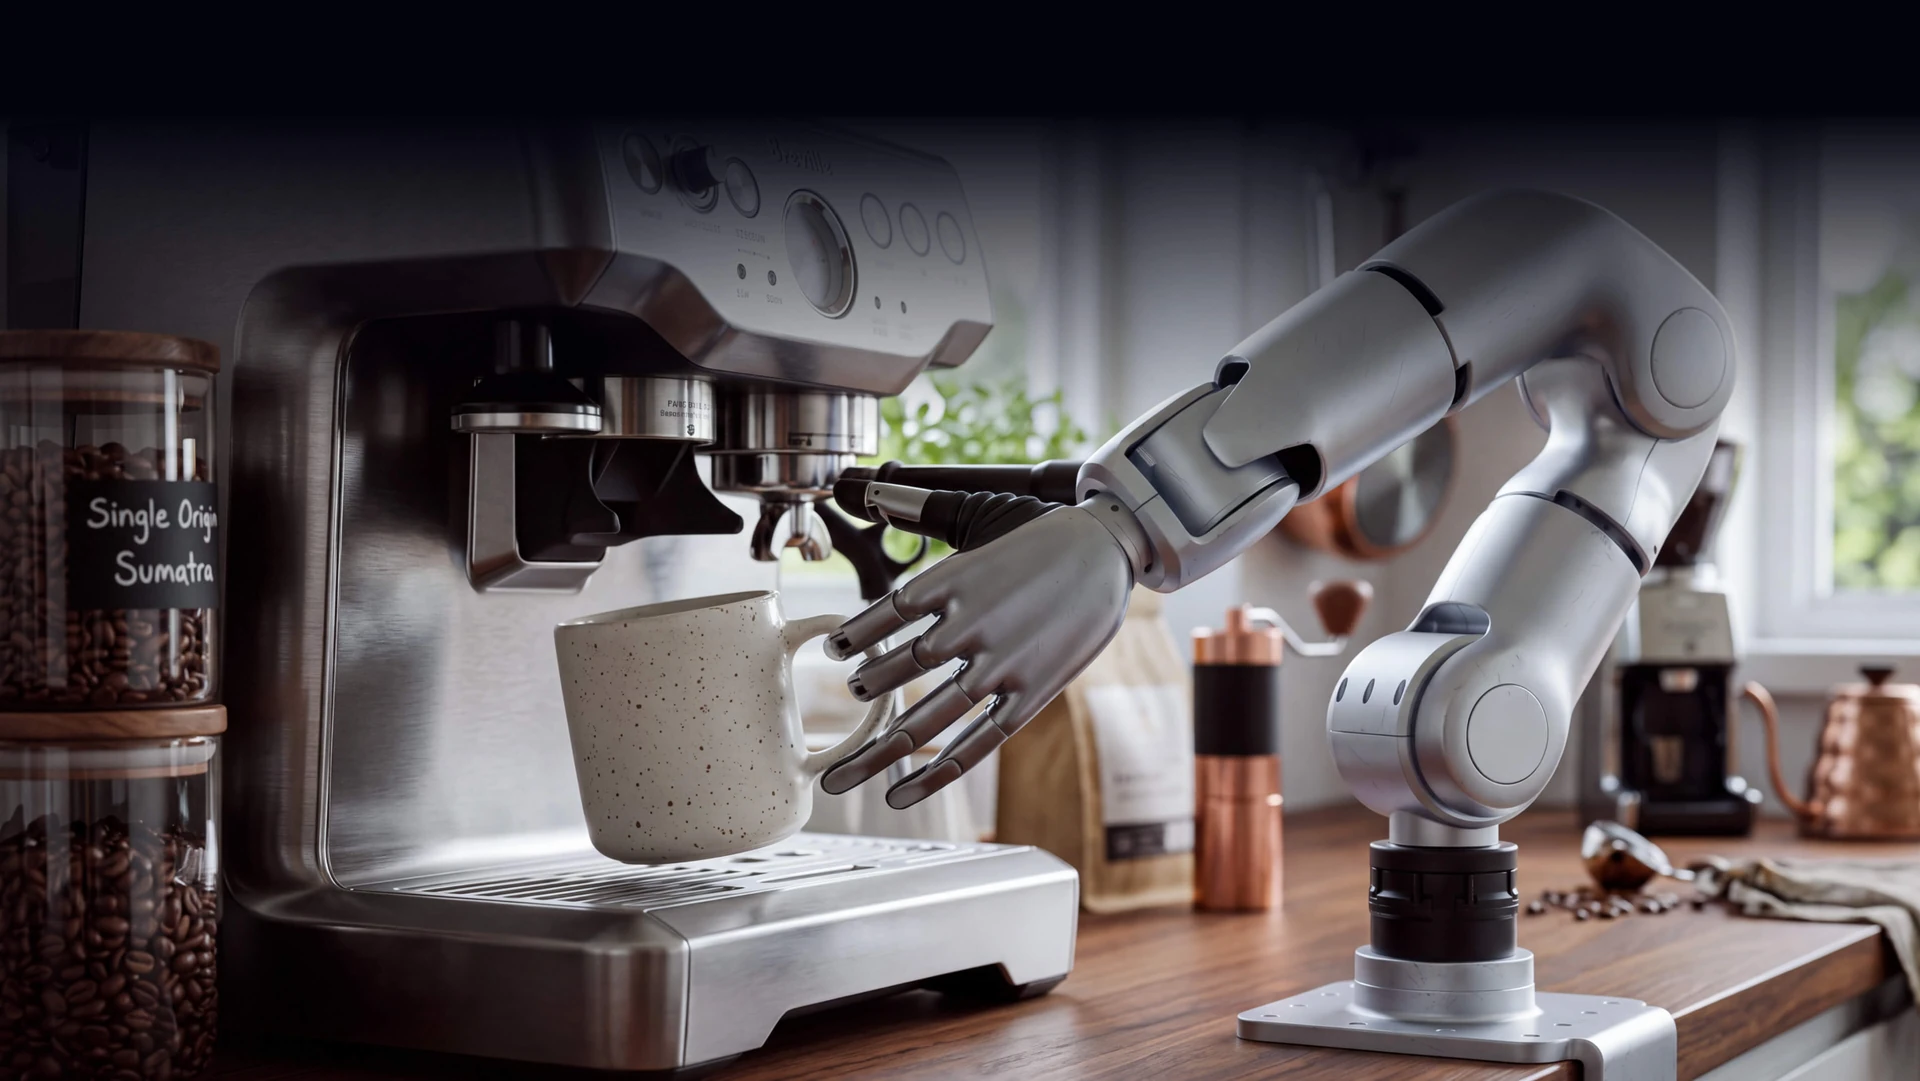
Servicesimulatie · intelligent praktisch werk
Er worden scenario's gepresenteerd waarin toepassingen van servic robots kunnen worden onderzocht door huishoudelijke taken uit het dagelijks leven na te bootsen.
Productparameters
Unitree R1-7a De brontekst vermeldt per gewricht het model, het bewegingsbereik, het koppelbereik en de maximale snelheid. De waarden voor het koppelbereik van de gewrichten zijn in de bron zonder eenheid opgegeven; de koppelaanduiding is niet vermeld. Ook andere algemene eigenschappen van de arm worden in de bron vermeld.
| Model | R1 Robotic Arm |
|---|---|
| Vrijheidsgraden | 7Axis |
| Draagvermogen | 2 kg |
| Maximaal bereik | 650 mm (met dexterous hand) |
| Vermogensvereisten | 24V–60V |
| Interfaces | XT30 + CAN485 |
| Besturingssysteem voor gebruikers | Ubuntu |
| Krachtterugkoppeling en botsingsdetectie | Ja |
| Besturingsinterface | Positie-/krachtregeling |
| Gewrichtsmodel J1–J7 | Motor-/gewrichtsmodelcodes J1–J7; de bron vermeldt deze informatie voor elk gewricht. |
| Bewegingsbereik | J1–J7 |
| Koppelbereik (eenheid niet vermeld in de bron) | J1–J7; eenheid ontbreekt in de bron |
| Maximumsnelheid | J1–J7 |
De bron waarschuwt dat de parameters moeten worden getest onder de toepassingsomstandigheden en dat onvoldoende geoptimaliseerde algoritmen bij een lage overbrengingsverhouding kunnen leiden tot fouten in de positieregeling en trillingen.
Technische voorwaarden en veilig gebruik
De parameters moeten met praktijktests worden beoordeeld aan de hand van de toepassingsvereisten; omdat de testnormen voor robotarmen verschillen, kan de meetnauwkeurigheid variëren afhankelijk van de omstandigheden. Door de relatief lage overbrengingsverhoudingen van de gewrichten is de stijfheid van de positieregeling beperkt; onvoldoende geoptimaliseerde algoritmen kunnen tijdens beweging positiefouten en oscillaties veroorzaken. Het product is bedoeld voor civiel gebruik; gevaarlijke wijzigingen en toepassingen moeten worden vermeden en de lokale regelgeving moet worden nageleefd.
Volgende stap voor Unitree R1-7a.
Laten we samen de modelkeuze en uw toepassingsbehoeften bespreken.