




Çift kollu manipülasyon
İki kol sayesinde raflardan eş zamanlı alma ve taşıma yapılabilir; toplam taşıma kapasitesi iki kolla azami 50 kg olarak belirtilmiştir.
ENDÜSTRIYEL & LOJISTIK ROBOTLARI · GALBOT
Çift kollu, ağır yük taşıyan otonom depo ve lojistik robotu.
Galbot S1, depo ve lojistik uygulamaları için tasarlanmış çift kollu ağır yük robotudur. İki kol ile toplamda 50 kg taşıma kapasitesine ve raf erişimi için geniş çalışma alanına sahiptir.
GÖREVE GÖRE SEÇİM
Galbot S1, endüstri, depo ve lojistik ortamlarında çift kollu manipülasyon ve malzeme taşıma görevleri için geliştirilmiş bir platformdur. Mekanik tasarımı ve sensör dizilimi, raf erişimi, esnek taşıma ve otonom navigasyon gerektiren operasyonlara odaklanır. İki kollu yapısı toplamda 50 kg taşıma kapasitesi sağlar; bilek merkezine göre yatay 0–2400 mm ve dikey 2390 mm erişim ile üst raf katlarına ulaşır. Tabanı çok yönlü döner tekerlekler üzerinde olup, kapsamlı algılama paketi (başta ve tabanda 3D LiDAR, derinlik kameraları, kuvvet sensörleri) ile hem navigasyon hem de raf içi çalışma için ayrıştırılmış algılama sunar. Hesaplama birimi yüksek performanslı bir AGX Orin yapılandırmasıdır; enerji tarafında değiştirilebilir bataryalarla uzun süreli operasyon imkanı tasarlanmıştır.
ÜRÜNE ÖZGÜ
Kaynak ürün bilgilerinden derlenen özellikler; model ve konfigürasyona göre değerlendirilmelidir.
İki kol sayesinde raflardan eş zamanlı alma ve taşıma yapılabilir; toplam taşıma kapasitesi iki kolla azami 50 kg olarak belirtilmiştir.
Bilek merkezine göre yatay 0–2400 mm ve dikey 2390 mm çalışma aralığı ile üst raf katlarına kadar erişim sağlanır.
Baş, göğüs ve tabanda yer alan LiDAR ve derinlik kameraları ile raf yüksekliği tespiti ve zemin navigasyonu ayrı sensörlerle yürütülür; böylece manipülasyon ve hareket görevleri birbirinden desteklenir.
Dört tekerlekli, döner ve çok yönlü taban, depo koridorlarında manevra kabiliyeti ve istikrarlı taşıma sağlar.
Yerleşik yüksek performanslı hesaplama ünitesi, otonom karar ve algılama işlemlerini yürütmek üzere tasarlanmıştır.
İkili batarya sistemi ve sıcak değiştirilebilir bataryalar sayesinde robot kapanmadan pil değiştirme mümkün kılınır; sürekli çalışma senaryolarında operasyonel esneklik sağlar.
7 inç dokunmatik ekran ve hoparlörler üzerinden temel kullanıcı etkileşimini destekler; ağ bağlantıları Wi‑Fi ve Bluetooth ile sağlanır.
Kablosuz uzaktan kumanda, kablolu şarj cihazı ve kablosuz acil durdurma gibi öğeler standart donanımda yer alır.
KAYNAKLI ÜRÜN VERİLERİ
Değerler kaynak ürün sayfasından aktarılmıştır. Paket, yazılım ve aksesuar kapsamını sipariş öncesinde üreticinin güncel dokümanıyla teyit edin.
| Özellik | Değer |
|---|---|
| Boyutlar (ayakta) | Azami boy 1793 mm; kol uzunluğu 920 mm (omuzdan bileğe); kaldırma stroku 750 mm; bilek merkezine göre çalışma alanı yatay 0-2400 mm, dikey 2390 mm |
| Ağırlık | 320 kg |
| Kol erişimi | Kol uzunluğu (omuzdan bileğe) 920 mm; çalışma alanı (bilek merkezi) yatay 0-2400 mm, dikey 2390 mm |
| Kaldırma yüksekliği | 750 mm (kaldırma stroku) |
| Kol kapasitesi | İki kolla azami 50 kg |
| Azami hız | 1,5 m/s |
| Seyrüsefer | GalbotSDK navigasyon yeteneği: haritalama, konumlandırma, dinamik engelden kaçınma ve noktadan noktaya otonom navigasyon |
| Batarya | 48 V 30 Ah × 2; şarj süresi 2 saat; sıcak değiştirme destekli |
| Batarya gerilimi | 48 V |
| Çalışma süresi | 8 saat; sıcak değiştirilebilir çift batarya ile 7 gün 24 saat |
| Şarj süresi | 2,0 saat (tek pil, adaptör) |
| Şarj cihazı | Kablolu şarj cihazı: standart donanım |
| Hareket biçimi | Dört tekerlekli döner çok yönlü taban; azami hız 1,5 m/s |
| Serbestlik derecesi | Boyun 2, kol başına 7, kaldırma 1 |
| Kol serbestliği | 7 DoF |
| Boyun serbestliği | 2 DoF |
| Tork yoğunluğu | İki kolla azami 50 kg taşıma; göğüste altı eksenli kuvvet sensörü ×2 |
| Malzeme | Dört tekerlekli döner çok yönlü taban; taban ölçüsü 730 × 730 mm |
| Üretici notu | Sarj suresi tek batarya adaptoruyle 2,0 saat; batarya sicak degistirme destekli. Kablosuz uzaktan kumanda, kablolu sarj cihazi ve kablosuz acil durdurma standart donanim; govdede guc dugmesi ve acil durdurma salteri var. |
| Eklem yerleşimi | Boyun 2, kol başına 7 ve kaldırma 1 serbestlik derecesi |
| Taşıma kapasitesi | İki kolla azami 50 kg; bilek merkezine göre yatay 0-2400 mm, dikey 2390 mm çalışma alanı |
| Batarya sistemi | İki adet 48 V 30 Ah batarya; 8 saat çalışma, 2 saat şarj, sıcak değiştirme ile kesintisiz operasyon |
| Yapı ve malzeme | Azami boy 1793 mm, ağırlık 320 kg; taban 730 × 730 mm |
| Güvenlik | Kablosuz acil durdurma standart; gövde üzerinde açma ve acil durdurma düğmesi; tabanda iki 3D LiDAR |
| Sensörler | Baş: çift gözlü kamera ×1, 3D LiDAR ×1. Göğüs: derinlik kamerası ×2, altı eksenli kuvvet sensörü ×2. Taban: 3D LiDAR ×2 |
| Bağlantı | WiFi 2,4 ve 5 GHz; Bluetooth 5.2; USB 3.0 ×2 ve Ethernet |
| Etkileşim | 7 inç dokunmatik ekran; 5 W hoparlör ×2 |
| Ekran | 7 inç dokunmatik ekran |
| İşlemci | NVIDIA AGX Orin 64 GB, 275 TOPS |
| Yazılım özellikleri | AstraBrain somut zeka temel modeli ile çalışır; kablosuz uzaktan kumanda, kablolu şarj cihazı ve kablosuz acil durdurma standart donanımdır |
| Çalışma sıcaklığı | 0-40 °C; %0-90 bağıl nem, yoğuşmasız |
ÜRÜNÜ HAREKET HALİNDE GÖRÜN
Kaynak ürün sayfasının bağladığı tanıtım videosu, oynat düğmesiyle açılır.
ÜRÜN BİLGİ KAYNAKLARI
Bu katalog, ürün bilgilerini keşfetmek için hazırlanmıştır. Robotik Çözümler adına stok, yetkili bayi, fiyat, garanti veya satış sonrası hizmet koşulu taahhüt edilmez.
MERAK EDİLENLER
Galbot S1 için verilen teknik bilgiler: azami boy 1793 mm, ağırlık 320 kg, kol uzunluğu omuzdan bileğe 920 mm, kaldırma stroku 750 mm. Serbestlik derecesi boyun 2, kol başına 7 ve kaldırma 1. Hesaplama NVIDIA AGX Orin 64 GB olarak belirtilmiş; iki adet 48 V 30 Ah batarya ile 8 saat çalışma ve yaklaşık 2 saatte şarj süresi dokümente edilmiştir. Taban 730 × 730 mm ölçüsünde dört tekerlekli döner çok yönlü tiptedir ve azami hız bilgisi kaynakta yer alır.
Kesintisiz operasyon olanağını sağlayan unsur batarya mimarisidir: iki batarya ve sıcak değiştirilebilir tasarım robot kapatılmadan batarya değişimine izin verir. Sürekliliği sağlamak için yedek batarya sayısı ve şarj altyapısı proje kapsamında planlanmalıdır; bu faktörler uygulamada çalışma süresini belirler.
Algılama üç konumdan sağlanır: başta çift gözlü kamera ile 3D LiDAR, göğüste iki derinlik kamerası ve iki altı eksenli kuvvet sensörü, tabanda iki 3D LiDAR bulunmaktadır. Tabandaki LiDAR’lar zemin ve navigasyon için, baştaki LiDAR raf yüksekliği ve kol çalışması için kullanılır.
Belirtilen çalışma aralığı 0–40 °C ve bağıl nem %0–90 (yoğuşmasız) olarak dokümanda yer almaktadır; bu aralıklar depo ve iç tesis uygulamaları için tipik çevresel şartları kapsar.
AYNI KATEGORİDE
 Endüstriyel & Lojistik robotları
AgiBot
Tekerlekli, çift kollu endüstriyel etkileşimli operasyon robotu.
 Endüstriyel & Lojistik robotları
RealMan
Ayrılabilir tekerlekli tabanlı, 21 serbestlik dereceli insansı manipülatör robotu.
 Endüstriyel & Lojistik robotları
RealMan
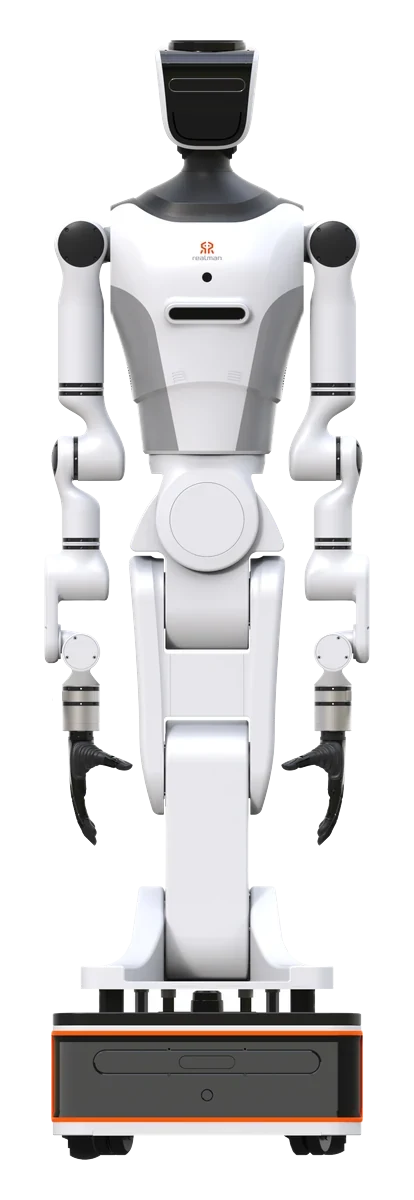
Kaldırma kolonlu tam boy tekerlekli iki kollu insansı robot.
BİR SONRAKİ ADIM
Çalışma alanı, görev ve entegrasyon gereksinimlerinizi tanımlayarak başlayın.