




Манипуляции двумя руками
Благодаря двум манипуляторам можно одновременно забирать и перемещать товары с полок; максимальная грузоподъёмность при работе двумя манипуляторами составляет 50 кг.
ПРОМЫШЛЕННЫЕ И ЛОГИСТИЧЕСКИЕ РОБОТЫ · GALBOT
Автономный складской и логистический робот с двумя манипуляторами для перевозки тяжелых грузов.
Galbot S1 — двухрукий робот для тяжёлых грузов, разработанный для складских и логистических задач. Благодаря двум манипуляторам он обладает общей грузоподъёмностью 50 кг и широкой рабочей зоной для доступа к стеллажам.
ВЫБОР ПО ЗАДАЧЕ
Galbot S1 — платформа, разработанная для выполнения задач манипулирования двумя руками и перемещения материалов в промышленных, складских и логистических условиях. Её механическая конструкция и расположение датчиков ориентированы на операции, требующие доступа к стеллажам, гибкой транспортировки и автономной навигации. Конструкция с двумя манипуляторами обеспечивает общую грузоподъёмность 50 кг; горизонтальный доступ на 0–2400 мм и вертикальный доступ на 2390 мм относительно центра запястья позволяют достигать верхних ярусов стеллажей. Основание оснащено всенаправленными поворотными колёсами, а комплексный набор датчиков (LiDAR 3D спереди и в основании, камеры глубины, датчики силы) обеспечивает раздельное восприятие как для навигации, так и для работы внутри стеллажей. Вычислительный блок выполнен на базе высокопроизводительной конфигурации AGX Orin; система энергоснабжения рассчитана на длительную работу со сменными аккумуляторами.
ОСОБЕННОСТИ ПРОДУКТА
Характеристики собраны из доступных сведений о продукте; их следует уточнять с учетом модели и конфигурации.
Благодаря двум манипуляторам можно одновременно забирать и перемещать товары с полок; максимальная грузоподъёмность при работе двумя манипуляторами составляет 50 кг.
Рабочая зона относительно центра запястья составляет 0–2400 мм по горизонтали и 2390 мм по вертикали, что позволяет доставать до верхних ярусов стеллажей.
LiDAR-датчики и камеры глубины, расположенные в голове, на груди и в основании, отдельно используются для определения высоты стеллажей и навигации по полу; благодаря этому задачи манипулирования и передвижения дополняют друг друга.
Четырёхколёсное поворотное всенаправленное основание обеспечивает манёвренность в складских проходах и устойчивую перевозку грузов.
Встроенный высокопроизводительный вычислительный блок предназначен для автономного принятия решений и обработки данных восприятия.
Сдвоенная аккумуляторная система и аккумуляторы с возможностью горячей замены позволяют менять батарею без выключения робота и обеспечивают гибкость в сценариях непрерывной работы.
Поддерживает базовое взаимодействие с пользователем через сенсорный экран 7 дюймов и динамики; сетевое подключение обеспечивается по Wi‑Fi и Bluetooth.
В стандартную комплектацию входят такие элементы, как беспроводной пульт дистанционного управления, проводное зарядное устройство и беспроводная система аварийной остановки.
ДАННЫЕ О ПРОДУКТЕ С УКАЗАНИЕМ ИСТОЧНИКОВ
Значения перенесены со страницы продукта. Перед заказом уточните у производителя по актуальной документации комплектацию, программное обеспечение и перечень аксессуаров.
| Характеристика | Параметр |
|---|---|
| Габариты (в положении стоя) | Максимальная высота 1793 мм; длина манипулятора 920 мм (от плеча до запястья); ход подъёмного механизма 750 мм; рабочая зона относительно центра запястья: 0-2400 мм по горизонтали, 2390 мм по вертикали |
| Вес | 320 кг |
| Досягаемость манипулятора | Длина манипулятора (от плеча до запястья) 920 мм; рабочая зона (от центра запястья): 0-2400 мм по горизонтали, 2390 мм по вертикали |
| Высота подъёма | 750 мм (ход подъёмного механизма) |
| Грузоподъёмность манипулятора | Максимум 50 кг при работе двумя манипуляторами |
| Максимальная скорость | 1,5 м/с |
| Навигация | Навигационные возможности GalbotSDK: картографирование, позиционирование, динамический объезд препятствий и автономная навигация от точки к точке |
| Аккумулятор | 48 V 30 Ah × 2; время зарядки — 2 часа; поддерживается горячая замена |
| Напряжение аккумулятора | 48 V |
| Время работы | 8 часов; до 7 дней 24 часов работы с двумя аккумуляторами с возможностью горячей замены |
| Время зарядки | 2,0 часа (один аккумулятор, адаптер) |
| Зарядное устройство | Проводное зарядное устройство: стандартная комплектация |
| Способ передвижения | Четырёхколёсное поворотное всенаправленное основание; максимальная скорость 1,5 м/с |
| Степени свободы | Шея 2, на каждый манипулятор 7, подъём 1 |
| Степени свободы манипулятора | 7 DoF |
| Степени свободы шеи | 2 DoF |
| Плотность крутящего момента | Грузоподъёмность двумя манипуляторами — максимум 50 кг; шестикомпонентный датчик силы на груди ×2 |
| Материал | Четырёхколёсное поворотное всенаправленное основание; размеры основания 730 × 730 мм |
| Примечание производителя | Время зарядки одного аккумулятора с помощью адаптера — 2,0 часа; поддерживается горячая замена аккумулятора. Беспроводной пульт дистанционного управления, проводное зарядное устройство и беспроводная система аварийной остановки входят в стандартную комплектацию; на корпусе имеются кнопка питания и переключатель аварийной остановки. |
| Расположение суставов | Степени свободы: шея — 2, каждый манипулятор — 7, подъём — 1 |
| Грузоподъёмность | Максимум 50 кг при работе двумя манипуляторами; рабочая зона относительно центра запястья: 0-2400 мм по горизонтали, 2390 мм по вертикали |
| Аккумуляторная система | Два аккумулятора 48 V 30 Ah; 8 часа работы, 2 часа зарядки, непрерывная работа благодаря горячей замене |
| Конструкция и материалы | Максимальная высота 1793 мм, масса 320 кг; основание 730 × 730 мм |
| Безопасность | Беспроводная система аварийной остановки входит в стандартную комплектацию; на корпусе есть кнопки включения и аварийной остановки; в основании установлены два LiDAR 3D |
| Датчики | Голова: бинокулярная камера ×1, LiDAR 3D ×1. Грудь: камера глубины ×2, шестикомпонентный датчик силы ×2. Основание: LiDAR 3D ×2 |
| Подключение | WiFi 2,4 и 5 GHz; Bluetooth 5.2; USB 3.0 ×2 и Ethernet |
| Взаимодействие | Сенсорный экран 7 дюймов; динамик 5 W ×2 |
| Экран | Сенсорный экран 7 дюймов |
| Процессор | NVIDIA AGX Orin 64 GB, 275 TOPS |
| Возможности программного обеспечения | Работает на базовой модели физического интеллекта AstraBrain; беспроводной пульт дистанционного управления, проводное зарядное устройство и беспроводная аварийная остановка входят в стандартную комплектацию |
| Рабочая температура | 0–40 °C; относительная влажность 0–90%, без конденсации |
ПОСМОТРИТЕ, КАК РАБОТАЕТ ПРОДУКТ
Демонстрационное видео, на которое ведёт ссылка на странице исходного продукта, запускается кнопкой воспроизведения.
ИСТОЧНИКИ ИНФОРМАЦИИ О ПРОДУКТЕ
Этот каталог предназначен для ознакомления с информацией о продукте. Robotik Çözümler не гарантирует наличие товара, статус авторизованного дилера, цены, гарантию или условия послепродажного обслуживания.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Указанные технические характеристики Galbot S1: максимальная высота — 1793 мм, масса — 320 кг, длина руки от плеча до запястья — 920 мм, ход подъёмного механизма — 750 мм. Степени свободы: шея — 2, каждая рука — 7, подъёмный механизм — 1. Вычислительная платформа — NVIDIA AGX Orin 64 ГБ; документально указаны 8 часов работы от двух аккумуляторов 48 В 30 А·ч и время зарядки около 2 часов. Основание размером 730 × 730 мм оснащено четырьмя всенаправленными поворотными колёсами; сведения о максимальной скорости приведены в источнике.
Непрерывная работа обеспечивается архитектурой аккумуляторной системы: два аккумулятора и возможность горячей замены позволяют менять аккумулятор, не выключая робота. Для непрерывной работы в рамках проекта необходимо спланировать количество запасных аккумуляторов и инфраструктуру зарядки; на практике эти факторы определяют продолжительность работы.
Восприятие окружающей среды обеспечивается в трёх точках: на голове расположены стереокамера и 3D LiDAR, на груди — две камеры глубины и два шестиосевых датчика силы, в основании — два 3D LiDAR. LiDAR в основании используются для распознавания пола и навигации, а LiDAR на голове — для определения высоты стеллажей и работы манипулятора.
В документации указан рабочий диапазон 0–40 °C и относительная влажность %0–90 (без конденсации); эти диапазоны охватывают типичные условия окружающей среды для применения на складах и внутри объектов.
В ТОЙ ЖЕ КАТЕГОРИИ
 Промышленные и логистические роботы
AgiBot
Колёсный промышленный робот для совместной работы с двуруким манипулятором.
 Промышленные и логистические роботы
RealMan
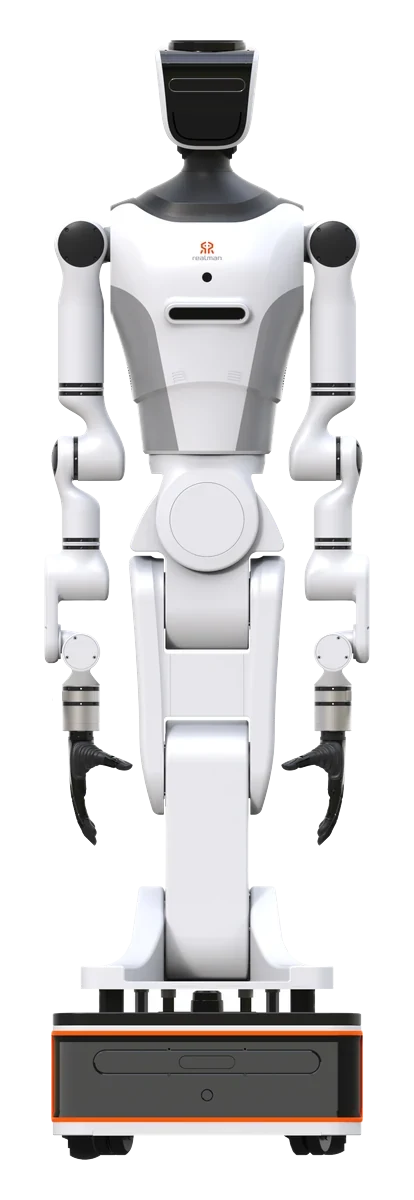
Гуманоидный робот-манипулятор на съёмном колёсном основании, 21 степеней свободы.
 Промышленные и логистические роботы
RealMan
Полноразмерный колёсный двурукий гуманоидный робот с подъёмной колонной.
СЛЕДУЮЩИЙ ШАГ
Начните с определения рабочей зоны, задачи и требований к интеграции.