




Регулируемый вертикальный охват
Благодаря подъёмному механизму 300 мм руки можно располагать на высоте 0–2,1 м; во время перемещения подъёмный механизм может двигаться вместе с руками и грузом.
ПРОМЫШЛЕННЫЕ И ЛОГИСТИЧЕСКИЕ РОБОТЫ · REALMAN
Полноразмерный колёсный двурукий гуманоидный робот с подъёмной колонной.
RealMan RealBot-L2 — полноразмерный колёсный гуманоидный робот, установленный на подъёмной колонне 300 мм. Две гуманоидные руки обеспечивают вертикальный рабочий диапазон 0–2,1 м, а мобильная платформа поддерживает навигацию на основе SLAM.
ВЫБОР ПО ЗАДАЧЕ
RealBot-L2 — полноразмерная колёсная гуманоидная платформа с верхней частью корпуса, установленной на подъёмной колонне. Благодаря подъёмному механизму с ходом 300 мм рабочую высоту рук можно регулировать в диапазоне 0–2,1 м. Платформа оснащена двумя гуманоидными руками, 17 активными осями и сменными концевыми элементами, что позволяет гибко выполнять различные задачи в аналогичных сферах применения. Мобильное шасси обеспечивает позиционирование на основе SLAM и динамическое обход препятствий; датчики силы и момента обеспечивают совместную работу и уровни безопасности. Благодаря различным вариантам вычислительных систем и конфигурациям датчиков платформа подходит для таких задач, как обслуживание, навигация в розничных пространствах и сбор данных.
ОСОБЕННОСТИ ПРОДУКТА
Характеристики собраны из доступных сведений о продукте; их следует уточнять с учетом модели и конфигурации.
Благодаря подъёмному механизму 300 мм руки можно располагать на высоте 0–2,1 м; во время перемещения подъёмный механизм может двигаться вместе с руками и грузом.
В туловище установлены две гуманоидные руки; концевые элементы можно быстро менять, чтобы выполнять различные задачи с помощью разных захватов.
Каждая рука оснащена шестикоординатным датчиком силы и момента, обеспечивающим контроль контакта и точное регулирование усилия.
Двухколёсное дифференциальное шасси поддерживает навигацию на основе SLAM и динамическое избегание препятствий; платформа способна преодолевать крутые уклоны и небольшие препятствия.
Стереокамера RGB в голове, камеры RGB-D в кистях или опциональные монокулярные конфигурации обеспечивают визуальное восприятие; это оборудование используется для распознавания объектов в рамках задач и визуального управления.
Предусмотрена трёхуровневая система безопасности, включающая силовую адаптацию, динамическое избегание препятствий и защиту системы; она помогает снижать риски при взаимодействии человека и робота.
Аккумулятор 48 V рассчитан на длительную работу в типичных условиях; для повседневного использования предусмотрена возможность замены или подзарядки аккумулятора.
Интеграцию и разработку можно выполнять с использованием SDK для C, C++, C# и Python, пакетов ROS/ROS2 и стандартных протоколов.
ДАННЫЕ О ПРОДУКТЕ С УКАЗАНИЕМ ИСТОЧНИКОВ
Значения перенесены со страницы продукта. Перед заказом уточните у производителя по актуальной документации комплектацию, программное обеспечение и перечень аксессуаров.
| Характеристика | Параметр |
|---|---|
| Габариты (в положении стоя) | Высота 1700 мм; площадь основания 650 × 512 мм |
| Вес | Около 120 кг |
| Высота подъёма | Ход подъёма 0,3 м (300 мм) |
| Грузоподъёмность манипулятора | 5 кг (на одну руку); грузоподъёмность подъёмной системы — более 60 кг (включая руки и груз) |
| Максимальная скорость | 0,1-1,0 м/с |
| Угол подъёма | 5°; преодолеваемое препятствие высотой до 15 мм |
| Препятствия и ступени | Преодоление препятствий высотой до 15 мм (двухколёсное дифференциальное шасси) |
| Аккумулятор | 48 V 20 Ah; ручная зарядка, полная зарядка занимает около 1 часа |
| Время работы | Типичное время работы — около 6 часов |
| Время зарядки | Полная зарядка примерно за 1 час |
| Способ передвижения | Двухколёсное дифференциальное шасси; навигация и позиционирование SLAM, динамическое избегание препятствий; ход подъёма 300 мм, скорость подъёма 50-100 мм/с |
| Степени свободы | 17 активных степеней свободы (без основания и концевого элемента): 7 на руку, голова 1 (наклон), поясница 1 (наклон), подъём 1 |
| Степени свободы манипулятора | 7 DoF |
| Конечный элемент | Параллельный двухпальцевый захват / ловкая пятипалая кисть, быстрая смена |
| Материал | Конфигурация рук гуманоидного типа; шестикоординатный датчик силы и момента 200 N / 7 N·m, точность %0,5 FS; без экрана, планшет опционально |
| Подъём | Ход подъёма 300 мм, скорость 50-100 мм/с; вертикальный рабочий диапазон 0-2,1 м; грузоподъёмность подъёмной системы — более 60 кг (включая руки и груз) |
| Манипуляторы | Две руки с 7 осями в гуманоидной конфигурации; грузоподъёмность одной руки 5 кг; датчик силы и момента 200 N / 7 N·m |
| Шасси | Двухколёсный дифференциальный привод; 0,1-1,0 м/с; уклон 5°; препятствие 15 мм |
| Датчики | Голова: стереокамера RGB (стандартная), камера глубины (опциональная); кисти: камера RGB-D (стандартная), монокулярная RGB-камера (опциональная); шестикоординатный датчик силы и момента |
| Интерфейсы | Протоколы JSON и Modbus; SDK для C, C++, C# и Python; пакеты ROS и ROS 2 |
| Подключение | Проводное подключение и Wi-Fi |
| Беспроводная связь | Проводное подключение, Wi-Fi |
| Взаимодействие | Голосовое взаимодействие: встроенный массив микрофонов и динамики |
| Процессор | NVIDIA Jetson AGX Orin 64 GB или D-Robotics RDK S100 (оба варианта доступны) |
| Возможности программного обеспечения | Трёхуровневая система безопасности с силовой адаптацией и динамическим избеганием препятствий; навигация и позиционирование SLAM; вертикальный рабочий диапазон 0-2,1 м |
ИСТОЧНИКИ ИНФОРМАЦИИ О ПРОДУКТЕ
Этот каталог предназначен для ознакомления с информацией о продукте. Robotik Çözümler не гарантирует наличие товара, статус авторизованного дилера, цены, гарантию или условия послепродажного обслуживания.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Полноразмерный колёсный гуманоидный робот с подъёмной колонной; 17 активных осей, две гуманоидные руки и ход подъёма 300 мм обеспечивают вертикальный рабочий диапазон 0–2,1 м. Робот разработан для различных сервисных задач и оснащён системой мобильной навигации и многосенсорной конфигурацией.
Подъёмная колонна имеет ход 300 мм и регулирует высоту рук в диапазоне 0–2,1 м; подъёмный механизм рассчитан на совместное перемещение рук и переносимого ими груза.
Безопасность обеспечивается на трёх уровнях: силовая адаптация с помощью шестикоординатных датчиков силы и момента на руках, динамическое избегание препятствий на основе SLAM и защитные механизмы на уровне системы.
Доступны различные варианты вычислительных плат; в стандартную комплектацию входят конфигурации датчиков, такие как стереокамера RGB в голове и камеры RGB‑D в кистях. Для интеграции программного обеспечения можно использовать SDK и пакеты ROS.
Подходит для задач, требующих мобильности и взаимодействия с людьми, например для бытовых услуг, навигации в розничных магазинах и сбора данных об окружающей среде.
В ТОЙ ЖЕ КАТЕГОРИИ
 Промышленные и логистические роботы
AgiBot
Колёсный промышленный робот для совместной работы с двуруким манипулятором.
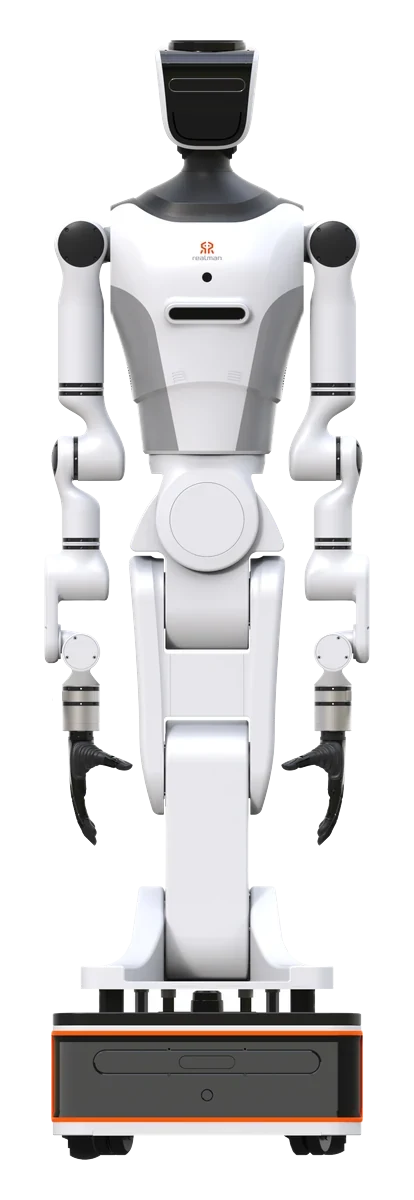 Промышленные и логистические роботы
RealMan
Гуманоидный робот-манипулятор на съёмном колёсном основании, 21 степеней свободы.
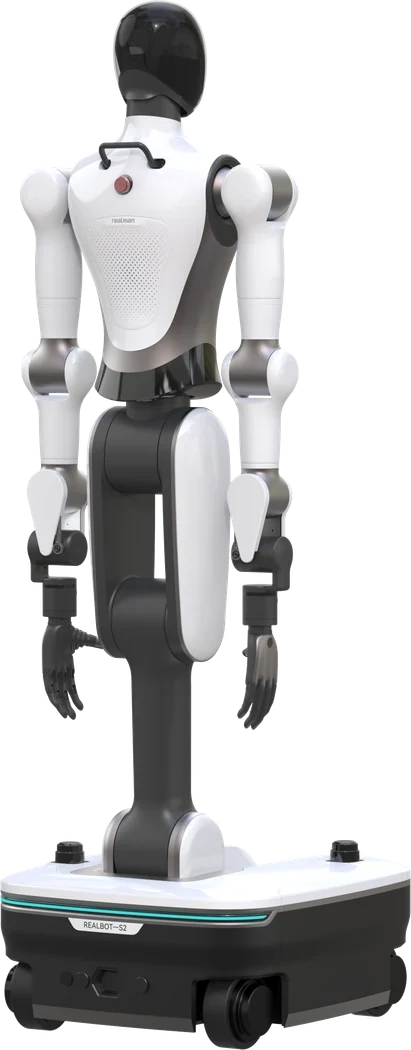 Промышленные и логистические роботы
RealMan
Полноразмерный колёсный гуманоидный робот со складными ногами; обеспечивает вертикальный вылет 0–2,1 м
СЛЕДУЮЩИЙ ШАГ
Начните с определения рабочей зоны, задачи и требований к интеграции.