




Aanpasbaar verticaal bereik
Dankzij de hefkolom van 300 mm kunnen de armen worden gepositioneerd tussen 0–2,1 m; tijdens het transport kan het hefmechanisme met de armen en de lading meebewegen.
INDUSTRIËLE & LOGISTIEKE ROBOTS · REALMAN
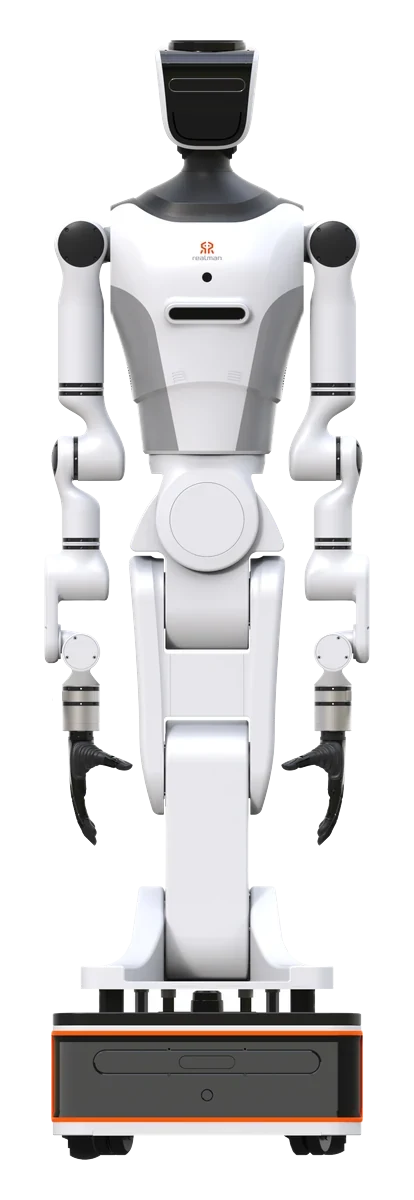
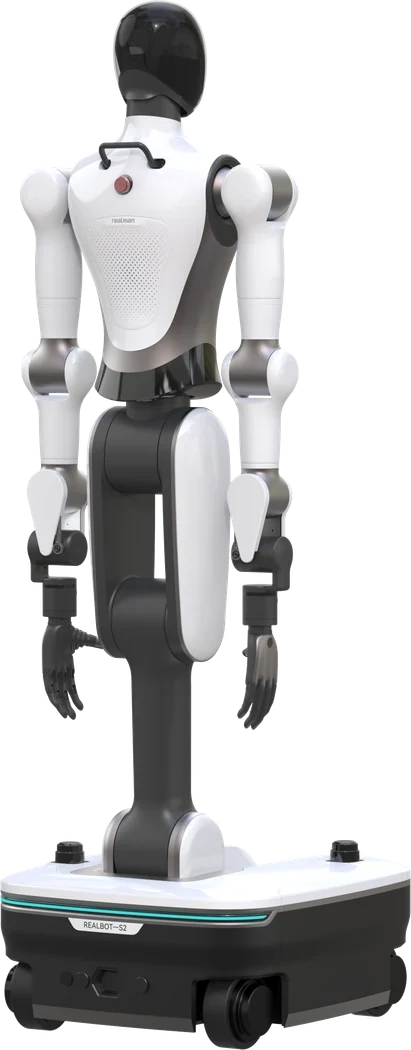
Volwaardige mensachtige robot op wielen met twee armen en een hefkolom.
RealMan RealBot-L2 is een verrijdbare humanoïde robot op ware grootte, uitgerust met een hefkolom van 300 mm. Met twee humanoïde armen biedt hij een verticaal werkbereik van 0–2,1 m en SLAM-gebaseerde navigatie op het mobiele platform.
SELECTIE OP BASIS VAN DE TAAK
RealBot-L2 is een verrijdbaar humanoïde platform op ware grootte met een bovenlichaam dat op een hefkolom is gemonteerd. Dankzij de hefkolom met een slag van 300 mm kan de werkhoogte van de armen worden ingesteld tussen 0–2,1 m. Het platform voert uiteenlopende taken uit met twee humanoïde armen, 17 actieve assen en verwisselbare eindcomponenten. Het mobiele chassis biedt SLAM-gebaseerde lokalisatie en dynamische obstakelvermijding; kracht-koppelsensoren zorgen voor samenwerking en veiligheidslagen. Dankzij de beschikbare rekenopties en configuraties met meerdere sensoren is het platform geschikt voor taken zoals dienstverlening, begeleiding in de detailhandel en gegevensverzameling.
PRODUCTSPECIFIEK
Kenmerken samengesteld op basis van productinformatie uit de bron; controleer deze per model en configuratie.
Dankzij de hefkolom van 300 mm kunnen de armen worden gepositioneerd tussen 0–2,1 m; tijdens het transport kan het hefmechanisme met de armen en de lading meebewegen.
De romp is uitgerust met twee humanoïde armen; de eindcomponenten kunnen snel worden verwisseld, zodat uiteenlopende taken met verschillende grijpers kunnen worden uitgevoerd.
Elke arm is uitgerust met zesassige kracht-koppelsensoren, die contactregeling en nauwkeurige krachtregeling mogelijk maken.
Het tweewielige differentiële chassis ondersteunt SLAM-gebaseerde navigatie en het ontwijken van dynamische obstakels; het platform kan steile hellingen oprijden en kleine obstakels overwinnen.
De hoofdcamera zorgt voor visuele waarneming met stereo-RGB; de handcamera's gebruiken RGB‑D of optionele monoculaire configuraties. Deze hardware wordt gebruikt voor taakgerichte waarneming en visuele besturing.
Er is een veiligheidsopzet met drie lagen: krachtregeling, het ontwijken van dynamische obstakels en systeembescherming. Deze helpen risico's bij mens-robotinteractie te beperken.
Met een 48 V-accu zijn bij normaal gebruik lange bedrijfstijden beoogd; verwisselbare accu's of oplaadsystemen ondersteunen dagelijks gebruik.
Integratie en ontwikkeling zijn mogelijk met C-, C++-, C#- en Python-SDK's, ROS/ROS2-pakketten en standaardprotocollen.
PRODUCTGEGEVENS MET BRONVERMELDING
De waarden zijn overgenomen van de oorspronkelijke productpagina. Controleer vóór bestelling de actuele documentatie van de fabrikant voor de inhoud van het pakket en de software en accessoires.
| Kenmerk | Waarde |
|---|---|
| Afmetingen (staand) | 1700 mm hoog; vloeroppervlak 650 × 512 mm |
| Gewicht | Ongeveer 120 kg |
| Hefhoogte | Hefslag van 0,3 m (300 mm) |
| Draagvermogen van de arm | 5 kg (per arm); draagvermogen van het hefsysteem meer dan 60 kg (inclusief armen en lading) |
| Maximumsnelheid | 0,1-1,0 m/s |
| Klimhoek | 5°; obstakels tot 15 mm hoog overbruggen |
| Obstakels en drempels | Obstakels tot 15 mm hoog overbruggen (tweewielig differentieel chassis) |
| Batterij | 48 V 20 Ah; handmatig opladen, volledig opgeladen in ongeveer 1 uur |
| Gebruiksduur | Ongeveer 6 uur normaal gebruik |
| Oplaadtijd | Volledig opgeladen in ongeveer 1 uur |
| Bewegingsvormen | Tweewielig differentieel chassis; SLAM-navigatie en -positionering, dynamische obstakelvermijding; hefslag 300 mm, hefsnelheid 50-100 mm/s |
| Vrijheidsgraden | 17 actieve DoF (exclusief basis en uiteindelement): 7 per arm, hoofd 1 (kanteling), taille 1 (kanteling), heffing 1 |
| Vrijheidsgraden van de arm | 7 DoF |
| Eindcomponent | Parallelle tweevingergrijper / behendige vijfvingerhand, snel verwisselbaar |
| Materiaal | Configuratie met humanoïde armen; zesassige kracht-/momentsensor 200 N / 7 N·m, nauwkeurigheid %0,5 FS; geen scherm, optionele tablet |
| Hef | Hefslag 300 mm, 50-100 mm/s; verticaal werkbereik 0-2,1 m; draagvermogen van het hefsysteem meer dan 60 kg (inclusief armen en lading) |
| Armen | Twee armen met 7 assen in humanoïde configuratie; 5 kg per arm; kracht-/momentsensor 200 N / 7 N·m |
| Chassis | Tweewielaandrijving met differentieel; 0,1-1,0 m/s; helling van 5°; obstakel van 15 mm |
| Sensoren | Hoofd: stereocamera RGB (standaard), dieptecamera (optioneel); handen: RGB-D-camera (standaard), monoculaire RGB-camera (optioneel); zesassige kracht-/momentsensor |
| Interfaces | JSON- en Modbus-protocollen; C-, C++-, C#- en Python-SDK; ROS- en ROS 2-pakketten |
| Connectiviteit | Bedraad en Wi-Fi |
| Draadloos | Bedraad, Wi-Fi |
| Interactie | Spraakinteractie: ingebouwde microfoonarray en luidsprekers |
| Processor | NVIDIA Jetson AGX Orin 64 GB of D-Robotics RDK S100 (beide optioneel) |
| Softwarefuncties | Veiligheid in drie lagen met krachtregeling en dynamische obstakelvermijding; SLAM-navigatie en -positionering; verticaal werkbereik 0-2,1 m |
BRONNEN VOOR PRODUCTINFORMATIE
Deze catalogus is bedoeld om productinformatie te verkennen. Robotik Çözümler doet geen toezeggingen over voorraad, erkende dealers, prijzen, garantie of voorwaarden voor aftersalesdiensten.
VEELGESTELDE VRAGEN
Een mensgrote mobiele humanoïde robot op wielen met een hefkolom; met 17 actieve assen, twee humanoïde armen en een hefslag van 300 mm biedt hij een verticaal werkbereik van 0–2,1 m. Ontworpen voor uiteenlopende servicetoepassingen, met mobiele navigatie en een indeling met meerdere sensoren.
De hefkolom heeft een slag van 300 mm en stelt de hoogte van de armen in op 0–2,1 m; het hefmechanisme is ontworpen om samen met de armen en de gedragen lading te bewegen.
De veiligheid wordt in drie lagen gewaarborgd: krachtregeling met zesassige kracht-/momentsensoren in de armen, SLAM-gebaseerde dynamische obstakelvermijding en beschermingsmechanismen op systeemniveau.
Er zijn verschillende computeropties beschikbaar. Sensorconfiguraties zoals een stereocamera met RGB aan het hoofd en RGB-D-camera’s in de handen worden standaard aangeboden. Voor software-integratie zijn SDK’s en ROS-pakketten beschikbaar.
Geschikt voor toepassingen met interactie met mensen en mobiele taken, zoals huishoudelijke diensten, begeleiding in de detailhandel en het verzamelen van omgevingsgegevens.
BINNEN DEZELFDE CATEGORIE
 Industriële en logistieke robots
AgiBot
Industriële interactieve operationele robot op wielen met twee armen.
 Industriële en logistieke robots
RealMan
Mensachtige manipulatorrobot met afneembare wielbasis en 21 vrijheidsgraden.
 Industriële en logistieke robots
RealMan
Volwaardige mensachtige robot op wielen met opvouwbare benen; biedt een verticaal bereik van 0–2,1 m
VOLGENDE STAP
Begin met het vaststellen van uw werkomgeving, taak en integratievereisten.