ПРОМЫШЛЕННЫЕ И ЛОГИСТИЧЕСКИЕ РОБОТЫ · REALMAN

RealMan RealBot-S2

Полноразмерный колёсный гуманоидный робот со складными ногами; обеспечивает вертикальный вылет 0–2,1 м

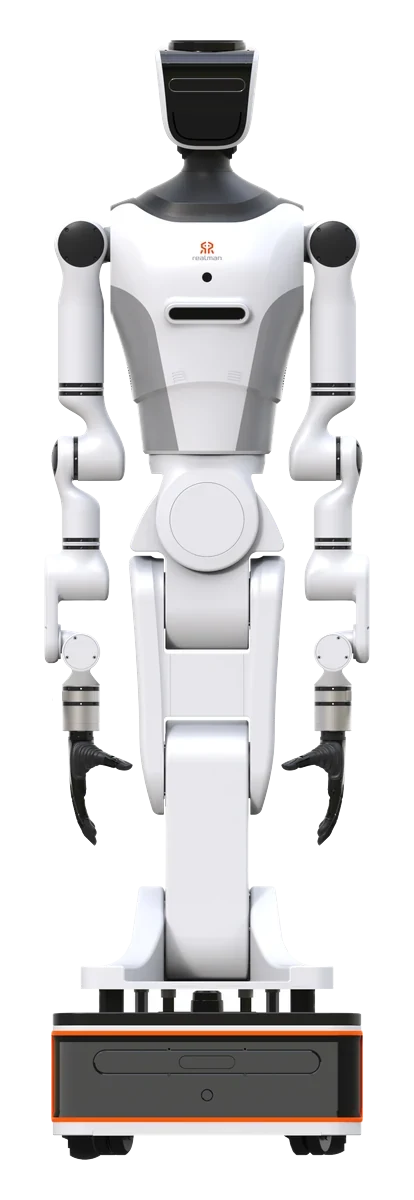
RealBot-S2 — полноразмерный колесный гуманоидный робот со складными ногами. Он разработан для сбора данных, сферы услуг и производственных задач и оснащен 20 активными осями, двумя 7-осевыми манипуляторами и интегрированными системами зрения и навигации.

Скорость
0,1-1,5 м/с · Максимальная скорость
Аккумулятор
48 В 20 А·ч · Ёмкость аккумулятора
Подъём
8° · Максимальный уклон

ВЫБОР ПО ЗАДАЧЕ

RealMan RealBot-S2
для чего подходит?

RealBot-S2 — полноразмерная колесная гуманоидная платформа со складными ногами из линейки RealMan Robotics. В нижней части корпуса установлены складные ноги с осями голеностопных и коленных суставов, а также шасси с четырьмя поворотными и четырьмя ведущими колесами. В сложенном положении ноги позволяют манипуляторам работать ближе к полу, а в разложенном обеспечивают доступ на высоту 2,1 м. Вычислительный блок и датчики восприятия поддерживают сложную обработку визуальных данных; различные варианты зарядки и мобильная конструкция платформы позволяют адаптироваться к разным сценариям работы.

Сбор данных и обучениеБытовые задачиРабота с полками и помощь покупателям в розничной торговлеВспомогательные задачи в промышленном производстве и сборке

ОСОБЕННОСТИ ПРОДУКТА

Ключевые особенности.

Характеристики собраны из доступных сведений о продукте; их следует уточнять с учетом модели и конфигурации.

01

Складные ноги и передвижение на колесах

Складные ноги с осями голеностопных и коленных суставов, а также шасси с четырьмя поворотными и четырьмя ведущими колесами; складывание и раскладывание ног позволяет работать на разных высотах — от уровня пола до верхних полок.

02

Модульная конструкция и быстрое обслуживание

Аппаратные модули быстро снимаются; замена деталей на месте ускоряет обслуживание, а удаленное управление и обновления программного обеспечения OTA помогают в эксплуатации и обслуживании.

03

Различные варианты зарядки

Платформа обеспечивает гибкость для различных эксплуатационных потребностей, поддерживая зарядку аккумулятора вручную, замену аккумулятора или зарядку с помощью автоматической станции.

04

Измерение силы и усилия

Шестиосевой датчик силы и крутящего момента в каждом манипуляторе, а также быстро сменяемые концевые элементы — параллельный захват и ловкая кисть — обеспечивают точный захват и выполнение операций.

05

Высокопроизводительные вычисления

Встроенный высокопроизводительный вычислительный блок в сочетании с датчиками рассчитан на поддержку обработки визуальных данных и принятия решений для локальной навигации.

06

Универсальный доступ

Вертикальный рабочий диапазон 0–2,1 м и радиус досягаемости около 0,69 м позволяют выполнять на одной платформе задачи на нижнем и верхнем уровнях.

07

Адаптация к динамичной рабочей среде

Сочетание колесного шасси и складных ног обеспечивает передвижение по различным поверхностям и взаимодействие с окружающей средой, расширяя спектр выполняемых задач.

ДАННЫЕ О ПРОДУКТЕ С УКАЗАНИЕМ ИСТОЧНИКОВ

Технические особенности.

Значения перенесены со страницы продукта. Перед заказом уточните у производителя по актуальной документации комплектацию, программное обеспечение и перечень аксессуаров.

Технические данные RealMan RealBot-S2
ХарактеристикаПараметр
Габариты (в положении стоя)Длина 1700 мм; габариты основания 614 × 552 мм
ВесОколо 125 кг
Досягаемость манипулятора0,69 м (без учета концевого эффектора)
Грузоподъёмность манипулятора5 кг (на один манипулятор)
Максимальная скорость0,1-1,5 м/с
Угол подъёма8°; преодоление препятствий высотой до 20 мм
Препятствия и ступениПреодоление препятствий высотой до 20 мм (шасси с четырьмя поворотными и четырьмя ведущими колесами)
НавигацияНавигация с помощью двух LiDAR
Аккумулятор48 V 20 Ah; ручная зарядка, замена аккумулятора и автоматическая зарядка на станции
Время работыТипичное время работы — около 6 часов
Способ передвиженияШасси с четырьмя поворотными и четырьмя ведущими колесами; навигация и позиционирование SLAM, динамическое объезжание препятствий; многоуровневая работа благодаря складным ногам и ходу подъема 0,3 м
Степени свободы20 активных DoF (без учета основания и концевых элементов): 7 на каждый манипулятор, 2 в голове (наклон, поворот), 2 в пояснице (наклон, поворот), 2 в ногах (голеностоп, колено)
Степени свободы манипулятора7 DoF
Конечный элементБыстрая смена двухпальцевого параллельного захвата на пятипалую ловкую кисть и обратно
МатериалБыстросъемные модули: оперативное обслуживание и модернизация, удаленная эксплуатация и обслуживание OTA; радиус досягаемости 0,69 м (без учета концевого эффектора); шестиосевой датчик силы и крутящего момента 200 N / 7 N·m, %0,5 FS; без дисплея, планшет — опционально
ТуловищеСегментированные ноги (голеностоп, колено); оси наклона и поворота головы и поясницы; ход подъёмного механизма 0,3 м; вертикальный рабочий диапазон 0-2,1 м
МанипуляторыДве руки с 7 осями в гуманоидной конфигурации; нагрузка на каждую руку — 5 кг; вылет — 0,69 м; датчик силы и момента — 200 N / 7 N·m
ШассиЧетыре ведущих колеса с независимым рулевым управлением; 0,1-1,5 м/с; уклон 8°; препятствие 20 мм
ОбслуживаниеБыстросъёмные модули; удалённое управление и обслуживание по OTA; ручная зарядка, замена аккумулятора и автоматическая зарядка на станции
ДатчикиГолова: стереокамера RGB 1 + камера «рыбий глаз» 2 (круговой обзор на 360 градусов); кисти: камера RGB-D (стандартная), монокулярная RGB-камера (опционально); навигация по данным двух LiDAR; шестиосевой датчик силы и крутящего момента
ИнтерфейсыПротоколы JSON и Modbus; SDK для C, C++, C# и Python; пакеты ROS и ROS 2
ПодключениеПроводное подключение, Wi-Fi и опционально 5G
Беспроводная связьПроводное подключение, Wi-Fi, 5G (опционально)
ВзаимодействиеГолосовое взаимодействие: встроенный массив микрофонов и динамик
ПроцессорNVIDIA Jetson AGX Orin 64 GB
Возможности программного обеспеченияМногоуровневая работа с платформой на складных ногах; SLAM-навигация и позиционирование, динамический объезд препятствий; быстросъёмные модули, удалённое управление и обслуживание по OTA

ИСТОЧНИКИ ИНФОРМАЦИИ О ПРОДУКТЕ

Источники и документация.

Этот каталог предназначен для ознакомления с информацией о продукте. Robotik Çözümler не гарантирует наличие товара, статус авторизованного дилера, цены, гарантию или условия послепродажного обслуживания.

ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ

Часто задаваемые вопросы.

Что такое RealBot-S2 и из каких основных компонентов он состоит?

RealBot-S2 — полноразмерный колёсный гуманоидный робот со складными ногами. Нижняя часть корпуса включает складные ноги и шасси с четырьмя управляемыми и четырьмя приводными колёсами; робот оснащён двумя руками с 7 осями, стереокамерой и камерами «рыбий глаз» в голове, камерами RGB-D в кистях, двумя LiDAR и высокопроизводительной вычислительной системой.

Какие преимущества дают складные ноги?

Складные ноги с осями в голеностопах и коленях позволяют опускать руки до пола или поднимать платформу на большую высоту; благодаря этому одна платформа может выполнять задачи как на нижнем, так и на верхнем уровне.

Как выполняются обслуживание и обновление программного обеспечения?

Аппаратные модули разработаны для быстрой разборки; функции удалённого обновления программного обеспечения по OTA и диагностики обеспечивают поддержку эксплуатации и обслуживания без выезда на объект.

Где можно использовать RealBot-S2?

Платформа подходит для сбора данных и обучения моделей, оказания бытовых услуг, выполнения задач в розничной торговле, а также для поддержки производства и сборки в промышленности.

Какие предусмотрены варианты сенсоров и захватов?

Для восприятия окружающей среды используются стереокамеры RGB и камеры «рыбий глаз» в голове, камеры RGB-D в кистях и два LiDAR; на конце руки поддерживается быстрая замена двухпальцевого параллельного захвата на ловкую пятипалую кисть.

В ТОЙ ЖЕ КАТЕГОРИИ

Другие варианты.

Промышленные и логистические роботы ↗
AgiBot G2Промышленные и логистические роботы

AgiBot

AgiBot G2

Колёсный промышленный робот для совместной работы с двуруким манипулятором.

Степени свободы
25 DoF · 7 на руку, датчики крутящего момента
Грузоподъёмность
5 кг на руку · Номинальная нагрузка при работе обеими руками — 10 кг

СЛЕДУЮЩИЙ ШАГ

Подходит ли этот продукт для вашей задачи?
Давайте оценим это вместе.

Начните с определения рабочей зоны, задачи и требований к интеграции.

Свяжитесь с нами

ИЗУЧИТЕ КАТАЛОГ

Какого робота вы ищете?

Рекомендации из каталога

0

Быстрая клавиша: Ctrl / ⌘ + K · Для закрытия нажмите Esc