




Съемная модульная конструкция
Верхнюю часть корпуса (голову, руки, туловище) можно снять с колесного основания и установить на другое шасси или платформу с двумя руками, что позволяет использовать один и тот же манипулятор для разных задач.
ПРОМЫШЛЕННЫЕ И ЛОГИСТИЧЕСКИЕ РОБОТЫ · REALMAN
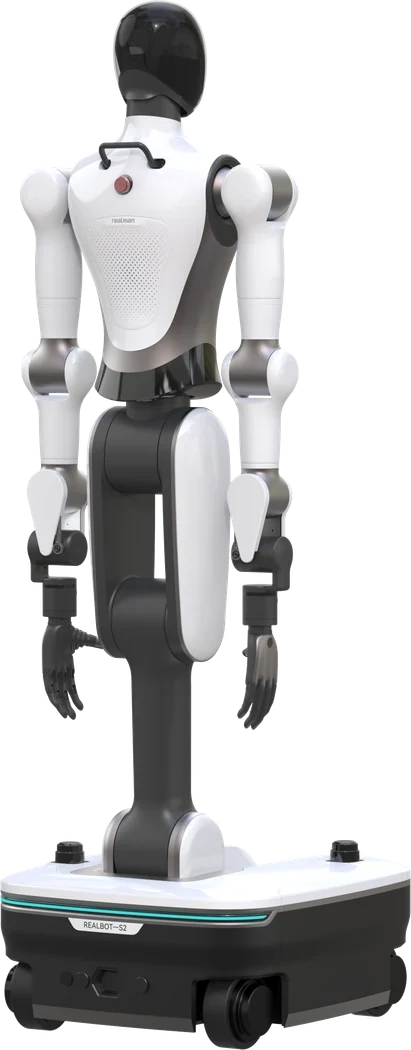
Гуманоидный робот-манипулятор на съёмном колёсном основании, 21 степеней свободы.
RealMan RealBot-01 — колесный гуманоидный робот с 21 степенями свободы, состоящий из съемного колесного основания и гуманоидной верхней части корпуса. Оснащен несколькими камерами глубины, LiDAR и системой восприятия и манипуляции с двумя руками; предназначен для сбора данных, обучения и производственных задач.
ВЫБОР ПО ЗАДАЧЕ
RealMan RealBot-01 — гуманоидный робот, объединяющий колесную мобильную платформу и съемную верхнюю часть корпуса с головой, руками и туловищем в единую систему. Верхняя часть корпуса рассчитана на установку на различные шасси, поэтому одно и то же оборудование манипулятора можно использовать на стационарных и мобильных платформах. Для эффективного восприятия робот оснащен несколькими камерами глубины, камерами «рыбий глаз», однолинейным LiDAR, IMU и установленной на голове микрофонной решеткой; тактильные датчики доступны опционально. Две RX75-осевые руки 7 обеспечивают в общей сложности 21 активных степеней свободы с учетом осей плеч, поясницы и головы; мобильность и компактные размеры шасси позволяют работать в стесненных условиях.
ОСОБЕННОСТИ ПРОДУКТА
Характеристики собраны из доступных сведений о продукте; их следует уточнять с учетом модели и конфигурации.
Верхнюю часть корпуса (голову, руки, туловище) можно снять с колесного основания и установить на другое шасси или платформу с двумя руками, что позволяет использовать один и тот же манипулятор для разных задач.
В общей сложности 21 активных степеней свободы; большое число осей обеих рук, а также оси поясницы, ног и шеи обеспечивают гибкость манипулирования.
На обеих руках используются RX75-руки с 7 осями; их можно адаптировать к требованиям задач, устанавливая различные захваты и ловкие кисти вместе с концевыми инструментами.
Пять камер глубины, три камеры «рыбий глаз», однолинейный LiDAR, два IMU и установленная на голове микрофонная решетка обеспечивают реконструкцию в 3B, распознавание объектов и жестов, а также автономную навигацию.
Доступны варианты камер для комплектаций сбора данных и стандартной комплектации; можно выбрать камеры глубины, подходящие для конкретных задач.
Компактное шасси и ширина плеч рассчитаны на узкие коридоры; возможность разворота на месте облегчает маневрирование в стесненных условиях.
ДАННЫЕ О ПРОДУКТЕ С УКАЗАНИЕМ ИСТОЧНИКОВ
Значения перенесены со страницы продукта. Перед заказом уточните у производителя по актуальной документации комплектацию, программное обеспечение и перечень аксессуаров.
| Характеристика | Параметр |
|---|---|
| Габариты (в положении стоя) | Высота 1680 мм; длина 570 мм × ширина 465 мм (ширина шасси и плеч менее 465 мм) |
| Вес | Около 125 кг |
| Досягаемость манипулятора | Горизонтальный радиус действия 1818 мм (без концевого эффектора) |
| Грузоподъёмность манипулятора | 5 кг (на один манипулятор) |
| Максимальная скорость | 0,1-1,5 м/с |
| Радиус поворота | 690 мм (разворот на месте) |
| Аккумулятор | 40 А·ч (с поддержкой BMS); время зарядки — около 2 часов |
| Время зарядки | Около 2 часов |
| Способ передвижения | Колесное основание; разворот на месте, радиус разворота 690 мм; ширина шасси и плеч менее 465 мм для проезда по узким коридорам |
| Степени свободы | 21 активных DoF: руки 14, поясница 3, ноги 2, шея 2 |
| Степени свободы манипулятора | 7 (RX75) |
| Конечный элемент | В зависимости от требований задачи можно установить многоосевую ловкую кисть или захват; совместим с захватами и кистями OYMotion, BrainCo и Zhixing |
| Материал | Модульная архитектура: съемное колесное основание и гуманоидная верхняя часть корпуса с головой, руками и туловищем; верхнюю часть корпуса можно установить на другие модели шасси или двухручные платформы RealMan |
| Манипуляторы | Две руки RX75: 7 осей на руку, полезная нагрузка 5 кг, встроенный шестиосевой датчик силы и момента (200 N / 7 N·m, %0,5 FS) |
| Досягаемость | Вертикальный радиус действия 2100 мм; горизонтальный радиус действия 1818 мм (без концевого инструмента) |
| Туловище | Поясница — 3 оси, ноги — 2 оси, шея — 2 оси; верхняя часть корпуса снимается с основания |
| Шасси | Колесное основание; радиус разворота на месте 690 мм; 0,1-1,5 м/с |
| Датчики | 5 камера глубины, 3 камера «рыбий глаз» (угол обзора 130°; грудь, спина и основание), 1 однолинейный LiDAR (дальность свыше 40 м при отражательной способности 90%), 2 IMU, микрофонный массив на голове, опциональные тактильные датчики |
| Интерфейсы | В версии для сбора данных — камера Orbbec 335LG, в стандартной версии — Intel RealSense D405; RealSense D435 — опция; совместим с манипуляторами RX75, RM75 и RM65; протоколы JSON и Modbus, SDK для C, C++, C# и Python, пакеты ROS и ROS 2 |
| Взаимодействие | Умная колонка с круговым 6 микрофонами (опциональный аудиомодуль) |
| Возможности программного обеспечения | 3B-реконструкция, обнаружение препятствий, распознавание объектов и жестов, автономная навигация, определение местоположения источника звука, обнаружение контакта |
ПОСМОТРИТЕ, КАК РАБОТАЕТ ПРОДУКТ
Демонстрационное видео, на которое ведёт ссылка на странице исходного продукта, запускается кнопкой воспроизведения.
ИСТОЧНИКИ ИНФОРМАЦИИ О ПРОДУКТЕ
Этот каталог предназначен для ознакомления с информацией о продукте. Robotik Çözümler не гарантирует наличие товара, статус авторизованного дилера, цены, гарантию или условия послепродажного обслуживания.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Колёсный гуманоидный робот, объединяющий съёмное колёсное основание и гуманоидную верхнюю часть корпуса с 21 активными степенями свободы; оснащён несколькими камерами глубины, LiDAR и двумя манипуляторами RX75, предназначен для сбора данных, обучения, розничной торговли и производства.
Да. Верхнюю часть корпуса, состоящую из головы, рук и туловища, можно снять с колёсного основания и установить на другие шасси или платформы RealMan.
Различие касается только оборудования камеры: версия для сбора данных оснащена другой камерой глубины, а остальное оборудование шасси и датчиков одинаково.
В зависимости от задачи можно установить многоосевую умную кисть или захваты; система разработана для совместимости с захватами и умными кистями разных производителей.
Да. Компактное шасси и ширина плеч делают его подходящим для работы в узких проходах между стеллажами и коридорах.
В ТОЙ ЖЕ КАТЕГОРИИ
 Промышленные и логистические роботы
AgiBot
Колёсный промышленный робот для совместной работы с двуруким манипулятором.
 Промышленные и логистические роботы
RealMan
Полноразмерный колёсный двурукий гуманоидный робот с подъёмной колонной.
 Промышленные и логистические роботы
RealMan
Полноразмерный колёсный гуманоидный робот со складными ногами; обеспечивает вертикальный вылет 0–2,1 м
СЛЕДУЮЩИЙ ШАГ
Начните с определения рабочей зоны, задачи и требований к интеграции.