




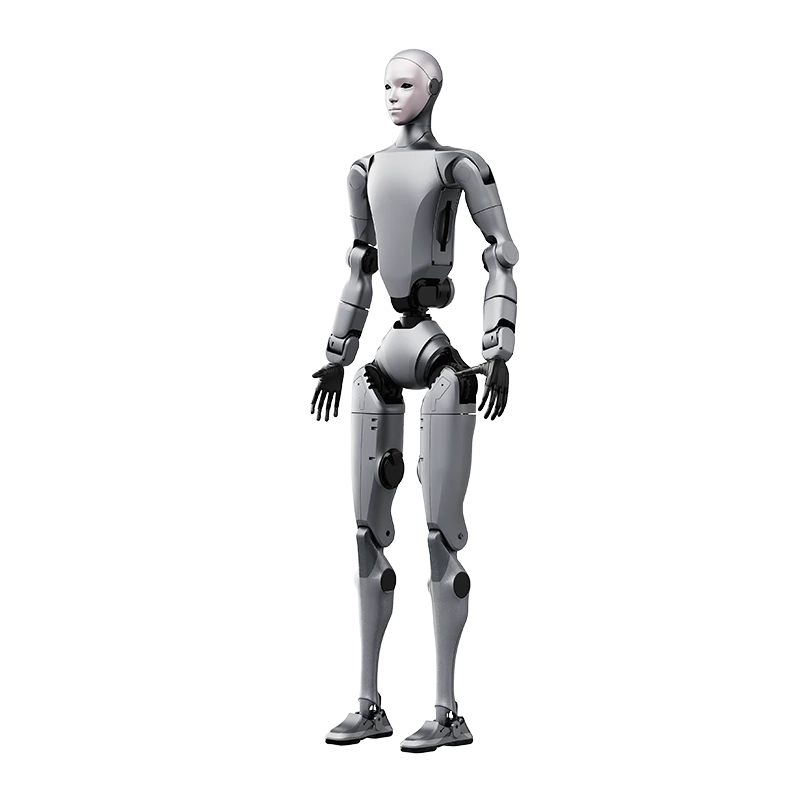
Yüksek performanslı insansı robot
Kendi üretimi aktüatör, redüktör, enkoder ve sensörleri içeren birden fazla insansı gövde seçeneği.
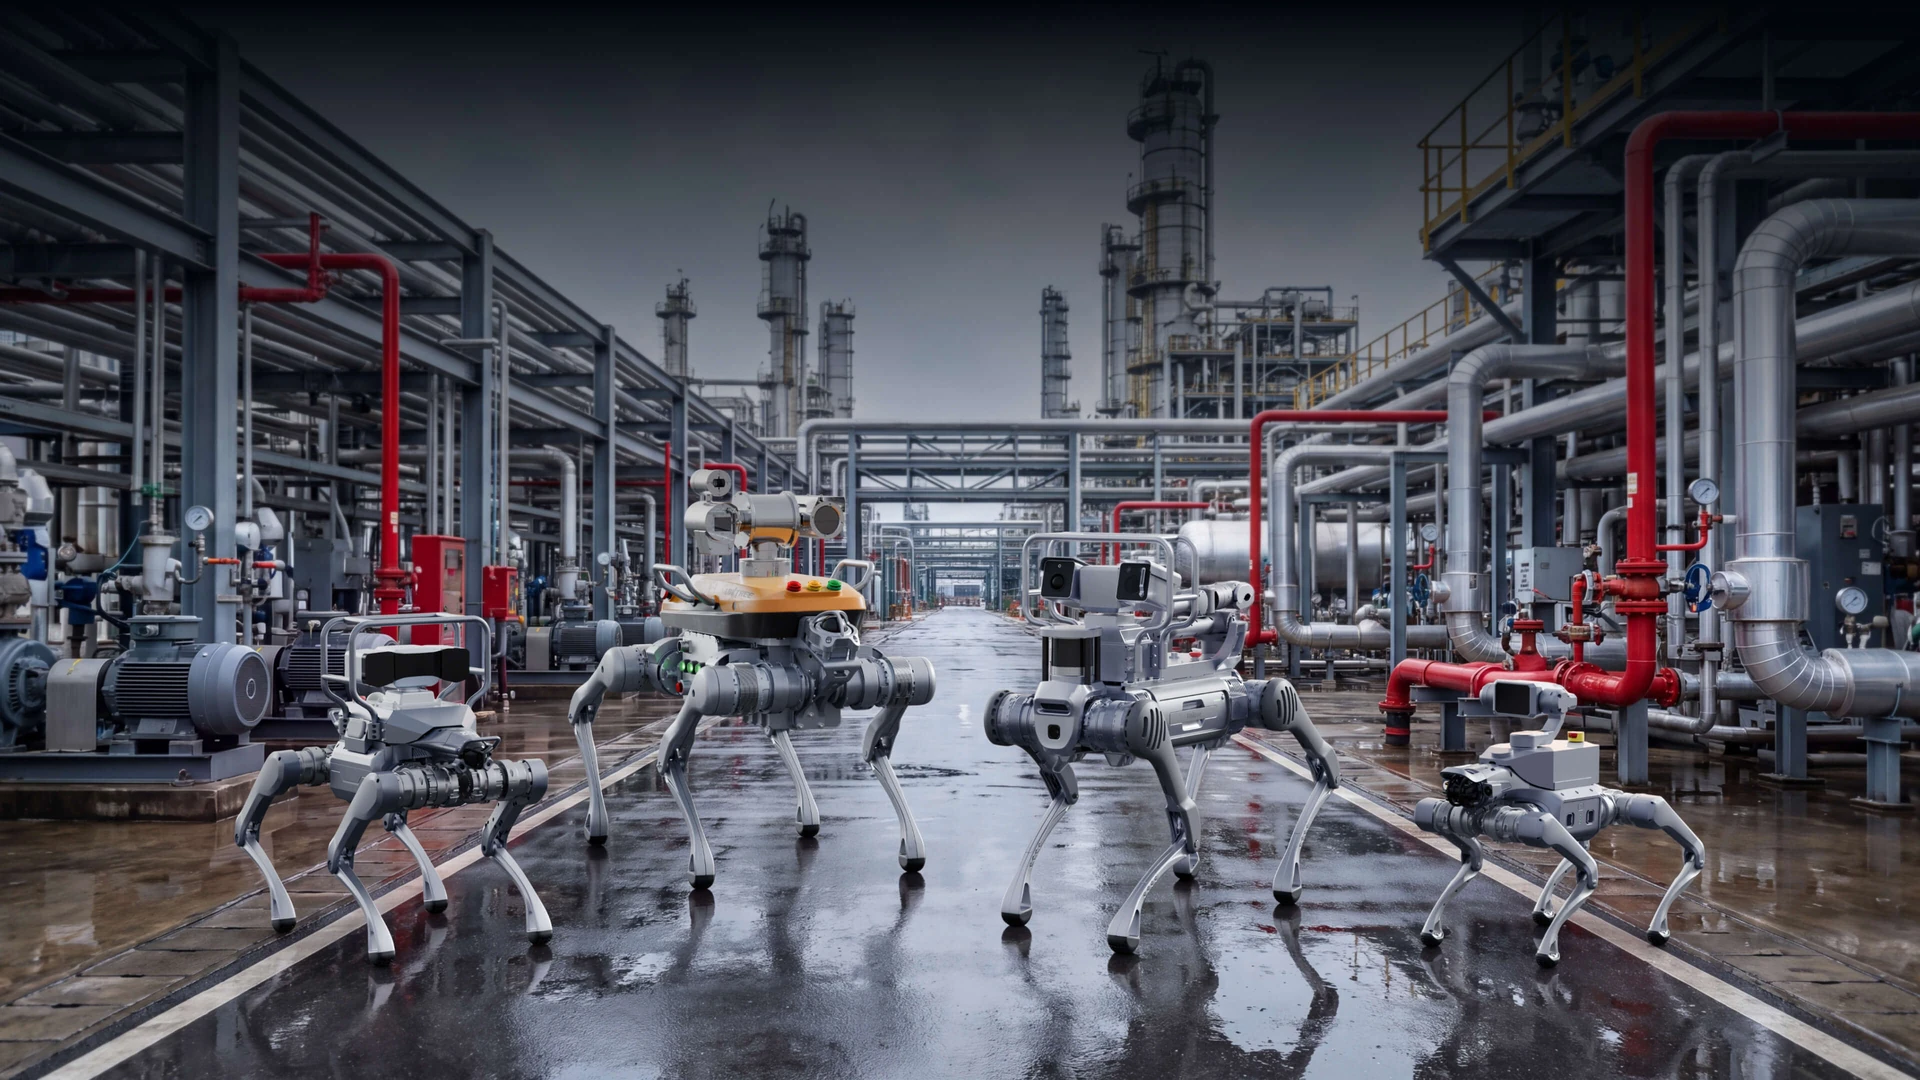
UNITREE · İnsansı robotlar
İnsansı robotlar için uçtan uca platform: veri ve eğitim
Robot gövdesinden veri toplamaya, model eğitiminden gerçek makineye dağıtıma uzanan bütünleşik platform.
G1-D çözümü robot gövdesini, veri edinim araçlarını ve model eğitim/çıkarım altyapısını tek platformda bir araya getirir.
Kendi üretimi aktüatör, redüktör, enkoder ve sensörleri içeren birden fazla insansı gövde seçeneği.
Edinim, işleme, etiketleme, inceleme ve veri varlığı yönetimini kapsayan birleşik veri hattı.
Dağıtık eğitim, özel model geliştirme ve dağıtımı; yaygın açık kaynak çerçeveler için destek.
Üretici, toplam serbestlik derecesini 19 (uç-efektör hariç) olarak listeliyor: kollar 7×2, bel 2, kolon 1 ve taban 2 DOF. Mobil kaldırma tasarımı tekerlekli tabanı dikey hareketle birleştiriyor; dikey çalışma alanı 0–2 m. Bel hareket aralığı Z ekseninde ±155°, Y ekseninde −2,5° ile +135°. Kaldırma doğruluğu ±0,5 mm, uç-efektör tutucu doğruluğu ±0,1 mm, teleoperasyon gecikmesi 100 ms'den az ve örnekleme hızı 60 Hz olarak veriliyor. Doğruluk, uç-efektör konfigürasyonuna göre değişebilir.
Uç-efektör hariç toplam serbestlik derecesi.
İki kolun toplamı; kol başına 7 DOF.
Bel 2, kolon 1 ve taban 2 serbestlik derecesi.
Mobil kaldırma tasarımıyla sunulan dikey erişim.
Teleoperasyon gecikmesi ve örnekleme hızı.
Doğruluk değerleri uç-efektör konfigürasyonuna göre değişir. Bu tanıtım kabiliyeti 19 DOF'lu düzeni anlatır; aşağıdaki tabloda Standard varyant için ayrı değer bulunur.
Esnek ve standartlaştırılmış iş akışlarıyla veri toplamayı kolaylaştırıp maliyeti azaltmayı; geleneksel manuel süreçlerin ötesine geçmeyi hedefler. Görsel şablon yönetimi proje yönetimi, görev atama, ilerleme takibi ve durum analizini birleştirir; şablondan tek tıkla görev oluşturulabilir. Farklı robot platformları ve uç-efektörler desteklenir; standartlaştırma, çeşitli cihazlardan model eğitimi için nitelikli veriye uçtan uca işlemeyi amaçlar. Yüksek eşzamanlılık mimarisi yüzlerce robotun eşzamanlı veri toplamasını destekleyecek şekilde tanımlanmıştır. Yüksek erişilebilir servis mimarisi 7/24 veri toplamayı ve veriyi yaygın eğitim biçimlerine dönüştürmeyi hedefler.
Proje, görev atama, ilerleme ve durum analizi tek arayüzde; şablonla görev tek tıkla oluşturulur.
Çeşitli robot ve uç-efektörlerden gelen veriyi standartlaştırıp eğitim verisine dönüştürür.
Yük dengeleme ve eşzamanlı planlama ile yüzlerce robotun veri akışını alma ve işleme kabiliyeti olarak tanımlanır.
Yüksek erişilebilirlik, biçim uyumluluğu ve yaygın eğitim biçimlerine çıktı/dönüşüm.
Üretici platform kabiliyeti olarak sunar; bunlar Robotik Çözümler tarafından verilmiş servis seviyesi taahhütleri değildir.
Üreticinin sıraladığı altı aşamalı veri toplama akışı.
Yeni veri toplama işini başlatma.
Görev ayarlarını düzenleyip sorumluya atama.
Robot verisini toplama ve etiketleme.
Toplanan veriyi yükleyip gözden geçirme.
Onaylanan veriyi saklama.
Veriyi sonraki kullanım için dışa aktarma.
Veri işlemeden tek tıkla model dağıtımına kadar uçtan uca iş akışı sunar ve yaygın açık kaynak robotik model çerçeveleriyle bütünleşir. PI ve GROOT gibi açık kaynak modellerle entegrasyon, topluluk/açık veri kümeleriyle eğitim; algoritma doğrulaması için yüksek doğruluklu 3B varlık kütüphanesi ve simülasyon ortamı anlatılır. Kutudan çıkar çıkmaz dağıtım, tek tık eğitim ve simülasyondan gerçek robota geçiş hedeflenir. Dağıtık eğitim altyapısı hesaplama görevlerini esnek planlayıp paralel hızlandırır; üretici GPU kullanımının %90'a kadar çıkabildiğini belirtir.
Topluluk ve açık veri kümeleri; PI ve GROOT gibi modellerle derin entegrasyon.
Yüksek doğruluklu 3B varlıklar ve gerçekçi ortamlarla algoritma doğrulama senaryoları.
Tek tık eğitim, entegre simülasyon ve algoritmadan gerçek makineye geçiş hedeflenir.
Esnek görev planlama ve paralel hızlandırma; kaynak yüküne göre ölçeklenme.
Unitree G1-D %90 GPU kullanımına ilişkin oran üreticinin sayfa beyanıdır; bağımsız performans garantisi değildir.
Model geliştirme, değerlendirme ve dağıtım sırası.
Kullanılacak model yapısını belirleme.
Eğitim parametrelerini ayarlama.
Eğitim sürecini takip etme.
Model parametrelerini düzenleme.
Modeli simüle edilmiş ortamda sınama.
Eğitilen modeli dışa aktarıp dağıtıma alma.
Üretici sayfasında uygulama alanları dört başlık altında listeleniyor.
Hizmet uygulamaları için gösterilen senaryo.
Yaşam alanlarına yönelik senaryo.
Perakende uygulama senaryosu.
Endüstriyel uygulama senaryosu.
UnifoLM-WMA-0, genel amaçlı robot öğrenimi için tasarlanmış ve farklı robot gövdelerini kapsayan Unitree açık kaynak dünya modeli-eylem mimarisi olarak tanıtılır. Çekirdeğindeki dünya modeli, robot ile çevresi arasındaki fiziksel etkileşimleri anlamayı hedefler. Karar kipinde çevresel durum ve görev hedeflerinden hareketle gelecekteki etkileşimleri öngörür; öngörüler eylem politikasına yardımcı olarak karar hatalarını azaltmayı ve hareketlerin isabetini artırmayı amaçlar. Simülasyon kipinde robot hareket girdilerine yüksek doğruluklu ortam geri bildirimi üretir; sentetik veri model eğitimi ve politika optimizasyonuna kaynak sağlar.
Durum ve görev hedeflerinden fiziksel etkileşimleri öngörerek politika modülünün eylem üretimine yardımcı olur.
Hareket girdisine karşılık ortam geri bildirimi ve sentetik veri üreterek eğitim/optimizasyon sürecini destekler.
Üretici G1-D Standard ve G1-D Ultimate varyantlarını karşılaştırır. Tablo, mekanik boyutlar, taban, elektriksel özellikler, aksesuarlar ve diğer başlıklarıyla korunmalıdır.
| Varyantlar | G1-D Standard | G1-D Ultimate |
|---|---|
| Genel boyutlar, kolon min. yükseklikte | 1260×620×620 mm | 1260×525×570 mm |
| Genel boyutlar, kolon maks. yükseklikte | 1680×620×620 mm | 1680×525×570 mm |
| Toplam ağırlık (batarya dahil) | 90 kg | 90 kg |
| Toplam DOF (uç-efektör hariç) | 17 | 19 |
| Tek kol DOF (uç-efektör hariç) | 7 | 7 |
| Tek kol azami taşıma yükü [1] | Yaklaşık 3 kg | Yaklaşık 3 kg |
| Uç-efektör seçenekleri [2] | Aynı seçenekler | Aynı seçenekler |
| Bel DOF / eklem hareket aralığı | 2 / aynı aralık | 2 / aynı aralık |
| Kolon kaldırma hızı | 60 mm/s | 60 mm/s |
| Azami hareket hızı | Belirtilmemiş (/) | 1,5 m/s |
| Şasi sürüş tipi | Belirtilmemiş (/) | Diferansiyel tahrik |
| Şasi sensörleri | Belirtilmemiş (/) | LiDAR ×1 + derinlik kamera ×2 + çarpışma sensörü ×2 + alçak engel sensörü ×2 |
| Temel hesaplama gücü | 8 çekirdekli CPU | 8 çekirdekli CPU |
| Algı sensörleri | Aynı | Aynı |
| Wi‑Fi 6, Bluetooth 5.2 | Evet | Evet |
| Yüksek hesaplama gücü modülü | Çeşitli seçenekler | Çeşitli seçenekler |
| Batarya | Üst gövde 9 Ah + şasi 30 Ah |
| Manuel kontrol ünitesi / görselleştirme bilgisayarı | Evet / Evet | Evet / Evet |
| Batarya çalışma süresi | Yaklaşık 2 saat | Yaklaşık 6 saat |
| Akıllı OTA yükseltme / ikincil geliştirme [3] | Evet / Evet | Evet / Evet |
[1] Kol azami yükü kol uzatma duruşuna göre büyük ölçüde değişebilir. [2] Uç-efektör seçimi yapılandırmaya bağlıdır. [3] İkincil geliştirme ayrıntıları için üretici geliştirme kılavuzuna bakılmalıdır. Üretici ayrıca parametrelerin senaryo/konfigürasyona göre değişebileceğini, robotun güçlü ve karmaşık yapısı nedeniyle güvenli mesafe bırakılmasını, görünümün değişebileceğini ve bazı örnek işlevlerin geliştirme/test aşamasında olduğunu bildiriyor. Garantiyi veya satış koşullarını burada şirket vaadi olarak sunmayın.
Üretici bu ürünü sivil kullanım robotu olarak tanımlar; tehlikeli değişiklik veya tehlikeli kullanım yapılmamasını, yerel yasalara uyulmasını ve robotla insanlar arasında yeterli güvenli mesafe bırakılmasını ister. Ürün görünümü ve parametreler değişebilir; bazı örnek işlevler geliştirme ve test aşamasında olabilir.
Üretici açıklaması ve güvenlik uyarısıdır; Robotik Çözümler'in garanti veya performans taahhüdü değildir.
Model seçimini ve uygulama ihtiyaçlarınızı birlikte değerlendirelim.