




Hoogwaardige humanoïde robot
Meerdere opties voor humanoïde robotbodies met zelf geproduceerde actuatoren, reductoren, encoders en sensoren.
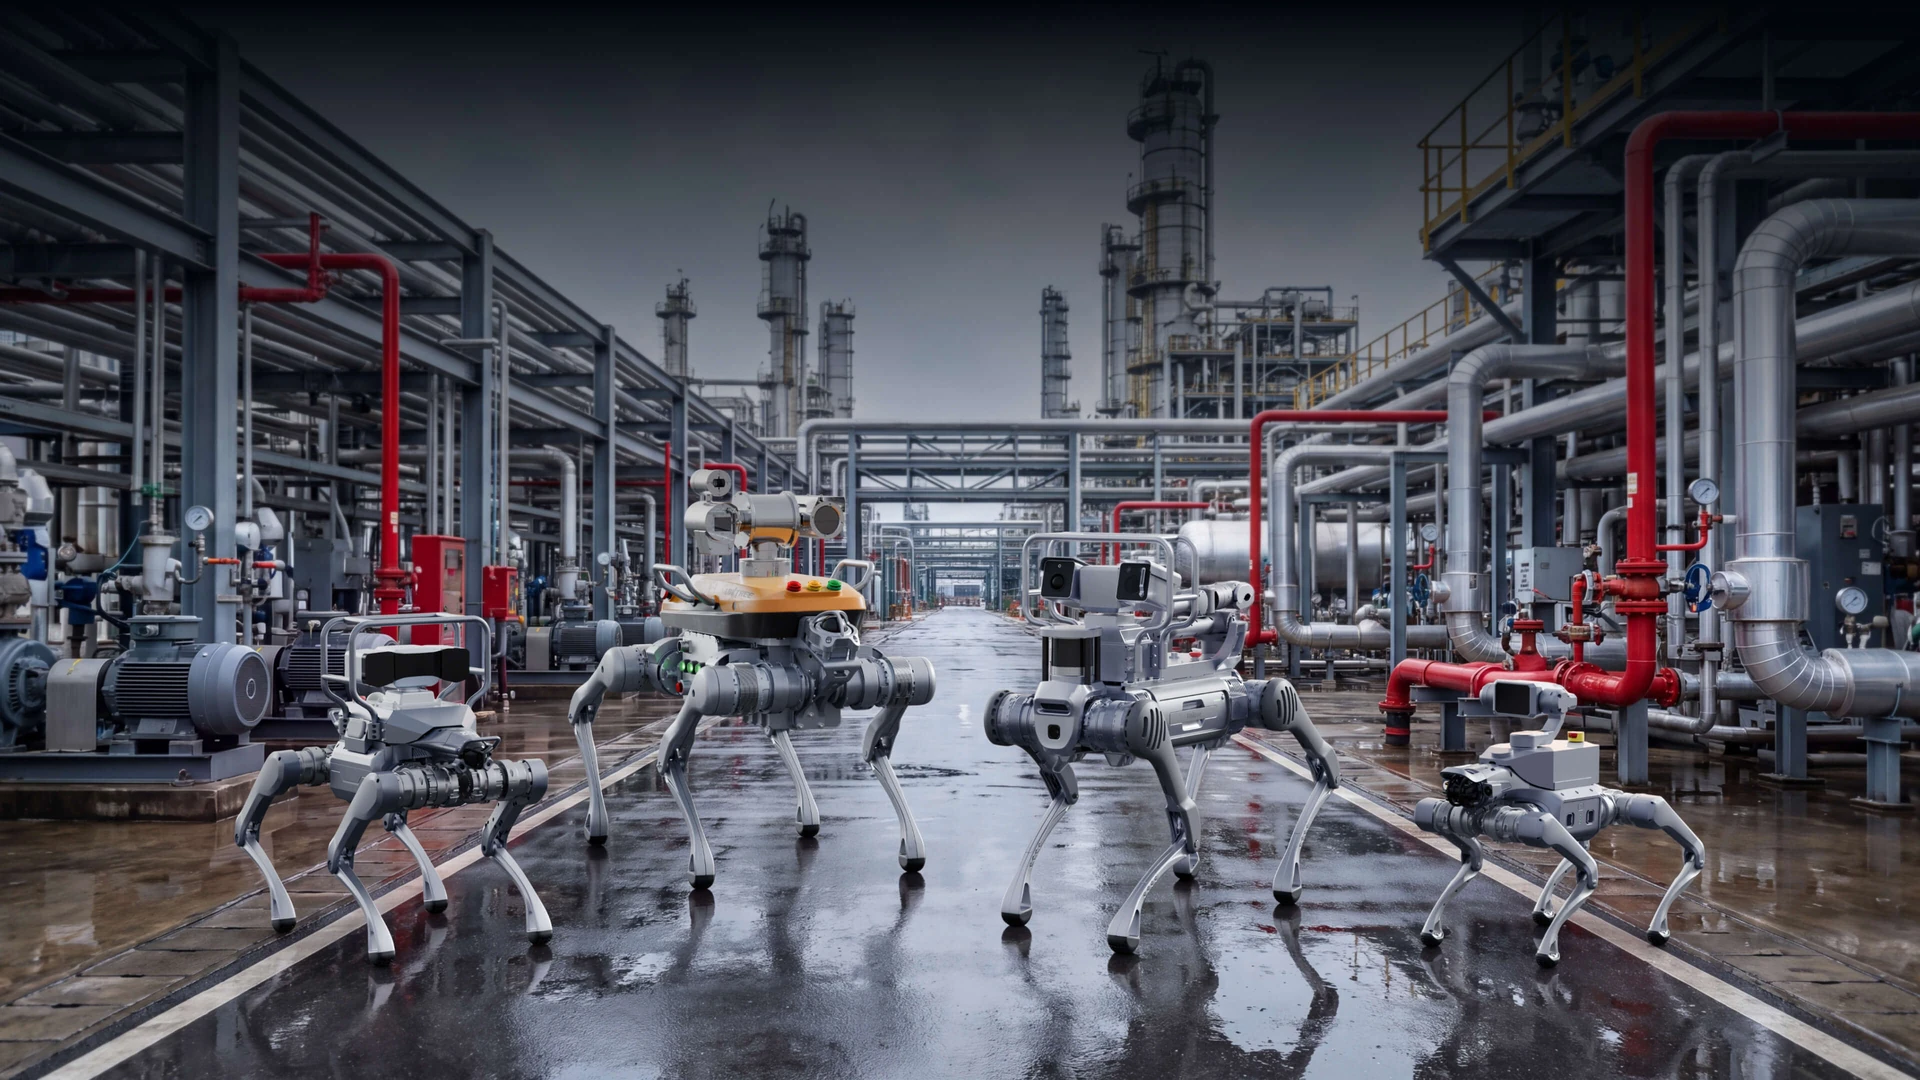
UNITREE · Humanoïde robots
End-to-endplatform voor humanoïde robots: data en training
Een geïntegreerd platform dat loopt van de robotbody en gegevensverzameling tot modeltraining en implementatie op fysieke robots.
De G1-D-oplossing brengt de robotbody, tools voor gegevensverzameling en infrastructuur voor modeltraining en -inferentie samen op één platform.
Meerdere opties voor humanoïde robotbodies met zelf geproduceerde actuatoren, reductoren, encoders en sensoren.
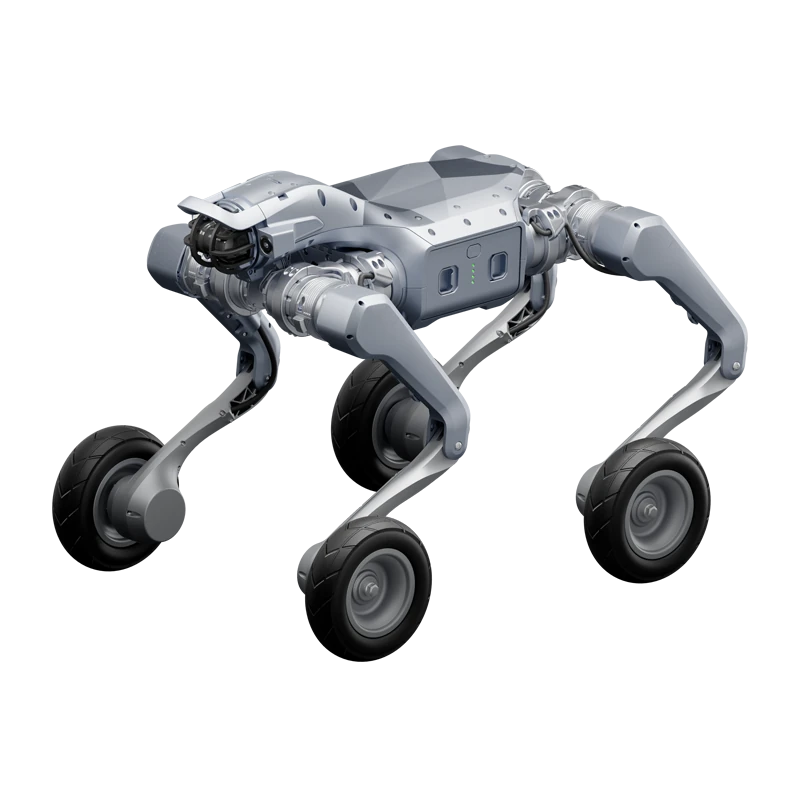
Een uniforme datapijplijn voor acquisitie, verwerking, annotatie, inspectie en beheer van gegevensbestanden.
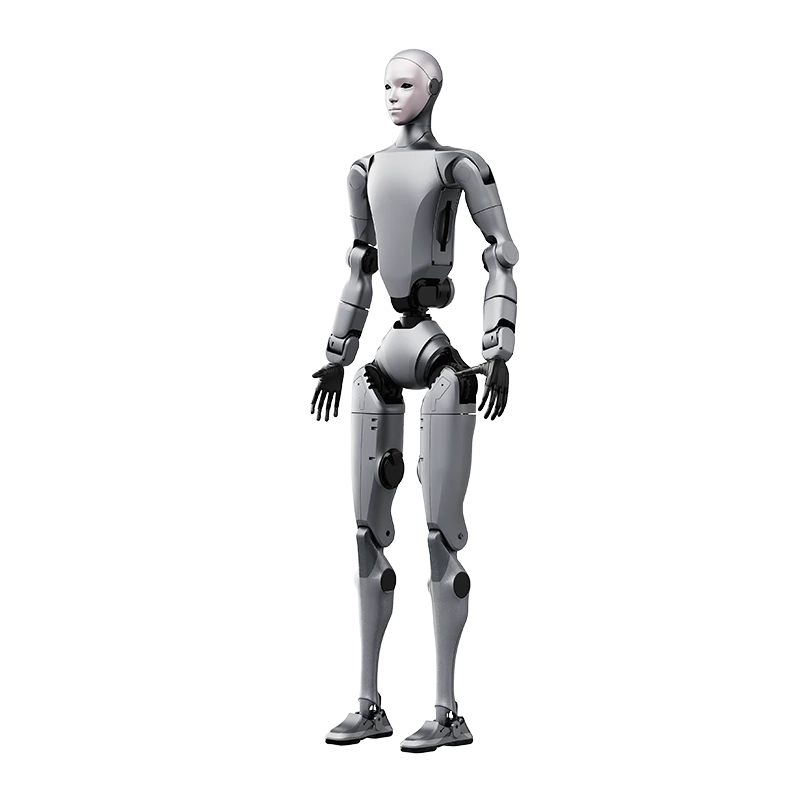
Ondersteuning voor gedistribueerde training, de ontwikkeling en implementatie van aangepaste modellen en gangbare open-sourceframeworks.
De fabrikant vermeldt in totaal 19 vrijheidsgraden (exclusief de end-effector): de armen 7×2, de taille 2, de kolom 1 en de basis 2 DOF. Het mobiele hefontwerp combineert een verrijdbare basis met verticale beweging; het verticale werkbereik is 0–2 m. Het bewegingsbereik van de taille is ±155° op de Z-as en −2,5° tot +135° op de Y-as. De hefprecisie bedraagt ±0,5 mm, de precisie van de end-effectorgrijper ±0,1 mm, de teleoperatielatentie minder dan 100 ms en de bemonsteringsfrequentie 60 Hz. De nauwkeurigheid kan variëren afhankelijk van de configuratie van de end-effector.
Totaal aantal vrijheidsgraden, exclusief de end-effector.
Totaal voor beide armen; 7 DOF per arm.
Taille 2, kolom 1 en basis 2 vrijheidsgraden.
Verticale reikwijdte dankzij het mobiele hefontwerp.
Teleoperatielatentie en bemonsteringsfrequentie.
Nauwkeurigheidswaarden variëren afhankelijk van de configuratie van de end-effector. Deze beschrijving van de mogelijkheden betreft de configuratie met 19 DOF; de tabel hieronder vermeldt afzonderlijke waarden voor de Standard-variant.
Het systeem is bedoeld om gegevensverzameling eenvoudiger en goedkoper te maken met flexibele, gestandaardiseerde workflows, en zo verder te gaan dan traditionele handmatige processen. Visueel sjabloonbeheer brengt projectbeheer, taaktoewijzing, voortgangsregistratie en statusanalyse samen; met één klik kan vanuit een sjabloon een taak worden aangemaakt. Verschillende robotplatforms en end-effectors worden ondersteund; standaardisatie is bedoeld om gegevens van verschillende apparaten end-to-end te verwerken tot hoogwaardige trainingsgegevens. De architectuur voor hoge gelijktijdigheid is ontworpen om gelijktijdige gegevensverzameling door honderden robots te ondersteunen. De hoogbeschikbare servicearchitectuur is bedoeld voor 7/24-gegevensverzameling en het omzetten van gegevens naar gangbare trainingsformaten.
Projecten, taaktoewijzing, voortgang en statusanalyse in één interface; taken kunnen met één klik vanuit een sjabloon worden aangemaakt.
Standaardiseert gegevens van verschillende robots en end-effectors en zet deze om in trainingsgegevens.
Omschreven als de mogelijkheid om gegevensstromen van honderden robots te ontvangen en te verwerken met load balancing en gelijktijdige planning.
Hoge beschikbaarheid, compatibiliteit met bestandsformaten en uitvoer/conversie naar gangbare trainingsformaten.
De fabrikant presenteert dit als platformmogelijkheden; het zijn geen serviceleveltoezeggingen van Robotik Çözümler.
De door de fabrikant beschreven gegevensverzamelingsstroom in zes stappen.
Een nieuwe gegevensverzamelingstaak starten.
Taakinstellingen bewerken en de taak aan een verantwoordelijke toewijzen.
Robotgegevens verzamelen en annoteren.
Verzamelde gegevens uploaden en controleren.
Goedgekeurde gegevens opslaan.
Gegevens exporteren voor later gebruik.
Biedt een end-to-endworkflow van gegevensverwerking tot modelimplementatie met één klik en integreert met gangbare open-sourceframeworks voor robotmodellen. De beschreven mogelijkheden omvatten integratie met open-sourcemodellen zoals PI en GROOT, training met community-/open datasets en een bibliotheek met assets van hoge precisie op 3B en een simulatieomgeving voor algoritmevalidatie. Het systeem is bedoeld voor implementatie direct uit de doos, training met één klik en de overgang van simulatie naar een echte robot. De infrastructuur voor gedistribueerde training plant rekentaken flexibel in en versnelt deze parallel; volgens de fabrikant kan het GPU-gebruik oplopen tot 90%.
Community en open datasets; diepe integratie met modellen zoals PI en GROOT.
Algoritmevalidatiescenario's met zeer nauwkeurige 3B-assets en realistische omgevingen.
Training met één klik, geïntegreerde simulatie en de overstap van algoritme naar echte machine staan centraal.
Flexibele taakplanning en parallelle versnelling; schaalbaar op basis van de belasting van resources.
Het percentage GPU-gebruik van Unitree G1-D %90 is een opgave op de pagina van de fabrikant; het is geen onafhankelijke prestatiegarantie.
Volgorde van modelontwikkeling, evaluatie en implementatie.
De te gebruiken modelstructuur bepalen.
Trainingsparameters instellen.
Het trainingsproces volgen.
Modelparameters bewerken.
Het model in een gesimuleerde omgeving testen.
Het getrainde model exporteren en in gebruik nemen.
Op de pagina van de fabrikant worden de toepassingsgebieden onder vier koppen vermeld.
Weergegeven scenario voor dienstverleningstoepassingen.
Scenario gericht op woonomgevingen.
Scenario voor detailhandelstoepassingen.
Scenario voor industriële toepassingen.
UnifoLM-WMA-0 wordt voorgesteld als de open-sourcearchitectuur voor wereldmodel-actie van Unitree, ontworpen voor robotleren voor algemene doeleinden en geschikt voor verschillende robotlichamen. Het wereldmodel in de kern is bedoeld om de fysieke interacties tussen de robot en zijn omgeving te begrijpen. In de beslismodus voorspelt het toekomstige interacties op basis van de toestand van de omgeving en de taakdoelen; de voorspellingen ondersteunen het actiebeleid met als doel beslisfouten te verminderen en de nauwkeurigheid van bewegingen te vergroten. In de simulatiemodus genereert het zeer nauwkeurige omgevingsfeedback op basis van robotbewegingsinvoer; synthetische gegevens dienen als bron voor modeltraining en beleidsoptimalisatie.
Door fysieke interacties te voorspellen op basis van de toestand en taakdoelen, ondersteunt het de actiegeneratie van de beleidsmodule.
Ondersteunt het trainings- en optimalisatieproces door omgevingsfeedback en synthetische gegevens te genereren op basis van bewegingsinvoer.
De fabrikant vergelijkt de varianten G1-D Standard en G1-D Ultimate. De tabel moet behouden blijven met de rubrieken mechanische afmetingen, basis, elektrische kenmerken, accessoires en overige.
| Varianten | G1-D Standard | G1-D Ultimate |
|---|---|
| Totale afmetingen, kolom op minimale hoogte | 1260×620×620 mm | 1260×525×570 mm |
| Totale afmetingen, kolom op maximale hoogte | 1680×620×620 mm | 1680×525×570 mm |
| Totaalgewicht (inclusief accu) | 90 kg | 90 kg |
| Totaal aantal DOF (exclusief eindeffector) | 17 | 19 |
| DOF per arm (exclusief end-effector) | 7 | 7 |
| Maximaal draagvermogen per arm [1] | Ongeveer 3 kg | Ongeveer 3 kg |
| Opties voor end-effectors [2] | Dezelfde opties | Dezelfde opties |
| DOF van de taille / bewegingsbereik van het gewricht | 2 / hetzelfde bereik | 2 / hetzelfde bereik |
| Hefsnelheid van de kolom | 60 mm/s | 60 mm/s |
| Maximale bewegingssnelheid | Niet vermeld (/) | 1,5 m/s |
| Aandrijvingstype van het chassis | Niet vermeld (/) | Differentiële aandrijving |
| Chassissensoren | Niet vermeld (/) | LiDAR ×1 + dieptecamera ×2 + botsingssensor ×2 + sensor voor lage obstakels ×2 |
| Basisrekenkracht | CPU met 8 cores | CPU met 8 cores |
| Perceptiesensoren | Hetzelfde | Hetzelfde |
| Wi‑Fi 6, Bluetooth 5.2 | Ja | Ja |
| Module met hoge rekenkracht | Diverse opties | Diverse opties |
| Batterij | Bovenlichaam 9 Ah + chassis 30 Ah |
| Handmatige bedieningseenheid / visualisatiecomputer | Ja / Ja | Ja / Ja |
| Gebruiksduur van de accu | Ongeveer 2 uur | Ongeveer 6 uur |
| Slimme OTA-upgrade / secundaire ontwikkeling [3] | Ja / Ja | Ja / Ja |
[1] Het maximale draagvermogen van de arm kan sterk variëren, afhankelijk van de strekstand van de arm. [2] De keuze van de end-effector is afhankelijk van de configuratie. [3] Raadpleeg de ontwikkelhandleiding van de fabrikant voor meer informatie over secundaire ontwikkeling. De fabrikant meldt ook dat parameters kunnen variëren afhankelijk van het scenario/de configuratie, dat vanwege de krachtige en complexe constructie van de robot een veilige afstand moet worden aangehouden, dat het uiterlijk kan veranderen en dat sommige voorbeeldfuncties zich in de ontwikkel- en testfase bevinden.
De fabrikant omschrijft dit product als een robot voor civiel gebruik en adviseert gevaarlijke wijzigingen of gevaarlijk gebruik te vermijden, de lokale wetgeving na te leven en voldoende veilige afstand tussen de robot en mensen te bewaren. Het uiterlijk en de parameters van het product kunnen veranderen; sommige voorbeeldfuncties bevinden zich mogelijk in de ontwikkel- en testfase.
Dit is een verklaring en veiligheidswaarschuwing van de fabrikant; geen garantie of prestatiebelofte van Robotik Çözümler.
Laten we samen de modelkeuze en uw toepassingsbehoeften bespreken.