




Высокопроизводительный гуманоидный робот
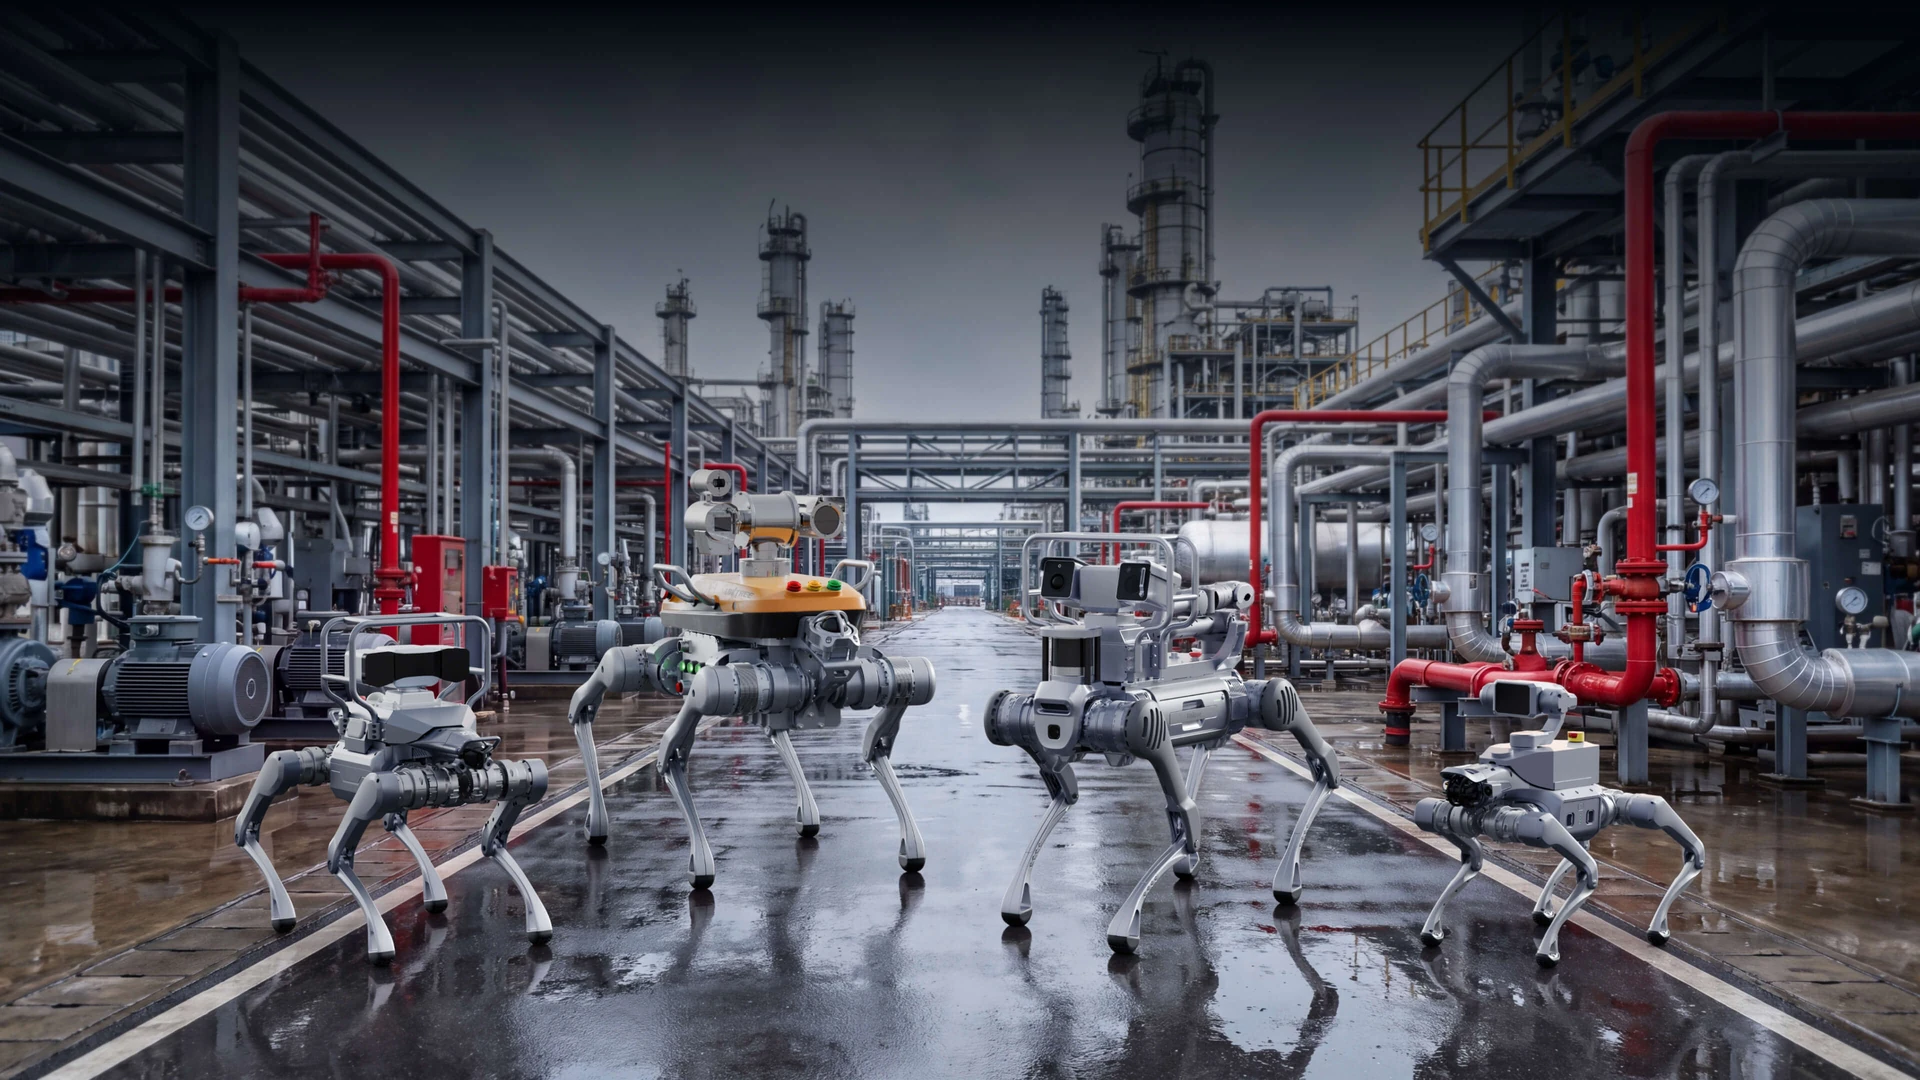
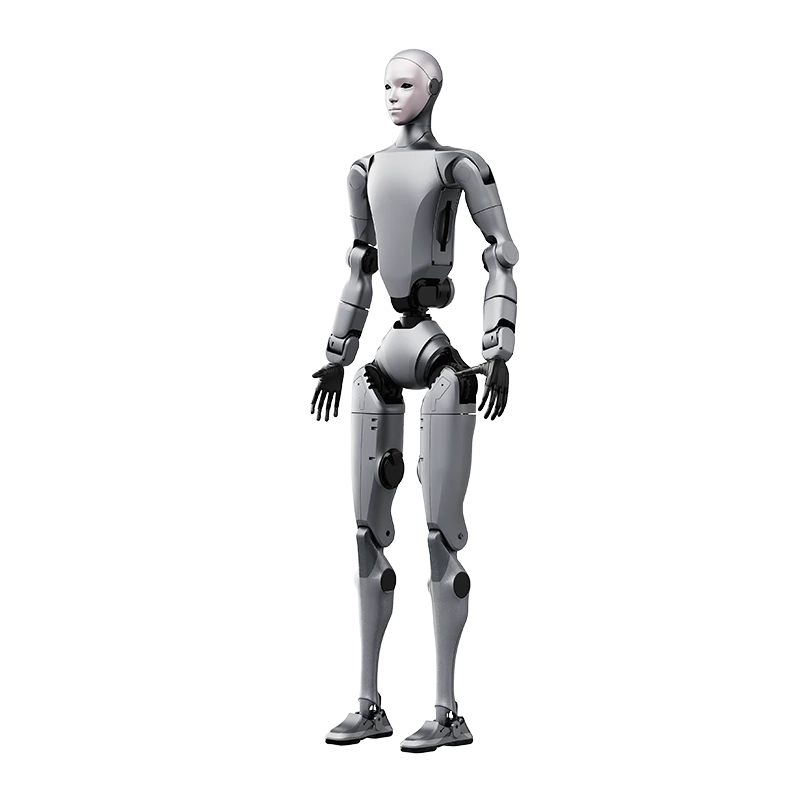
Несколько вариантов гуманоидных корпусов с собственными приводами, редукторами, энкодерами и датчиками.
UNITREE · Гуманоидные роботы
Комплексная платформа для гуманоидных роботов: данные и обучение
Интегрированная платформа, охватывающая весь процесс — от сбора данных с корпуса робота и обучения моделей до их развёртывания на реальной машине.
Решение G1-D объединяет на одной платформе корпус робота, инструменты сбора данных и инфраструктуру для обучения и инференса моделей.
Несколько вариантов гуманоидных корпусов с собственными приводами, редукторами, энкодерами и датчиками.
Единый конвейер данных, охватывающий сбор, обработку, маркировку, проверку и управление активами данных.
Распределённое обучение, разработка и развёртывание пользовательских моделей; поддержка популярных фреймворков с открытым исходным кодом.
Производитель указывает общее число степеней свободы как 19 (без учёта концевого эффектора): руки — 7×2, поясница — 2, колонна — 1, основание — 2 DOF. Мобильная подъёмная конструкция объединяет колёсное основание с вертикальным перемещением; вертикальная рабочая зона составляет 0–2 м. Диапазон движения поясницы: ±155° по оси Z и от −2,5° до +135° по оси Y. Точность подъёма составляет ±0,5 мм, точность захвата концевого эффектора — ±0,1 мм, задержка телеуправления — менее 100 мс, частота дискретизации — 60 Hz. Точность может зависеть от конфигурации концевого эффектора.
Общее число степеней свободы без учёта концевого эффектора.
Общее число степеней свободы обеих рук; 7 DOF на руку.
Степени свободы: поясница — 2, колонна — 1, основание — 2.
Вертикальный доступ, обеспечиваемый мобильной подъёмной конструкцией.
Задержка телеуправления и частота дискретизации.
Показатели точности зависят от конфигурации концевого эффектора. В этом описании возможностей представлена конфигурация с 19 DOF; в таблице ниже приведены отдельные значения для варианта Standard.
Цель — упростить сбор данных и снизить затраты за счёт гибких стандартизированных рабочих процессов, выходя за рамки традиционных ручных процессов. Визуальное управление шаблонами объединяет управление проектами, назначение задач, отслеживание прогресса и анализ состояния; задачу можно создать из шаблона одним щелчком. Поддерживаются различные платформы роботов и концевые эффекторы; стандартизация призвана обеспечить сквозную обработку данных с различных устройств в качественные данные для обучения моделей. Архитектура с высокой пропускной способностью рассчитана на одновременный сбор данных сотнями роботов. Архитектура сервисов с высокой доступностью обеспечивает сбор данных 7/24 и их преобразование в популярные форматы для обучения.
Проекты, назначение задач, отслеживание прогресса и анализ состояния — в одном интерфейсе; задача создаётся по шаблону одним щелчком.
Стандартизирует данные с различных роботов и концевых эффекторов и преобразует их в обучающие данные.
Заявлена возможность принимать и обрабатывать потоки данных от сотен роботов благодаря балансировке нагрузки и параллельному планированию.
Высокая доступность, совместимость форматов, экспорт и преобразование в популярные форматы для обучения.
Производитель представляет это как возможности платформы; это не обязательства по уровню обслуживания, предоставленные Robotik Çözümler.
Шестиступенчатый процесс сбора данных, указанный производителем.
Запуск нового задания по сбору данных.
Изменение настроек задачи и назначение ответственного.
Сбор и маркировка данных робота.
Загрузка и проверка собранных данных.
Хранение одобренных данных.
Экспорт данных для дальнейшего использования.
Предлагается сквозной рабочий процесс — от обработки данных до развёртывания модели одним щелчком — с интеграцией с популярными фреймворками робототехники с открытым исходным кодом. Описаны интеграция с моделями с открытым исходным кодом, такими как PI и GROOT, обучение на данных сообщества и открытых наборах данных, библиотека ресурсов 3B с высокой точностью и среда симуляции для проверки алгоритмов. Предусмотрены готовое к использованию развёртывание, обучение одним щелчком и переход от симуляции к реальному роботу. Инфраструктура распределённого обучения гибко планирует вычислительные задачи и ускоряет их выполнение параллельно; производитель указывает, что загрузка GPU может достигать 90%.
Глубокая интеграция с сообществом, открытыми наборами данных и такими моделями, как PI и GROOT.
Сценарии проверки алгоритмов с высокоточными объектами 3B и реалистичными средами.
Предусмотрены обучение одним нажатием, интегрированная симуляция и переход от алгоритма к реальной машине.
Гибкое планирование задач и параллельное ускорение; масштабирование в зависимости от загрузки ресурсов.
Указанный на странице производителем показатель использования GPU для Unitree G1-D составляет %90; это не является независимой гарантией производительности.
Последовательность разработки, оценки и развертывания модели.
Определение структуры используемой модели.
Настройка параметров обучения.
Отслеживание процесса обучения.
Редактирование параметров модели.
Проверка модели в смоделированной среде.
Экспорт обученной модели и ее развертывание.
На странице производителя области применения перечислены в четырех категориях.
Сценарий применения для услуг.
Сценарий для повседневной жизни.
Сценарий применения в розничной торговле.
Сценарий промышленного применения.
UnifoLM-WMA-0 представлена как разработанная Unitree архитектура модели мира и действий с открытым исходным кодом, предназначенная для обучения роботов общего назначения и охватывающая различные роботизированные платформы. Модель мира в ее основе призвана обеспечивать понимание физических взаимодействий между роботом и окружающей средой. В режиме принятия решений она прогнозирует будущие взаимодействия на основе состояния среды и целей задачи; прогнозы помогают политике действий, чтобы снизить число ошибок при принятии решений и повысить точность движений. В режиме симуляции модель формирует высокоточные отклики среды на входные данные о движении робота; синтетические данные используются для обучения модели и оптимизации политики.
Прогнозирует физические взаимодействия на основе состояния и целей задачи, помогая модулю политики генерировать действия.
Поддерживает процесс обучения и оптимизации, формируя отклик среды и синтетические данные в ответ на входные данные о движении.
Производитель сравнивает варианты G1-D Standard и G1-D Ultimate. Таблицу необходимо сохранить с разделами «Механические размеры», «Основание», «Электрические характеристики», «Аксессуары» и другими.
| Варианты | G1-D Standard | G1-D Ultimate |
|---|---|
| Общие размеры при минимальной высоте колонны | 1260×620×620 мм | 1260×525×570 мм |
| Общие размеры при максимальной высоте колонны | 1680×620×620 мм | 1680×525×570 мм |
| Общий вес (включая аккумулятор) | 90 кг | 90 кг |
| Общее число степеней свободы (без концевого эффектора) | 17 | 19 |
| DOF одной руки (без концевого эффектора) | 7 | 7 |
| Максимальная полезная нагрузка одной руки [1] | Около 3 кг | Около 3 кг |
| Варианты концевых эффекторов [2] | Те же варианты | Те же варианты |
| DOF талии / диапазон движения сустава | 2 / тот же диапазон | 2 / тот же диапазон |
| Скорость подъёма колонны | 60 мм/с | 60 мм/с |
| Максимальная скорость движения | Не указано (/) | 1,5 м/с |
| Тип привода шасси | Не указано (/) | Дифференциальный привод |
| Датчики шасси | Не указано (/) | LiDAR ×1 + камера глубины ×2 + датчик столкновения ×2 + датчик низких препятствий ×2 |
| Базовая вычислительная мощность | CPU с 8 ядрами | CPU с 8 ядрами |
| Датчики восприятия | Одинаковые | Одинаковые |
| Wi‑Fi 6, Bluetooth 5.2 | Да | Да |
| Модуль высокой вычислительной мощности | Различные варианты | Различные варианты |
| Аккумулятор | Верхняя часть корпуса 9 Ah + шасси 30 Ah |
| Пульт ручного управления / компьютер визуализации | Да / Да | Да / Да |
| Время работы от аккумулятора | Около 2 ч | Около 6 ч |
| Интеллектуальное OTA-обновление / вторичная разработка [3] | Да / Да | Да / Да |
[1] Максимальная нагрузка на руку может значительно меняться в зависимости от положения выдвижения руки. [2] Выбор концевого эффектора зависит от конфигурации. [3] Подробности о вторичной разработке приведены в руководстве производителя для разработчиков. Производитель также сообщает, что параметры могут меняться в зависимости от сценария/конфигурации, что из-за мощной и сложной конструкции робота необходимо соблюдать безопасную дистанцию, внешний вид может изменяться, а некоторые демонстрационные функции находятся на стадии разработки/тестирования. Не представляйте гарантию или условия продажи как обещание компании.
Производитель описывает это изделие как робота для гражданского применения; он запрещает опасные модификации и опасное использование, требует соблюдать местные законы и выдерживать достаточную безопасную дистанцию между роботом и людьми. Внешний вид изделия и параметры могут меняться; некоторые демонстрационные функции могут находиться на стадии разработки и тестирования.
Это заявление производителя и предупреждение по безопасности, а не гарантия или обязательство по производительности со стороны Robotik Çözümler.
Давайте вместе оценим выбор модели и ваши прикладные задачи.