




Vier veelvoorkomende scenario's
De fabrikant definieert vier belangrijke gebruiksscenario's die in fabrieken vaak terugkeren voor Cruzr Y1; elk richt zich op taken die regelmatig in de productie voorkomen.
INDUSTRIËLE & LOGISTIEKE ROBOTS · UBTECH
Industriële humanoïde robot met autonome besluitvorming en Co-Agent-functionaliteit
UBTECH Cruzr Y1 is een humanoïde robot op basis van industriële embodied intelligence. De robot is ontworpen voor wisselende productiescenario's, met de overgang van bediening op commando naar autonomie en de door de fabrikant benadrukte Co-Agent-functionaliteit.
SELECTIE OP BASIS VAN DE TAAK
UBTECH Cruzr Y1 is een industriële humanoïde robot, ontwikkeld voor terugkerende taken met wisselende input in productie en logistiek. De fabrikant positioneert de robot als een agent (Co-Agent) die autonoom beslissingen kan nemen in situaties waarin traditioneel geprogrammeerde armen moeite hebben. Cruzr Y1 onderscheidt zich door zijn mogelijkheden om onregelmatigheden op te vangen in scenario's zoals palletiseren, sorteren en machinetoevoer, zichzelf te herstellen na uitglijden of omvallen en zich af te stemmen op de productiecyclus. De voorwaarden voor levering, configuratie en inbedrijfstelling worden bij zakelijke projecten per project beoordeeld.
PRODUCTSPECIFIEK
Kenmerken samengesteld op basis van productinformatie uit de bron; controleer deze per model en configuratie.
De fabrikant definieert vier belangrijke gebruiksscenario's die in fabrieken vaak terugkeren voor Cruzr Y1; elk richt zich op taken die regelmatig in de productie voorkomen.
De robot kan ongeordend, gemengd of onregelmatig materiaal verwerken en wordt ingezet in situaties waarin traditionele automatisering met vaste programma's moeite heeft.
Volgens de beschrijving van de fabrikant vertoont Cruzr Y1 gedrag dat is gericht op het minimaliseren van stilstandtijd, door gebeurtenissen zoals uitglijden of omvallen zelfstandig te herstellen.
De robot is uitgerust met een embodied-intelligencelaag die de overgang van bediening op commando naar autonome besluitvorming mogelijk maakt, en met de door de fabrikant gedefinieerde Co-Agent-architectuur.
Cruzr Y1 kan worden afgestemd op de laad- en loscycli van CNC- of matrijsmachines en worden ingezet voor ononderbroken machinetoevoer.
Dankzij het vermogen om tijdens het palletiseren onregelmatige stapels te herstellen, biedt de robot toepassingen die verder gaan dan traditionele palletiseerautomatisering.
PRODUCTGEGEVENS MET BRONVERMELDING
De waarden zijn overgenomen van de oorspronkelijke productpagina. Controleer vóór bestelling de actuele documentatie van de fabrikant voor de inhoud van het pakket en de software en accessoires.
| Kenmerk | Waarde |
|---|---|
| Bewegingsvormen | Humanoïde lichaam met twee armen op een verrijdbare basis; werkt rond productielijnen en machines |
| Eindcomponent | Eén eindcomponent per arm (in totaal 2); RGBD-camera's in de polsen |
| Constructie en materiaal | Lichaam met twee armen op een verrijdbare basis. |
| Gewrichtsmodule | Gewrichtsmodule. |
| Sensoren | RGBD-camera in het hoofd; RGBD-camera's in de polsen x2; LiDAR, TOF-sensorarray x2 en stereocamera op de verrijdbare basis x2 |
| Interactie | Bedieningsscherm, statusindicatielampje x4, handmatige duwbeugel |
| Processor | De fabrikant beschrijft het embodied-intelligencebrein en de Co-Agent, die hij aanduidt als de eerste industriële agent voor humanoïde robots. |
| Softwarefuncties | Er wordt gemeld dat de robot ongeordend, gemengd en onregelmatig materiaal kan herkennen en sorteren, en uitglijden en omvallen zelfstandig kan corrigeren. |
BEKIJK HET PRODUCT IN ACTIE
De presentatievideo waarnaar de oorspronkelijke productpagina linkt, wordt geopend met de afspeelknop.
BRONNEN VOOR PRODUCTINFORMATIE
Deze catalogus is bedoeld om productinformatie te verkennen. Robotik Çözümler doet geen toezeggingen over voorraad, erkende dealers, prijzen, garantie of voorwaarden voor aftersalesdiensten.
VEELGESTELDE VRAGEN
Cruzr Y1 is geschikt voor werkzaamheden binnen de vier door de fabrikant gedefinieerde veelvoorkomende scenario's: terugkerende taken met wisselende input, zoals palletiseren, sorteren en machinetoevoer.
Er wordt aangegeven dat de robot is ontworpen om onregelmatigheden zoals uitglijden of omvallen te detecteren en zelfstandig te corrigeren, en om ongeordende en gemengde exemplaren te verzamelen en te verwerken.
De fabrikant positioneert de robot met een concrete intelligentielaag en Co-Agent-architectuur; deze configuratie is gericht op de overgang van commando-gebaseerd werken naar autonoom gedrag.
BINNEN DEZELFDE CATEGORIE
 Industriële en logistieke robots
AgiBot
Industriële interactieve operationele robot op wielen met twee armen.
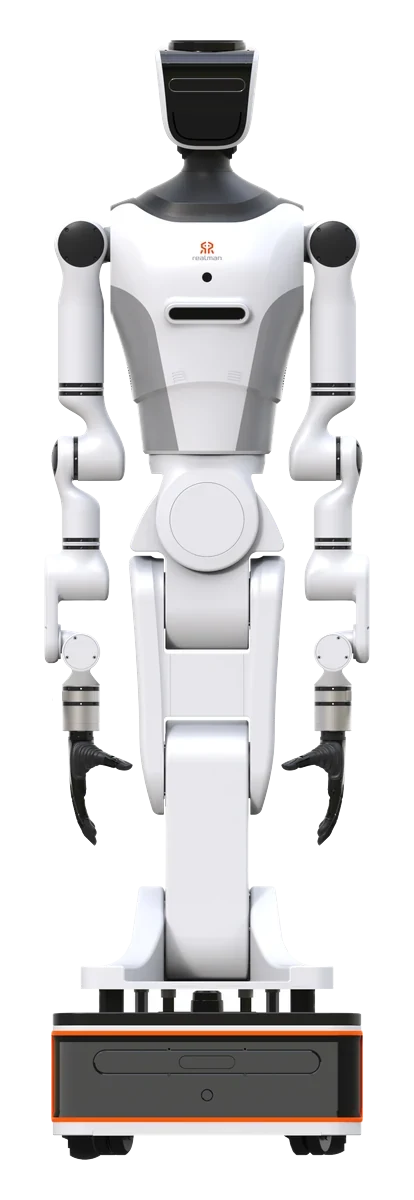 Industriële en logistieke robots
RealMan
Mensachtige manipulatorrobot met afneembare wielbasis en 21 vrijheidsgraden.
 Industriële en logistieke robots
RealMan
Volwaardige mensachtige robot op wielen met twee armen en een hefkolom.
VOLGENDE STAP
Begin met het vaststellen van uw werkomgeving, taak en integratievereisten.