




Compact maar krachtig ontwerp
Het compacte formaat in staande positie en het lichte ontwerp zorgen voor wendbaarheid in krappe ruimtes en draagbaarheid; de constructie is ontworpen volgens industriële eisen.
VIERVOETERS · AGIBOT
Compacte viervoetige verkennings- en inspectierobot van industriële kwaliteit.
AgiBot D1 Ultra biedt een industrieel quadrupedplatform met een compacte behuizing, gewrichten met een hoog koppel en modulaire aansluitingen. Het ondersteunt autonome navigatie en diverse sensoren, waardoor het geschikt is voor reddingswerk, beveiliging en onderzoek.
SELECTIE OP BASIS VAN DE TAAK
AgiBot D1 Ultra biedt als industrieel model uit de D1-serie een compact maar robuust quadrupedplatform. Het platform is gebouwd met assen van aluminiumlegering en beschermde componenten en ondersteunt hardware zoals modulaire I/O, LiDAR, dieptecamera’s, RTK en een mobiele modem. Dankzij 12 vrijheidsgraden en gewrichten met een hoog koppel kan het bewegingen uitvoeren zoals lopen op moeilijk terrein, trappen beklimmen en verticaal springen. De IP54-bescherming, het bedrijfstemperatuurbereik en ondersteuning voor open SDK/URDF/Isaac Sim maken het geschikt voor doorontwikkeling, sensorintegratie en taakgerichte toepassingen. Gedetailleerde gebruikershandleidingen en technische documentatie zijn gepubliceerd in het documentatiecentrum van AgiBot.
PRODUCTSPECIFIEK
Kenmerken samengesteld op basis van productinformatie uit de bron; controleer deze per model en configuratie.
Het compacte formaat in staande positie en het lichte ontwerp zorgen voor wendbaarheid in krappe ruimtes en draagbaarheid; de constructie is ontworpen volgens industriële eisen.
De bescherming van niveau IP54 biedt weerstand tegen opspattend water, stof en modderige omgevingen, en ondersteunt gebruik in het veld.
Gewrichten met een hoog koppel en op versterkend leren gebaseerde loopregeling zorgen voor aanpassing aan verschillende ondergronden en voorkomen omvallen.
Maakt integratie mogelijk van LiDAR, dieptecamera’s, RTK en mobiele modems via standaardinterfaces zoals Ethernet, USB, SBUS en UART.
Dankzij ondersteuning voor open SDK, URDF en Isaac Sim is platformintegratie mogelijk voor softwareontwikkeling, simulatie en aangepaste taken.
Gewrichten met een hoog piekkoppel en schokbestendige motoren zijn ontworpen om betrouwbaar koppel te leveren bij zware belasting en werkzaamheden op moeilijk terrein.
De verpakking is bedoeld voor gebruik in het veld en bevat de robotbehuizing, accu, oplader, afstandsbediening met scherm en transportuitrusting.
Ontworpen om de sensor- en softwarecomponenten te bevatten die nodig zijn voor autonome navigatie, kartering en gegevensverzameling.
PRODUCTGEGEVENS MET BRONVERMELDING
De waarden zijn overgenomen van de oorspronkelijke productpagina. Controleer vóór bestelling de actuele documentatie van de fabrikant voor de inhoud van het pakket en de software en accessoires.
| Kenmerk | Waarde |
|---|---|
| Afmetingen (staand) | 630 × 360 × 420 mm (lengte × breedte × hoogte) |
| Afmetingen (ingeklapt) | 670 × 435 × 145 mm (opgevouwen) |
| Gewicht | 16 kg |
| Draagvermogen | 5 kg (draagvermogen) |
| Maximumsnelheid | 3,7 m/s |
| Klimhoek | Standaard 30°, maximaal 40° |
| Obstakels en drempels | 16 cm (continu trappen beklimmen) |
| Sprong | Verticale sprong 35 cm |
| Gewrichtskoppel — bronveld | 48 Nm |
| Batterijcapaciteit | Ongeveer 199 Wh (4,6 Ah × 43,2 V) |
| Batterij | Verwijderbare accu: nominale waarde 5 Ah, nominale capaciteit 4,6 Ah, 43,2 V; laadstation en adapter standaard |
| Gebruiksduur | 1-2 uur |
| Actieradius | 6 ± 1 km bereik; opladen duurt ongeveer 1 uur (van %10 naar %90) |
| Oplaadtijd | Ongeveer 1 uur (opladen van %10 tot 90) |
| Oplader | Adapter standaard, laadstation standaard |
| Bewegingsvormen | Vierpotig; 12 vrijheidsgraden (per poot 3), RL-gebaseerde loopbesturing |
| Vrijheidsgraden | 12 (3 per poot) |
| Gewrichtsmotor | Gewrichtsbesturing met dubbele encoders; geen kalibratie van de nulpositie nodig, klaar voor gebruik bij het opstarten |
| Koppeldichtheid | Piekgewrichtskoppel 48 Nm; specifiek vermogen van de aandrijving 2 kW/kg |
| Materiaal | Aluminiumlegering en hoogwaardig technisch kunststof; vacuümgeperste aluminium assen, afgedichte en corrosiebestendige kernonderdelen; IP54; 16 kg |
| Opmerking van de fabrikant | De fabrikant geeft een stabiele gebruiksduur van 200 uur op in veeleisende omgevingen; de waarden zijn gebaseerd op laboratoriumtests. Voor de doelvolgfunctie is verdere ontwikkeling door de gebruiker vereist. |
| Plaatsing van de gewrichten | 12 vrijheidsgraden, 3 per poot; 12 precisie-gewrichtsmotoren van aluminiumlegering |
| Gewrichtskoppel — bronveld (2) | Piekkoppel van het gewricht 48 Nm; specifiek vermogen van het aandrijfsysteem 2 kW/kg |
| Bewegingsbereik van de gewrichten | Bewegingsbereik: romp -28° / +28°, dij -170° / -66°, onderbeen +35° / +156° |
| Gewrichtsbesturing | Besturing met dubbele encoders; geen kalibratie van de nulpositie nodig, klaar bij het opstarten; schokbestendig, lange levensduur van de module |
| Bescherming | IP54; vacuümgeperste assen van aluminiumlegering, afdichting en corrosiewerende behandeling van kernonderdelen; stabiele werking gedurende 200 uur in extreme omgevingen |
| Verpakking | Transportkoffer 80 × 45 × 25 cm; in de koffer: robot, accu, laadstation, adapter en 5 adapterkabel, afstandsbediening met scherm, handleiding, draagtas, 4 antislipvoeten, gereedschapsset |
| Sensoren | IMU (standaard); camera van 1920 × 1080, DFOV 122°, HFOV 111°, VFOV 70°; realtime beeldoverdracht |
| Interfaces | Ethernet ×1 (RJ45, 1000 Mbps), USB ×2, stroomuitgang ×2, SBUS ×1, UART ×1; compatibel met 3D LiDAR, dieptecamera, RTK, 4G, beeldoverdracht- en trackingmodules |
| Connectiviteit | Wi-Fi 5.0 2,4 GHz, Bluetooth 5.0; 4G/5G- en beeldoverdrachtmodules kunnen worden geïnstalleerd |
| Draadloos | Wi-Fi 5.0 (2,4 GHz, 21 dBm) en Bluetooth 5.0; afstandsbediening met scherm |
| Gewrichtsencoder | Dubbele encoder; kalibratie van de nulpositie niet nodig |
| Softwarefuncties | Op versterkend leren (RL) gebaseerde loopbesturing: zelfbalancering, omvallen voorkomen, weerstand tegen verstoringen; doelvolging; standaardbewegingen (staan, liggen, dempingsmodus, hellings- en hoogteaanpassing, draaien op de plaats) en speciale bewegingen (voorwaarts en omhoog springen, op twee poten staan, achterwaartse salto, zwaaien); SDK, URDF-model en simulatie met Isaac Sim en MuJoCo |
| Uitbreidingsmodule | Ethernet ×1, USB ×2, voedingspoort ×2, SBUS ×1, UART ×1 |
| Beschermingsklasse | IP54 |
| Bedrijfstemperatuur | 0-40 °C |
BEKIJK HET PRODUCT IN ACTIE
De presentatievideo waarnaar de oorspronkelijke productpagina linkt, wordt geopend met de afspeelknop.
BRONNEN VOOR PRODUCTINFORMATIE
Deze catalogus is bedoeld om productinformatie te verkennen. Robotik Çözümler doet geen toezeggingen over voorraad, erkende dealers, prijzen, garantie of voorwaarden voor aftersalesdiensten.
VEELGESTELDE VRAGEN
De afmetingen in staande positie zijn 630 × 360 × 420 mm en het opgegeven gewicht inclusief accu is 16 kg. De afmetingen in liggende positie staan vermeld in het brondocument.
Het platform is ontworpen om met 12 vrijheidsgraden manoeuvres uit te voeren zoals lopen, traplopen en verticaal springen; de maximale snelheid en spronghoogte staan vermeld in de bron.
Het apparaat heeft beschermingsklasse IP54 en is gespecificeerd voor een bedrijfstemperatuurbereik van 0–40 °C; de onderdelen zijn behandeld tegen corrosie.
Integratie van LiDAR, dieptecamera's, RTK en 4G/5G-modems wordt ondersteund via poorten zoals Ethernet, USB, SBUS en UART; daarnaast zijn Wi-Fi- en Bluetooth-verbindingen beschikbaar.
Met ondersteuning voor een open SDK, URDF en Isaac Sim kunnen verdere ontwikkelingen, simulaties en software voor specifieke taken worden gemaakt; de gedetailleerde gebruikershandleiding en technische documentatie zijn beschikbaar in het documentatiecentrum.
BINNEN DEZELFDE CATEGORIE
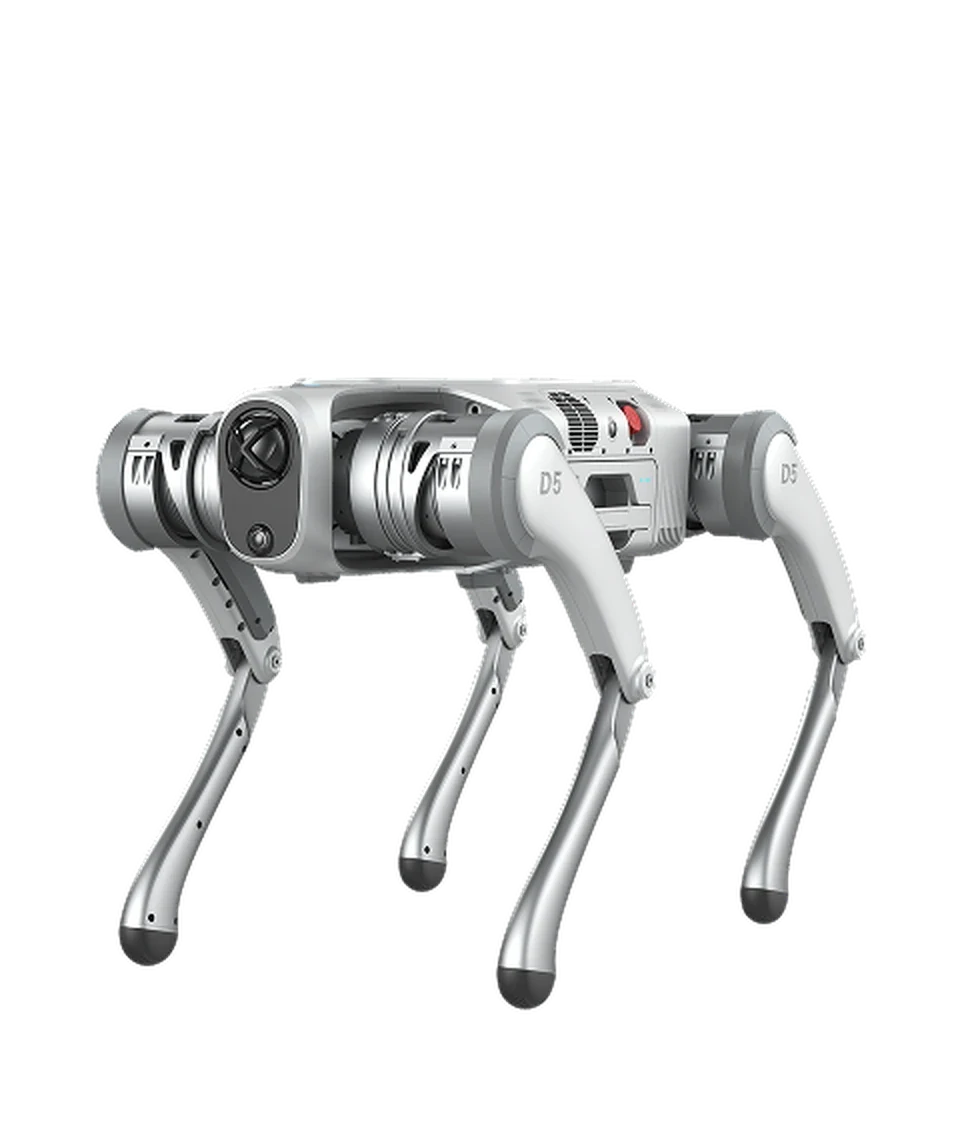 Viervoetige robots
PUDU
Industriële autonome viervoetige robot voor veeleisende terreinen
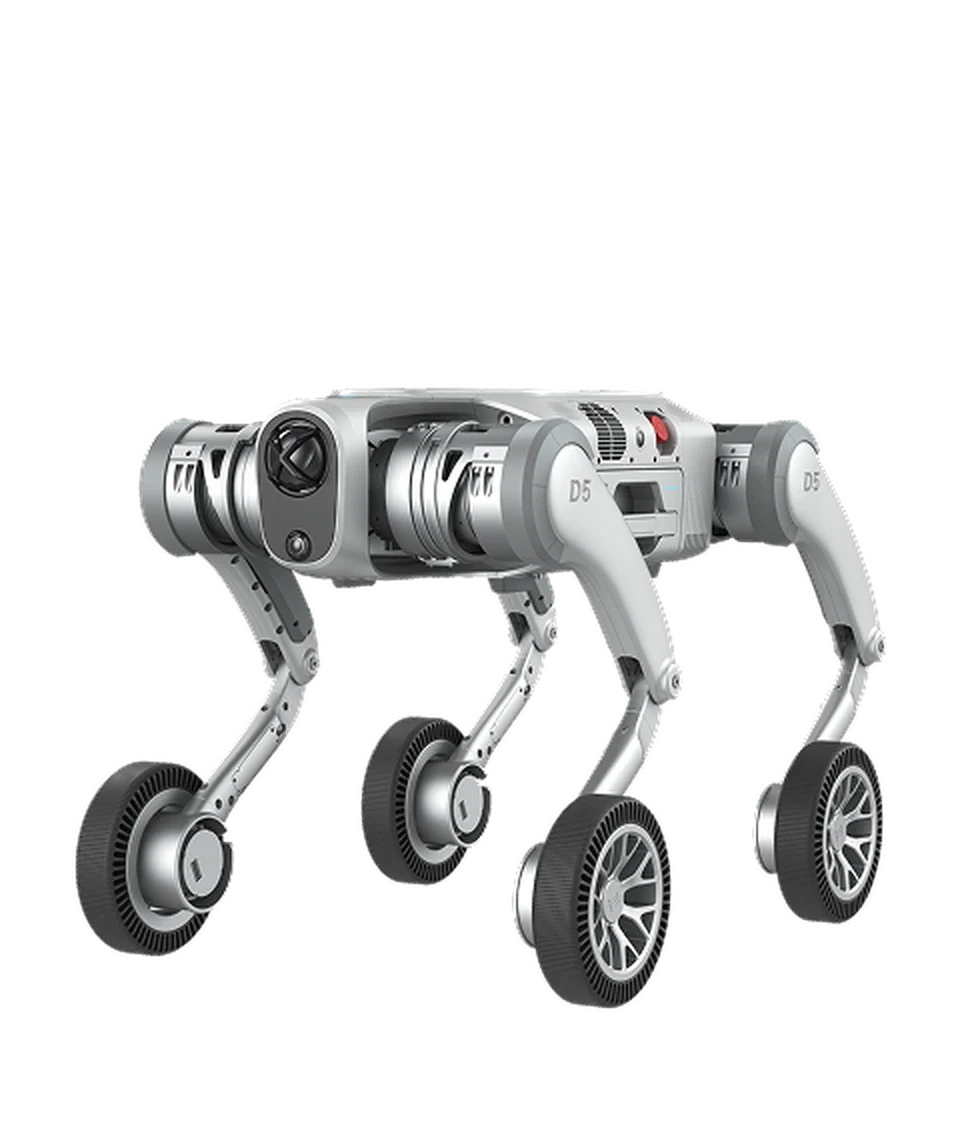 Viervoetige robots
PUDU
Autonome viervoetige robot van industriële kwaliteit
 Viervoetige robots
Unitree
Compact formaat, industriële capaciteiten
VOLGENDE STAP
Begin met het vaststellen van uw werkomgeving, taak en integratievereisten.