




Modulaire configuratie
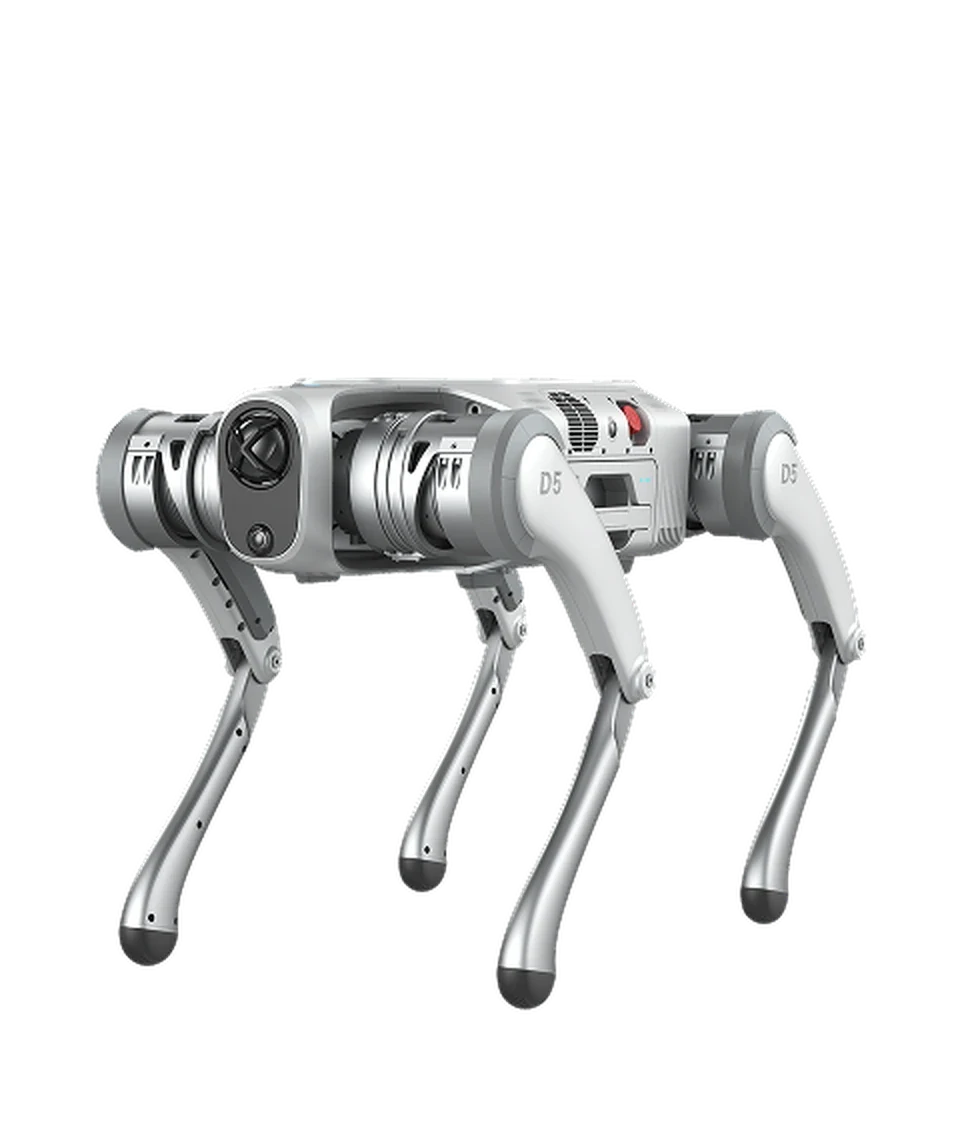
De constructie kan met één of twee modules worden gebruikt en biedt snel een configuratie met twee of vier benen voor verschillende taken, met de mogelijkheid tot fysieke herconfiguratie.
VIERVOETIGE ROBOTS · DIRECTDRIVE
Modulair loopplatform; AI-gestuurde beweging in twee- en vierbenige modus.
DirectDrive D1 combineert dankzij het modulaire ontwerp twee- en vierbenige beweging op één platform. Met NVIDIA Jetson Orin NX 8 GB, Ubuntu 22.04 en ondersteuning voor ROS 2 is het geschikt voor onderzoek en robotica-toepassingen in het veld.
SELECTIE OP BASIS VAN DE TAAK
D1 is een modulair AI-robotplatform dat is ontwikkeld door Direct Drive Technology. De constructie kan als enkele module op twee benen bewegen en, wanneer twee modules aan elkaar zijn gekoppeld, op vier benen; zo kan de fysieke configuratie worden aangepast aan verschillende taakvereisten. Het platform is bedoeld voor integratie in projecten op het gebied van onderzoek, inspectie, bezorging en veldrobotica, met mogelijkheden voor het vervoeren van lading, het overwinnen van obstakels en uitbreidingsaansluitingen. Het beschikt over een NVIDIA Jetson Orin NX 8 GB-computer waarop Ubuntu 22.04 en ROS 2 draaien; het kan worden uitgerust met extra sensoren en actuatoren.
PRODUCTSPECIFIEK
Kenmerken samengesteld op basis van productinformatie uit de bron; controleer deze per model en configuratie.
De constructie kan met één of twee modules worden gebruikt en biedt snel een configuratie met twee of vier benen voor verschillende taken, met de mogelijkheid tot fysieke herconfiguratie.
Dankzij de mogelijkheid om Ubuntu 22.04 en ROS 2 te draaien op de NVIDIA Jetson Orin NX 8 GB biedt het een rekenplatform dat geschikt is voor realtime waarneming en de ontwikkeling van autonome software.
Het platform is ontworpen om zowel rechtop als liggend een hoog laadvermogen te bieden, geschikt voor niet-commerciële transport- en draagtoepassingen.
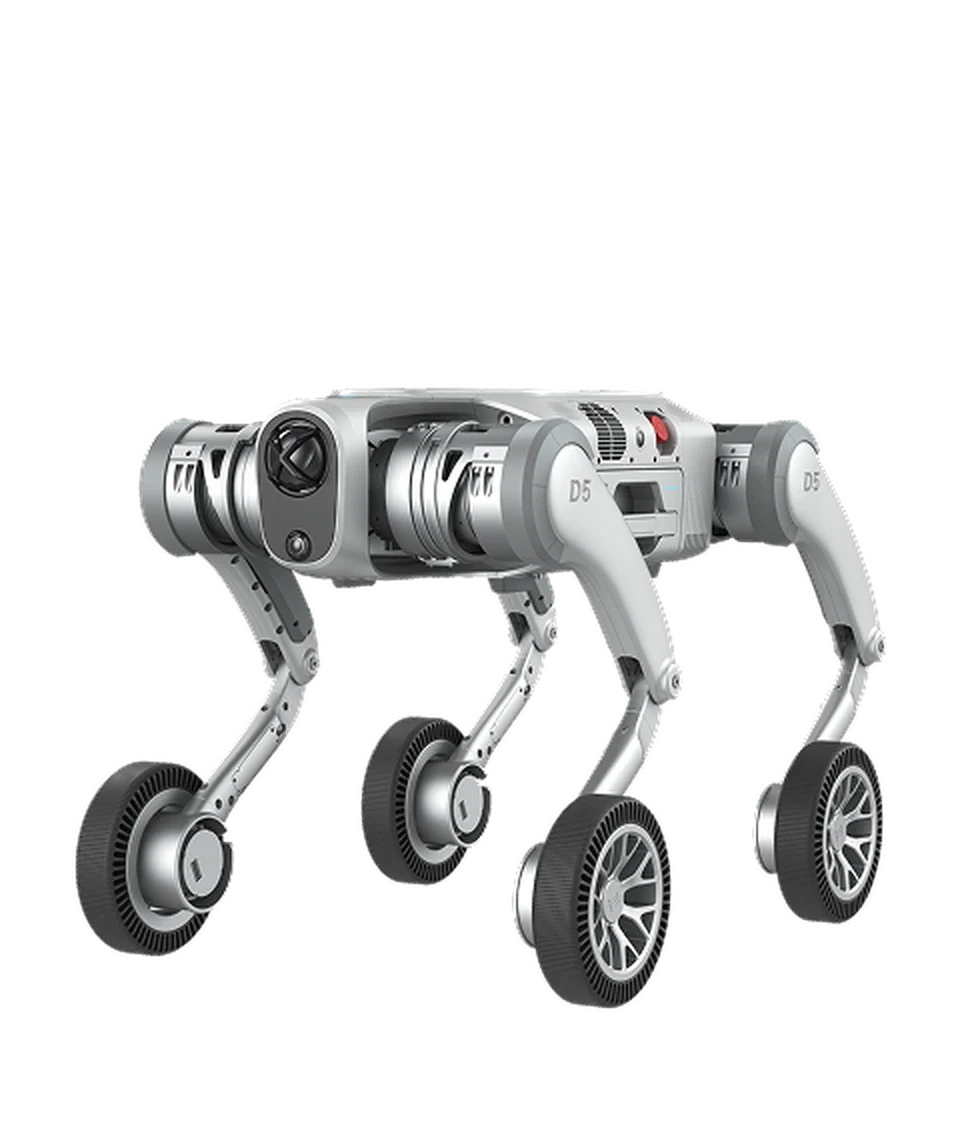
Ondersteunt de integratie van extra modules, zoals een robotarm, dieptecamera, LiDAR en wielen, via hardware-interfaces; USB-C- en Ethernet-aansluitingen zijn aanwezig.
Het platform is ontworpen om prestaties te leveren op uitdagend terrein binnen de aangegeven waarden voor obstakelhoogte; houd rekening met de limieten voor obstakels bij veldtests en taakplanning.
Het energiebeheer is erop gericht om met de ingebouwde accu zelfstandig te kunnen werken tijdens veldoperaties; de gebruiksduur en het bereik moeten worden beoordeeld aan de hand van de toepassingsomstandigheden.
PRODUCTGEGEVENS MET BRONVERMELDING
De waarden zijn overgenomen van de oorspronkelijke productpagina. Controleer vóór bestelling de actuele documentatie van de fabrikant voor de inhoud van het pakket en de software en accessoires.
| Kenmerk | Waarde |
|---|---|
| Gewicht | 24,3 (zonder koppeling) / 48,5 (met koppeling) |
| Laadvermogen (rechtop) | 80 kg (rechtop) |
| Draagvermogen | Meer dan 100 kg (liggend/prone) |
| Maximumsnelheid | 2 m/s (tweebenige modus) / 3,2 m/s (vierbenige modus) |
| Obstakels en drempels | Maximale obstakelhoogte 70 cm; aanbevolen obstakelhoogte tijdens gebruik 50 cm |
| Batterijcapaciteit | 388,8 Wh |
| Batterij | 43,2 V, 9 Ah |
| Batterijspanning | 43,2 V |
| Gebruiksduur | Ten minste 5 uur (onbelast) |
| Actieradius | Bereik tot 25 km; oplaadtijd minder dan 2 uur |
| Oplaadtijd | Minder dan 2 uur |
| Bewegingsvormen | Volledig modulair wiel-beensysteem; beweging op twee en vier benen |
| Opmerking van de fabrikant | De productpagina is per regio opgesplitst: buiten Europa en uitsluitend de eurozone. Voor ontwikkeling worden Ubuntu 22.04 en ROS 2 gebruikt. |
| Interfaces | 2 × USB-C, 1 × Ethernet, 1 × oplaadpoort |
| Processor | NVIDIA Jetson Orin NX 8 GB |
| Besturingssysteem | Ondersteuning voor Ubuntu 22.04 en ROS 2 |
| Softwarefuncties | Modulaire uitbreiding: robotarm, dieptecamera, LiDAR, grote wielen; OTA-updates |
BEKIJK HET PRODUCT IN ACTIE
De presentatievideo waarnaar de oorspronkelijke productpagina linkt, wordt geopend met de afspeelknop.
BRONNEN VOOR PRODUCTINFORMATIE
Deze catalogus is bedoeld om productinformatie te verkennen. Robotik Çözümler doet geen toezeggingen over voorraad, erkende dealers, prijzen, garantie of voorwaarden voor aftersalesdiensten.
VEELGESTELDE VRAGEN
Single verwijst naar één D1-platform, terwijl Double staat voor twee gekoppelde D1-eenheden. Door de koppeling ontstaat een configuratie met vier benen; prestatiegegevens worden per configuratie afzonderlijk vermeld.
Ja. Omdat Ubuntu 22.04 en ROS 2 draaien op D1, is het mogelijk navigatie-, waarnemings- en gebruikersspecifieke pakketten te ontwikkelen en te integreren.
Het platform is ontworpen voor meerdere bewegingsmodi; beoordeel het onder geschikte veldomstandigheden, met inachtneming van de gedocumenteerde obstakelhoogte en aanbevolen gebruikslimieten.
De gebruiksduur en oplaadtijden van D1 zijn vastgesteld op basis van de meegeleverde accuconfiguratie; houd bij de veldplanning rekening met de aangegeven accuvoorzieningen.
Het platform biedt interfaces voor de integratie van extra apparatuur, zoals een robotarm, dieptecamera, LiDAR en wielmodules, en kan worden ondersteund met software-updates.
BINNEN DEZELFDE CATEGORIE
 Viervoetige robots
PUDU
Industriële autonome viervoetige robot voor veeleisende terreinen
 Viervoetige robots
PUDU
Autonome viervoetige robot van industriële kwaliteit
 Viervoetige robots
Unitree
Compact formaat, industriële capaciteiten
VOLGENDE STAP
Begin met het vaststellen van uw werkomgeving, taak en integratievereisten.