




Модульная конфигурация
Конструкция, допускающая работу с одним или двумя модулями, позволяет быстро переключаться между двух- и четырёхногой конфигурациями для разных задач и обеспечивает возможность физической переконфигурации.
ЧЕТВЕРОНОГИЕ РОБОТЫ · DIRECTDRIVE
Модульная платформа для передвижения; движение с поддержкой ИИ в двух- и четырёхногом режимах.
DirectDrive D1 объединяет на одной платформе модульную конструкцию для движения на двух и четырёх ногах. Благодаря NVIDIA Jetson Orin NX 8 GB, Ubuntu 22.04 и поддержке ROS 2 робот подходит для исследовательских и полевых робототехнических приложений.
ВЫБОР ПО ЗАДАЧЕ
D1 — модульная роботизированная платформа с искусственным интеллектом, разработанная компанией Direct Drive Technology. В одной модульной конфигурации платформа может передвигаться на двух ногах, а после соединения двух модулей — на четырёх; такая конструкция позволяет менять физическую конфигурацию в соответствии с требованиями различных задач. Платформа предназначена для интеграции в проекты в области исследований, инспекции, доставки и полевой робототехники, предлагая возможность переноски грузов, преодоления препятствий и расширения за счёт предусмотренных точек подключения. Она оснащена компьютером NVIDIA Jetson Orin NX 8 GB под управлением Ubuntu 22.04 и ROS 2; платформу можно укомплектовать дополнительными модулями датчиков и исполнительных механизмов.
ОСОБЕННОСТИ ПРОДУКТА
Характеристики собраны из доступных сведений о продукте; их следует уточнять с учетом модели и конфигурации.
Конструкция, допускающая работу с одним или двумя модулями, позволяет быстро переключаться между двух- и четырёхногой конфигурациями для разных задач и обеспечивает возможность физической переконфигурации.
Вычислительная платформа на базе NVIDIA Jetson Orin NX 8 GB поддерживает запуск Ubuntu 22.04 и ROS 2 и подходит для разработки систем восприятия в реальном времени и автономного программного обеспечения.
Платформа разработана для обеспечения высокой грузоподъёмности, подходящей для неторговых задач транспортировки и перемещения грузов в вертикальном и горизонтальном положениях.
Поддерживается интеграция дополнительных модулей, таких как роботизированная рука, камера глубины, LiDAR и колёса, через аппаратные интерфейсы; предусмотрены разъёмы USB-C и Ethernet.
Платформа разработана для работы на сложном рельефе в пределах указанных значений высоты преодолеваемых препятствий; при полевых испытаниях и планировании задач следует учитывать ограничения по препятствиям.
Система управления энергопитанием с встроенной батареей обеспечивает автономную работу в полевых условиях; время работы и запас хода следует оценивать с учётом условий эксплуатации.
ДАННЫЕ О ПРОДУКТЕ С УКАЗАНИЕМ ИСТОЧНИКОВ
Значения перенесены со страницы продукта. Перед заказом уточните у производителя по актуальной документации комплектацию, программное обеспечение и перечень аксессуаров.
| Характеристика | Параметр |
|---|---|
| Вес | 24,3 (без соединения) / 48,5 (с соединением) |
| Грузоподъёмность (в вертикальном положении) | 80 kg (в вертикальном положении) |
| Грузоподъёмность | Более 100 kg (в горизонтальном положении/на животе) |
| Максимальная скорость | 2 m/s (двухногий режим) / 3,2 m/s (четырёхногий режим) |
| Препятствия и ступени | Максимальное препятствие высотой 70 cm; рекомендуемая высота препятствия для работы — 50 cm |
| Ёмкость аккумулятора | 388,8 Wh |
| Аккумулятор | 43,2 V, 9 Ah |
| Напряжение аккумулятора | 43,2 В |
| Время работы | Не менее 5 часов (без нагрузки) |
| Запас хода | Запас хода до 25 km; время зарядки — менее 2 часов |
| Время зарядки | Менее 2 часов |
| Способ передвижения | Полностью модульная колёсно-ногая конструкция; передвижение на двух или четырёх ногах |
| Примечание производителя | Страница продукта разделена по регионам на две версии: для стран за пределами Европы и только для еврозоны. Для разработки используются Ubuntu 22.04 и ROS 2. |
| Интерфейсы | 2 × USB-C, 1 × Ethernet, 1 × порт для зарядки |
| Процессор | NVIDIA Jetson Orin NX 8 GB |
| Операционная система | Поддержка Ubuntu 22.04 и ROS 2 |
| Возможности программного обеспечения | Модульное расширение: роботизированная рука, камера глубины, LiDAR, большие колёса; обновление OTA |
ПОСМОТРИТЕ, КАК РАБОТАЕТ ПРОДУКТ
Демонстрационное видео, на которое ведёт ссылка на странице исходного продукта, запускается кнопкой воспроизведения.
ИСТОЧНИКИ ИНФОРМАЦИИ О ПРОДУКТЕ
Этот каталог предназначен для ознакомления с информацией о продукте. Robotik Çözümler не гарантирует наличие товара, статус авторизованного дилера, цены, гарантию или условия послепродажного обслуживания.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Single означает одну платформу D1, а Double — два соединённых между собой модуля D1. Соединение позволяет получить четырёхногую конфигурацию; характеристики приводятся отдельно для каждой конфигурации.
Да. На D1 работают Ubuntu 22.04 и ROS 2, поэтому можно разрабатывать и интегрировать навигационные системы, системы восприятия и пользовательские пакеты.
Платформа разработана для нескольких режимов передвижения; её следует оценивать в подходящих полевых условиях с учётом документированных значений высоты препятствий и рекомендуемых эксплуатационных ограничений.
Для D1 установлены значения времени работы и зарядки, соответствующие поставляемой конфигурации аккумулятора; при планировании полевых работ следует учитывать указанные характеристики аккумулятора.
Платформа оснащена интерфейсами для интеграции дополнительного оборудования, например роботизированной руки, камеры глубины, LiDAR и колесных модулей, и поддерживает обновление программного обеспечения.
В ТОЙ ЖЕ КАТЕГОРИИ
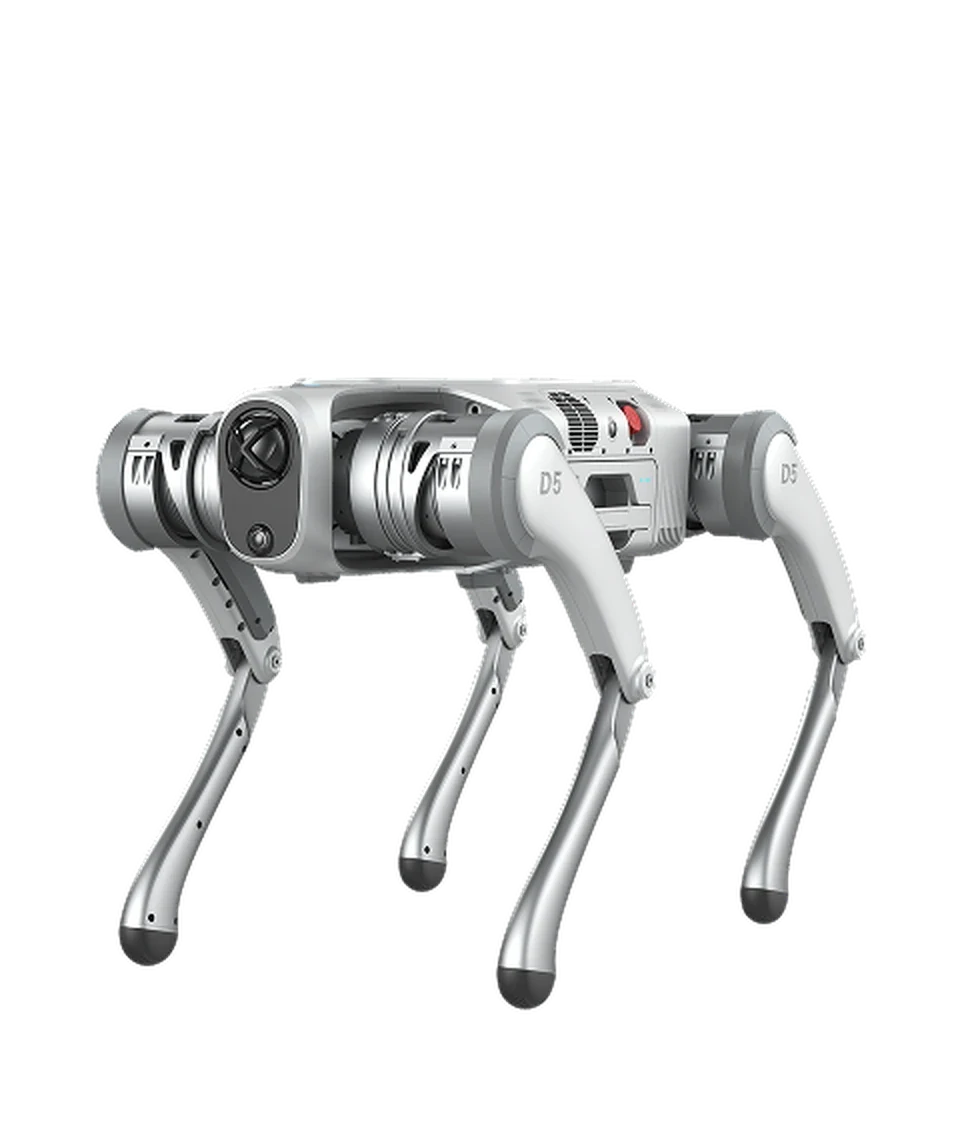 Четвероногие роботы
PUDU
Промышленный автономный четвероногий робот для сложных условий эксплуатации
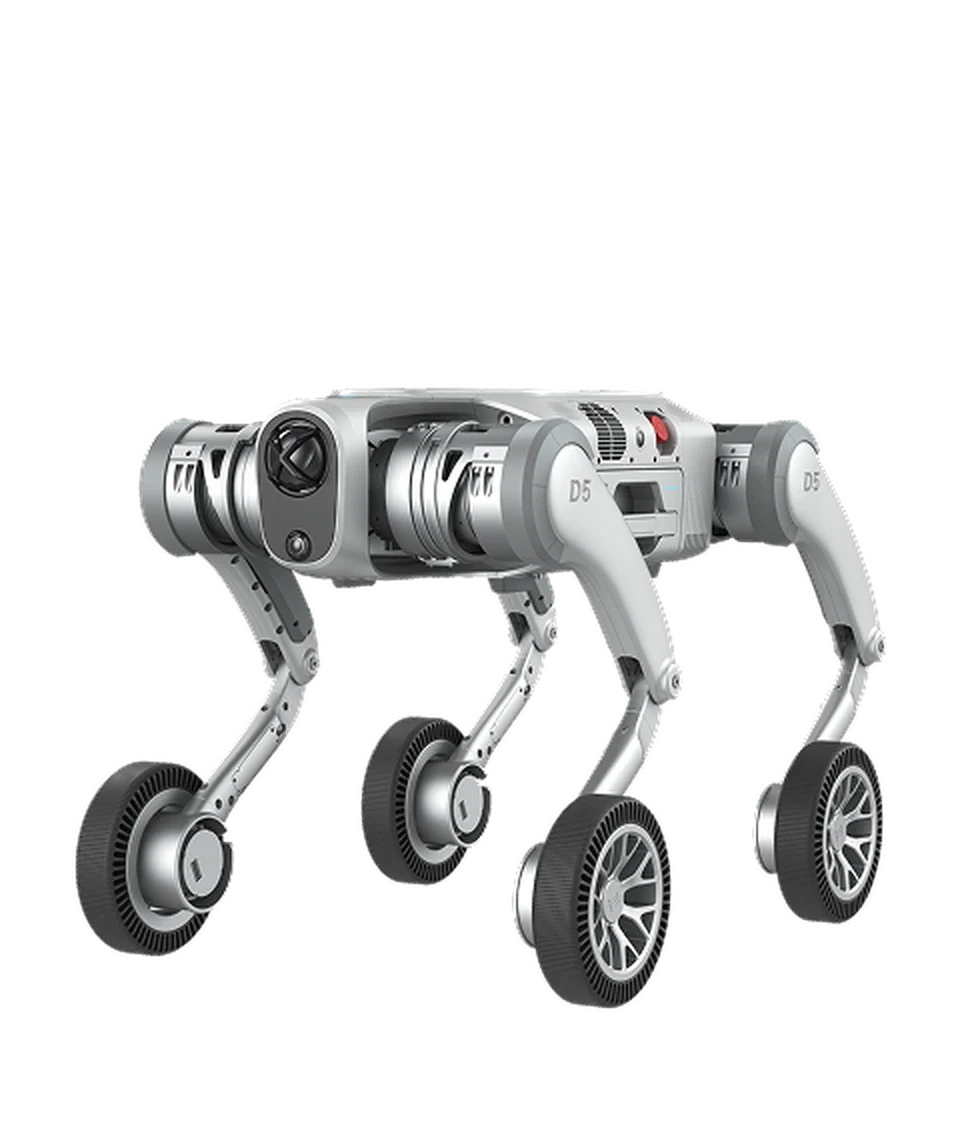 Четвероногие роботы
PUDU
Автономный четвероногий робот промышленного класса
 Четвероногие роботы
Unitree
Компактные размеры, промышленные возможности
СЛЕДУЮЩИЙ ШАГ
Начните с определения рабочей зоны, задачи и требований к интеграции.