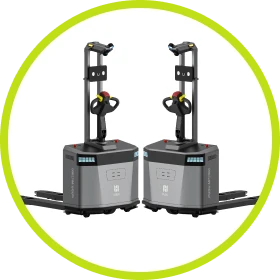
Палеты с тремя полозьями и палеты с опорой по периметру
Перемещение распространённых типов палет.
PUDU · Промышленные и логистические роботы
Новый уровень автономности при перемещении палет
PUDU MP2000 автоматизирует перемещение палетных грузов в промышленной логистике.

Принцип «подключи и работай».

Воспринимает, принимает решение и действует.

Координирует работу нескольких роботов.

Быстрый цикл захвата палеты.
20 с
Многоуровневое сенсорное восприятие.

Управление задачами и периферийными устройствами.
Мультисенсорная навигация и периферийные вычисления помогают сократить необходимость изменений на объекте и сложной настройки. Картографирование и конфигурирование ускоряют переход к автоматизации.
Обнаруживая заполненность складских ячеек, грузовые носители и свободные проходы, робот обеспечивает автономный рабочий процесс в меняющихся условиях склада.
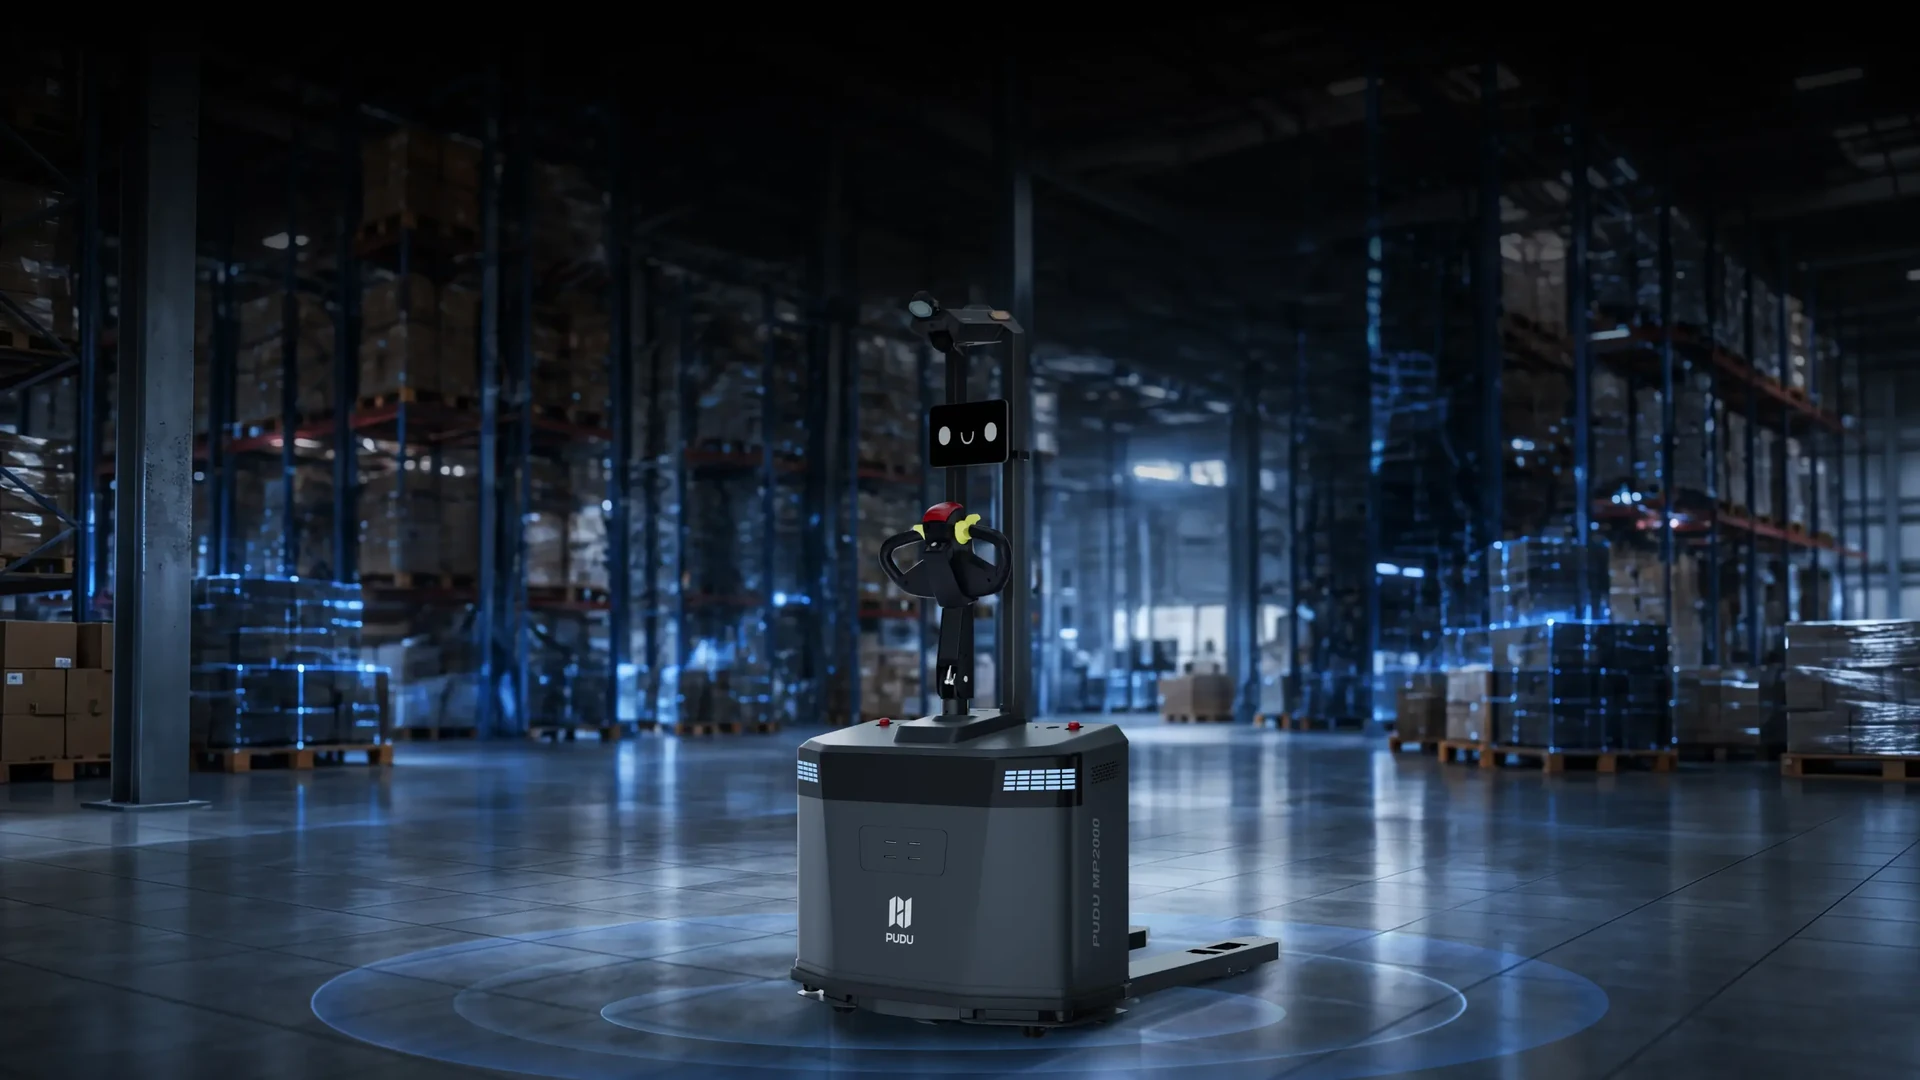
Поддерживает распространённые типы палет; адаптация распознавания нестандартных носителей помогает точно позиционировать вилы.
Перемещение распространённых типов палет.
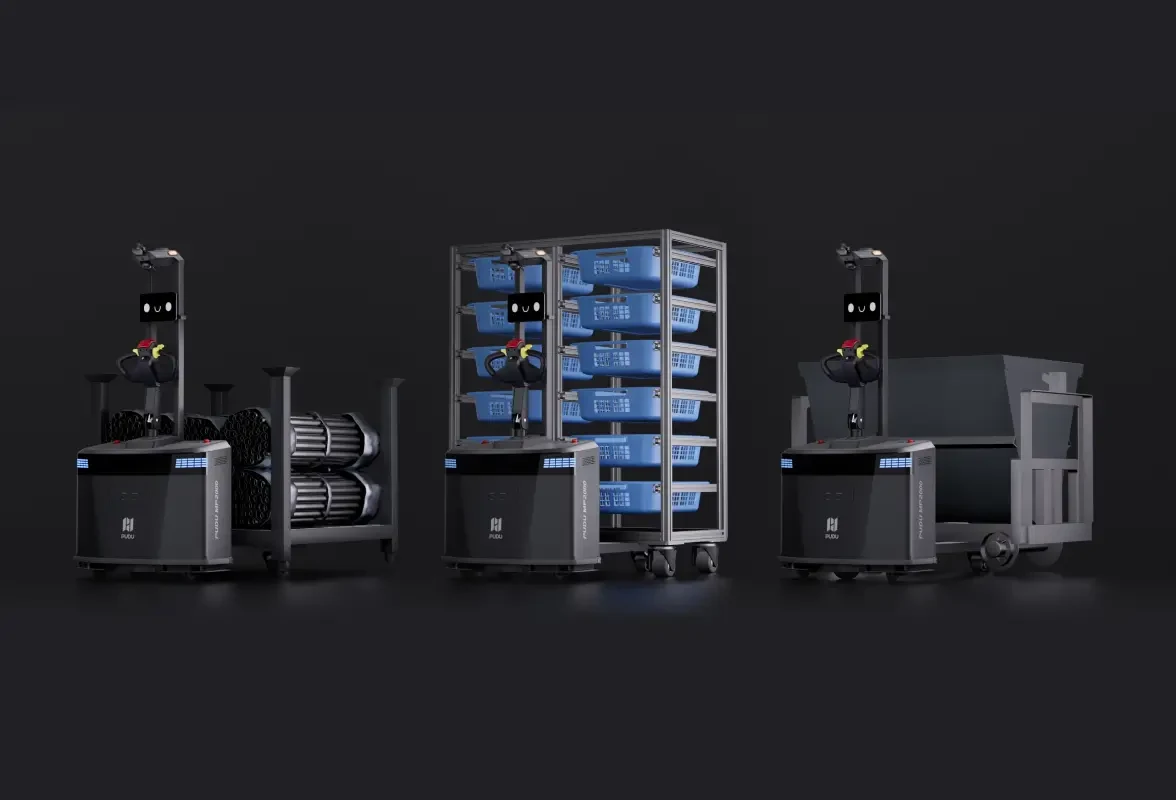
Распознавание с адаптацией к различным формам носителей.
Робот оценивает положение палеты и заполненность места хранения, выбирает цель и маршрут для захвата или размещения, сокращая необходимость ручного подтверждения.
Облегчает точный ввод вил, компенсируя смещение положения до 15 см и отклонение угла до 15° при ручной установке палет.
Компенсируемое смещение палет при ручной установке.
Компенсируемое отклонение ориентации палеты.
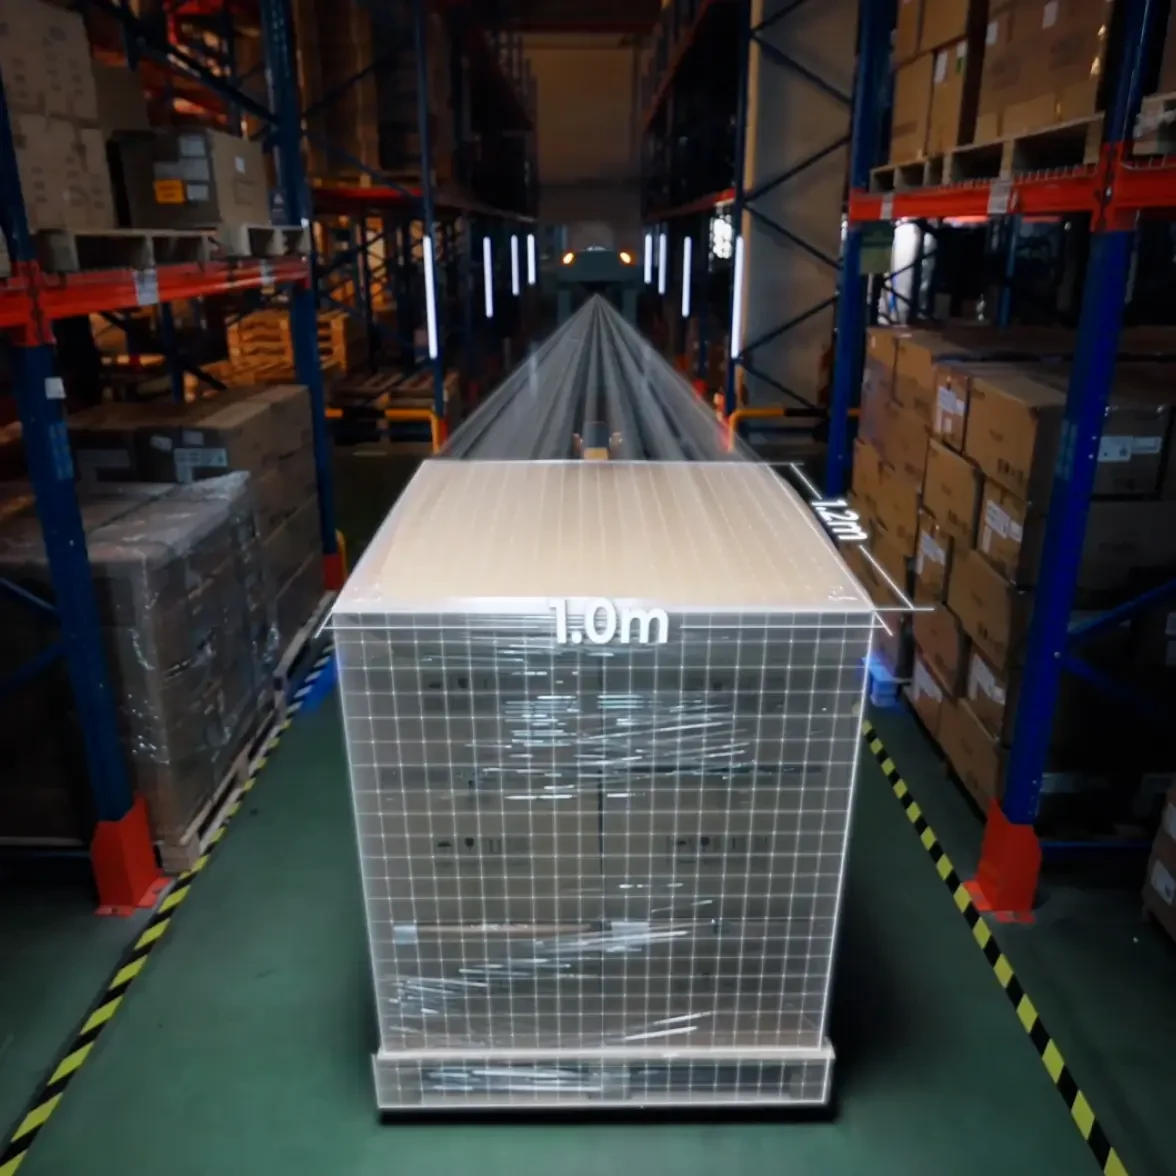
Определяет размеры и контуры груза, рассчитывает пространство, необходимое для безопасного проезда, и работает, не выходя за указанные ограничения по порогам и зазорам между полом и поверхностью.
Максимальная высота порога, указанная производителем.
Максимальный зазор между полом и поверхностью, указанный производителем.
Каждый робот может принимать локальные решения и планировать маршрут; обмен данными между роботами способствует эффективному распределению задач. Производитель заявляет, что даже в автономном режиме флот может продолжать работать синхронно.
Ввод вил может быть выполнен за 20 секунд. Скорость движения без груза и с грузом разработана для сокращения времени цикла при интенсивном потоке материалов.
Время, указанное производителем.
Без груза.
С грузом.
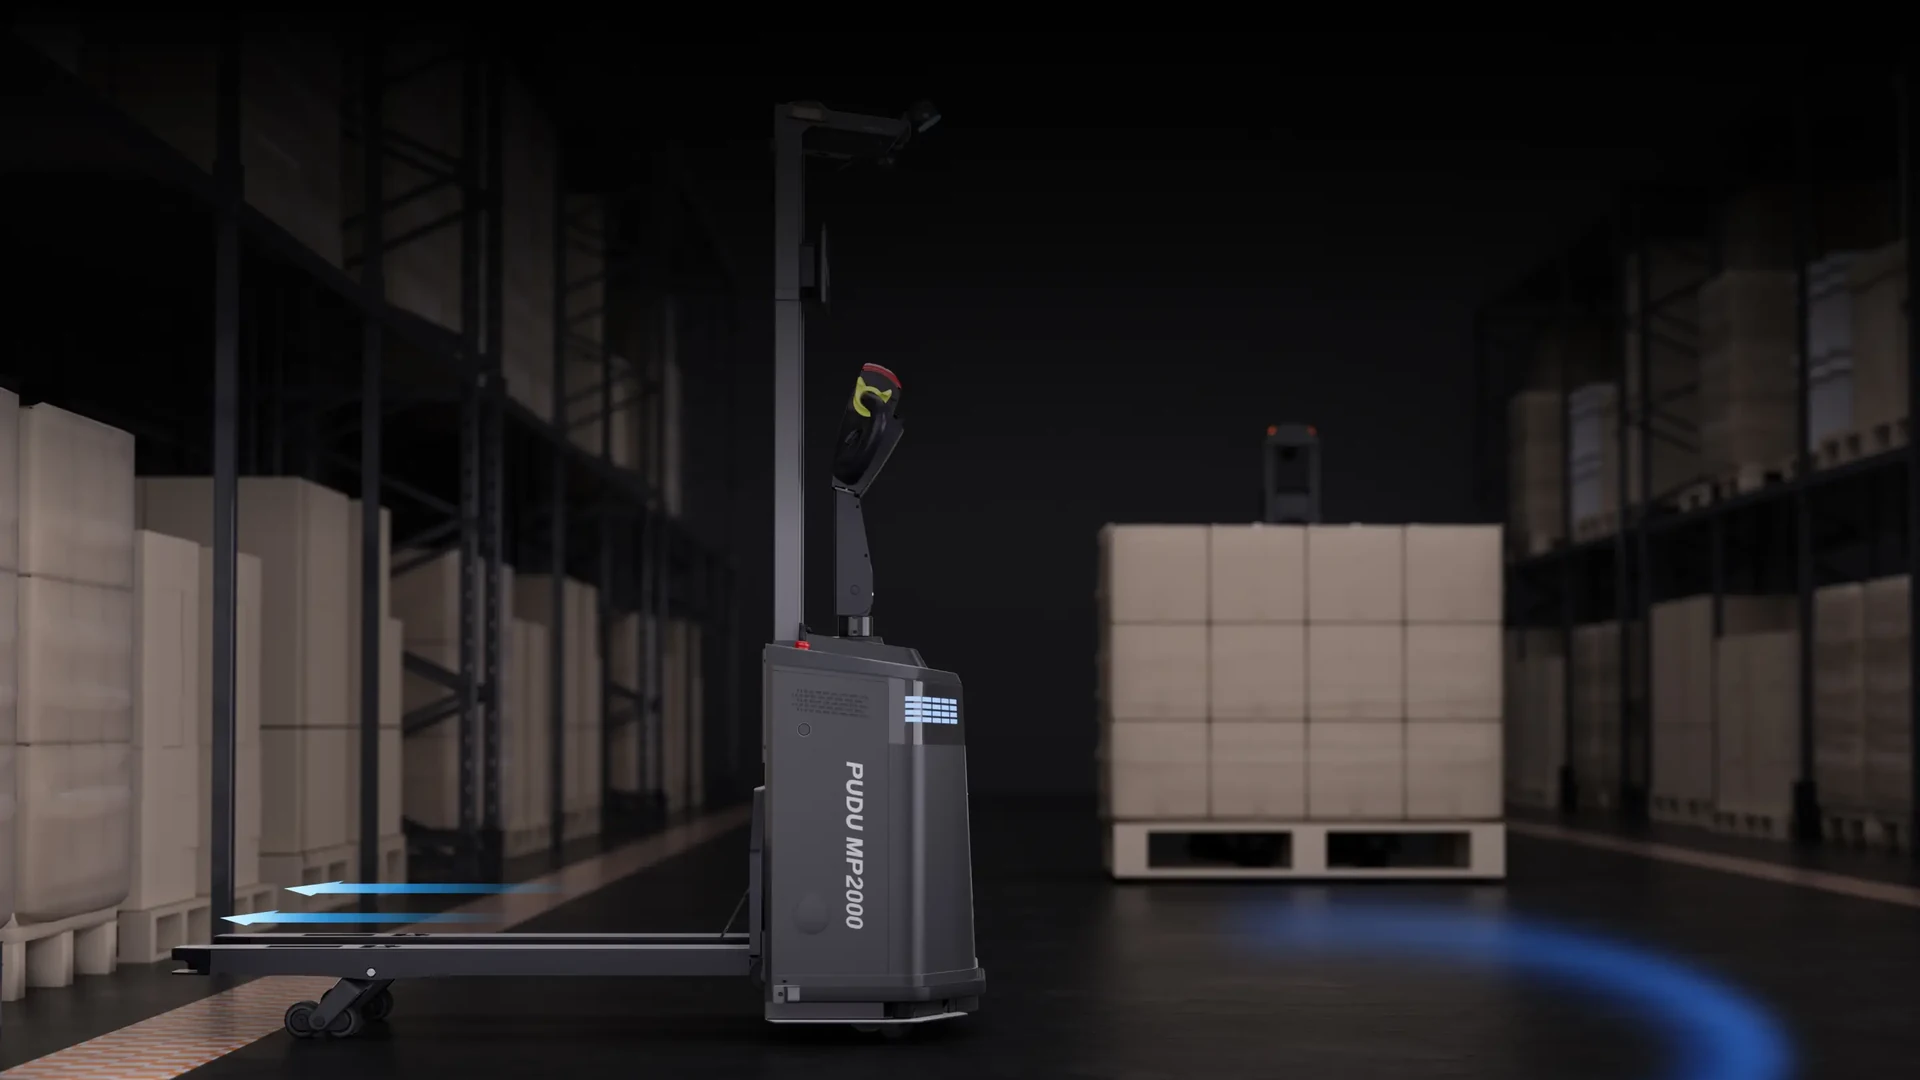
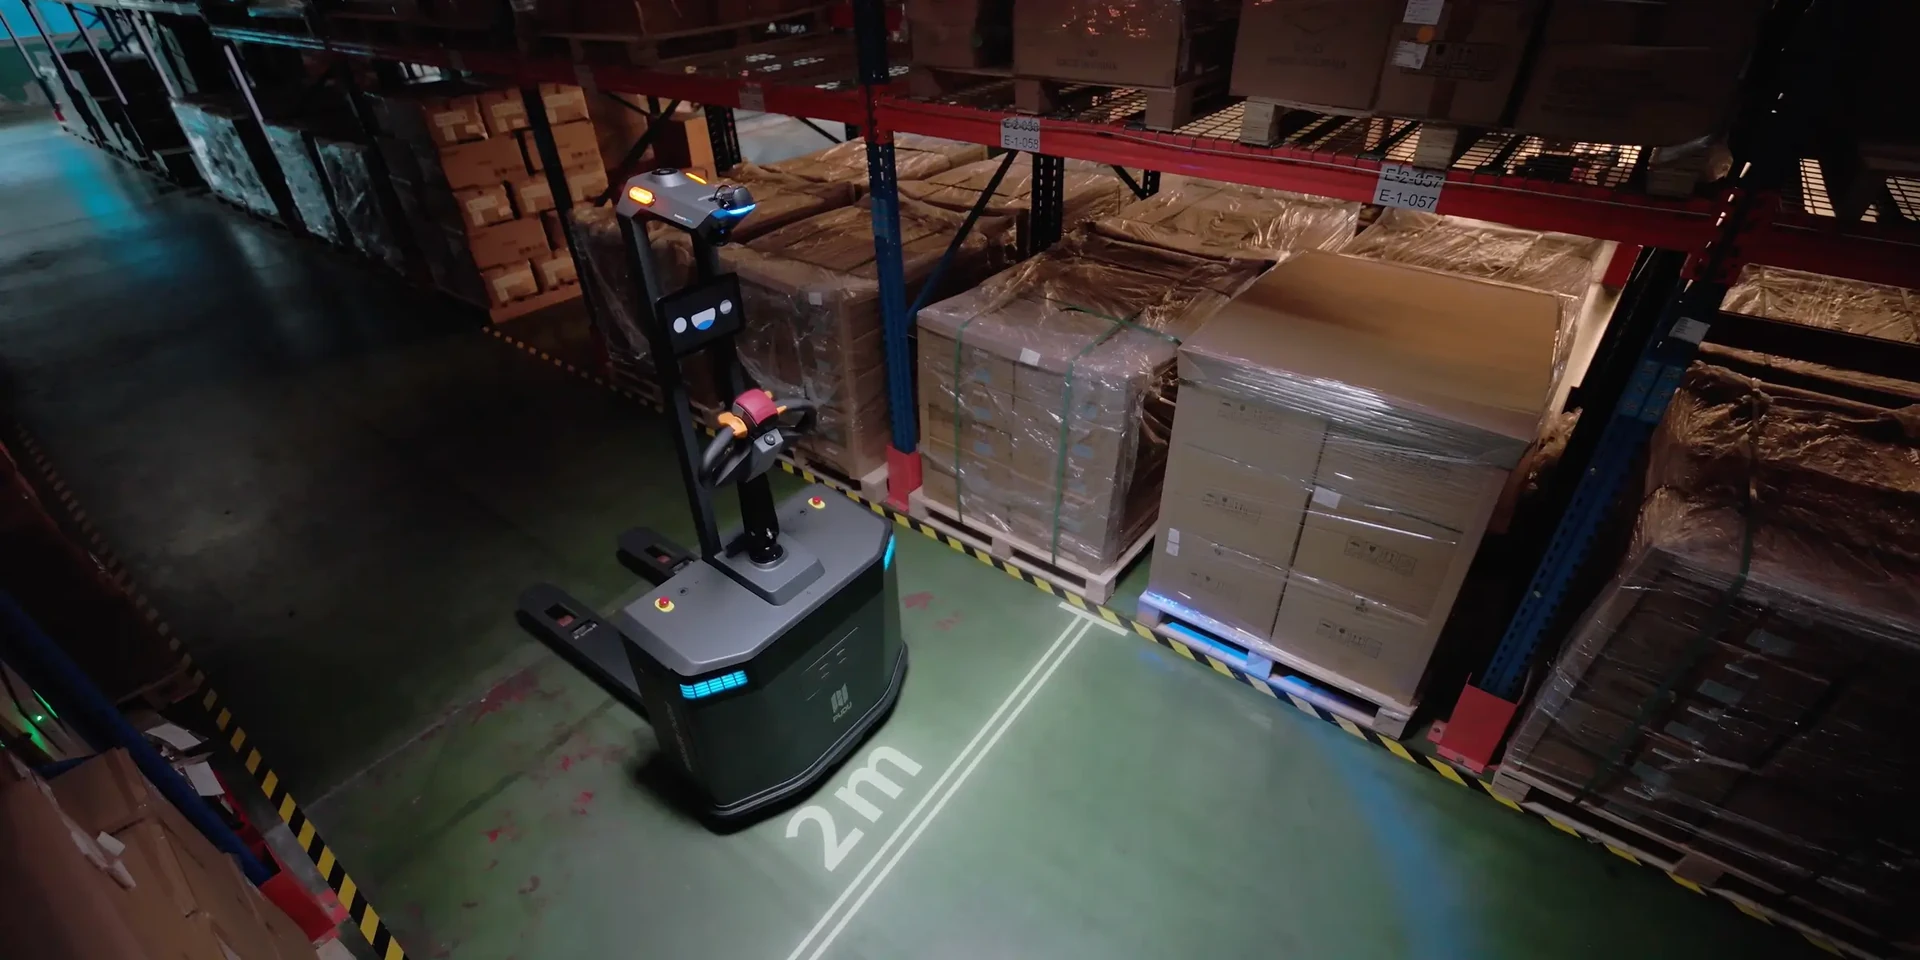
Поддерживает забор палет под углом 90° в проходах шириной всего 2 м и расстояние 15 см между палетами, помогая эффективнее использовать имеющееся пространство.
Значение, указанное производителем для забора палет под углом 90°.
Указанный минимальный зазор.
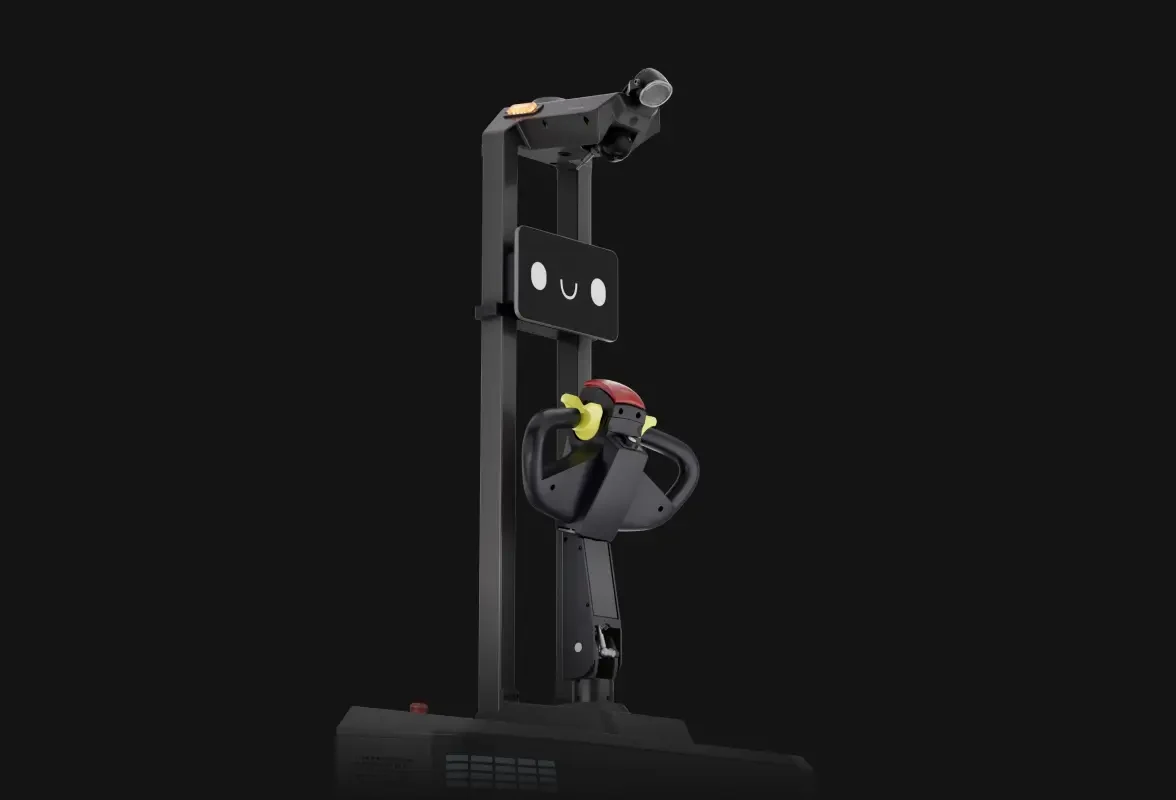
Камеры глубины, LiDAR 3D и другие датчики в реальном времени обнаруживают людей, оборудование и препятствия, обеспечивая соответствующую реакцию — объезд или остановку.

Обзор окружающей среды для навигации.

Реакция на динамические препятствия: объезд и остановка.

Планирование альтернативного маршрута при необходимости.
Робот самостоятельно выполняет рутинные задачи и при необходимости позволяет оператору вмешаться, обеспечивая непрерывность работы.
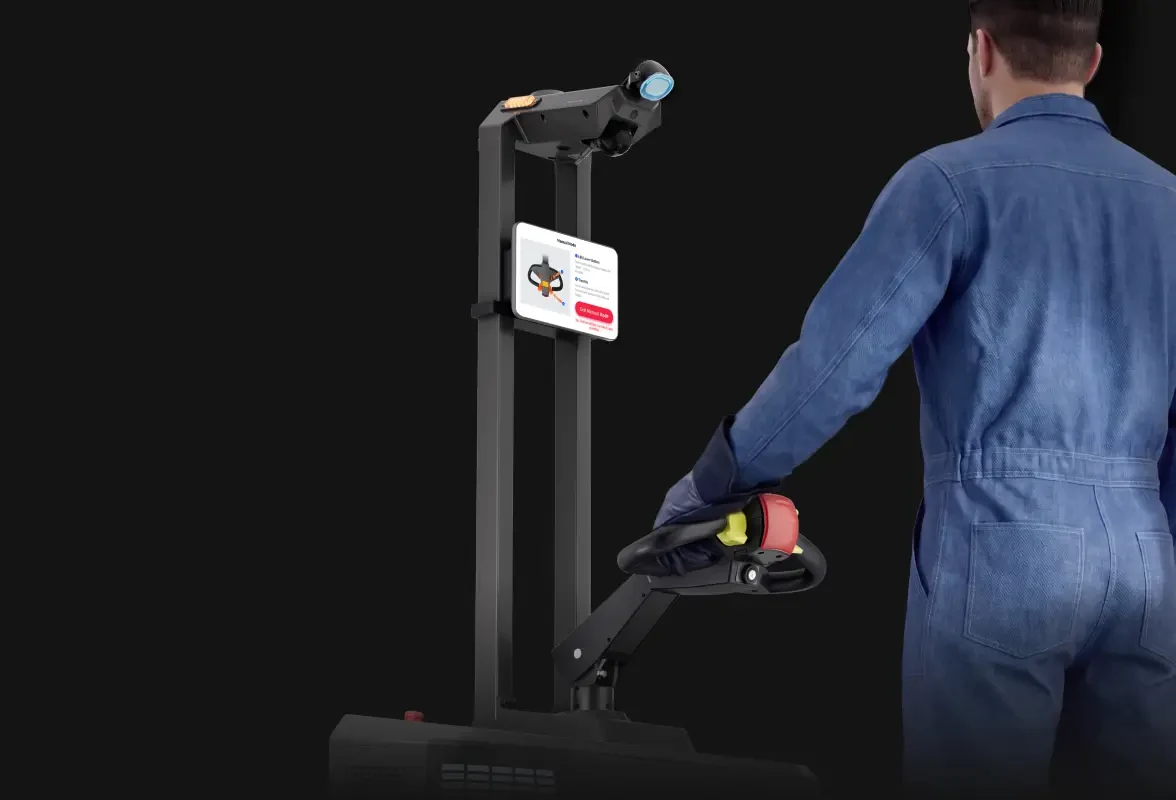
Задачи можно отправлять через PUDU Link, API, голосовые команды или кнопки задач. Дополнительные интеграции обеспечивают взаимодействие с оборудованием, например лифтами и автоматическими дверями.
Применение для перевозки палетированных грузов — от производственной линии до склада и распределительного центра.
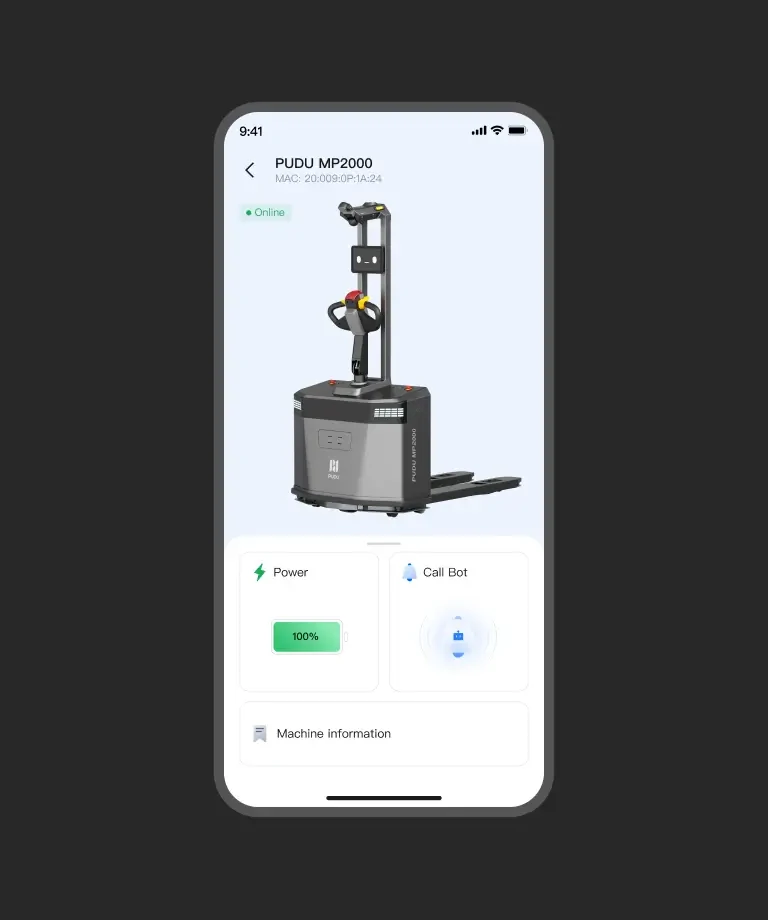
Доставка материалов к производственной линии.

Обработка палет.

Перемещение между распределительными центрами.
После трёх карточек сценариев применения следуют отдельные технические обзоры двух конфигураций продукта.
Код модели MPID01-M. Размеры и другие значения приведены в формате, указанном в технической таблице производителя.
| Модель | MPID01-M |
|---|---|
| Общие габариты | 1585 x 910 x 1870 мм (62.40 x 35.83 x 73.62 дюймов) |
| Максимальная нагрузка | 2000 кг (4409.25 фунтов) |
| Максимальная высота подъёма | 200±5 мм (7.87±0.20 дюйма) |
| Высота вил в опущенном положении | 80±5 мм (3.15±0.20 дюйма) |
| Ширина прохода для штабелирования под прямым углом | ≤2000 мм / ≤1960 мм |
| Внешняя ширина вил | 620 мм (24.41 дюйма) |
| Способ навигации | 3D LiDAR-SLAM, VSLAM |
| Максимальная преодолеваемая высота/зазор | 10 мм (0.39 дюйм) / 35 мм (1.38 дюйма) |
| Преодолеваемый уклон | 3° / 8° |
| Время зарядки | Около 2 ч, входное напряжение 200V~240Vac; около 3.2 ч, входное напряжение 100V~120Vac |
| Время работы от аккумулятора | 12 ч / 6 ч |
Код модели MPID01-N. Отличия от Standard — внешняя ширина вил и формат записи ширины прохода, указанной в таблице.
| Модель | MPID01-N |
|---|---|
| Общие габариты | 1585 x 910 x 1870 мм (62.40 x 35.83 x 73.62 дюймов) |
| Максимальная нагрузка | 2000 кг (4409.25 фунтов) |
| Максимальная высота подъёма | 200±5 мм (7.87±0.20 дюйма) |
| Высота вил в опущенном положении | 80±5 мм (3.15±0.20 дюйма) |
| Ширина прохода для штабелирования под прямым углом | ≤2000 мм / ≤1960 мм |
| Внешняя ширина вил | 550 мм (21.65 дюйма) |
| Способ навигации | 3D LiDAR-SLAM, VSLAM |
| Максимальная преодолеваемая высота/зазор | 10 мм (0.39 дюйма) / 35 мм (1.38 дюйма) |
| Преодолеваемый уклон | 3° / 8° |
| Время зарядки | Около 2 ч, входное напряжение 200V~240Vac; около 3.2 ч, входное напряжение 100V~120Vac |
| Время работы от аккумулятора | 12 ч / 6 ч |
Свяжитесь с Robotik Çözümler, чтобы обсудить, насколько MP2000 подходит для ваших задач на объекте.