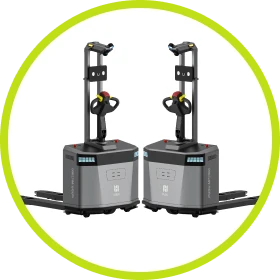
Pallets met drie sledes en pallets met een omlopende basis
Geschikt voor het vervoeren van gangbare palletvormen.
PUDU · Industriële en logistieke robots
Een nieuw niveau van autonomie bij pallettransport
PUDU MP2000 automatiseert de industriële materiaalstroom voor gepalletiseerde ladingen.

Plug-and-playbenadering.

Waarnemen, beslissen en uitvoeren.

Coördineert de werking van meerdere robots.

Snelle palletopnamecyclus.
20 sec
Meerlaagse sensorwaarneming.

Besturing van taken en randapparatuur.
Navigatie met meerdere sensoren en edge computing helpen de noodzaak van aanpassingen op locatie of complexe installaties te beperken. Mapping en configuratie versnellen de overstap naar automatisering.
Ondersteunt autonome werkstromen in veranderlijke magazijnomgevingen door de bezetting van opslaglocaties, lastdragers en doorgangsvrije ruimtes te detecteren.
Ondersteunt gangbare pallettypen; dankzij aanpassing voor herkenning van afwijkende dragers helpt het de vorken correct te positioneren.
Geschikt voor het vervoeren van gangbare palletvormen.
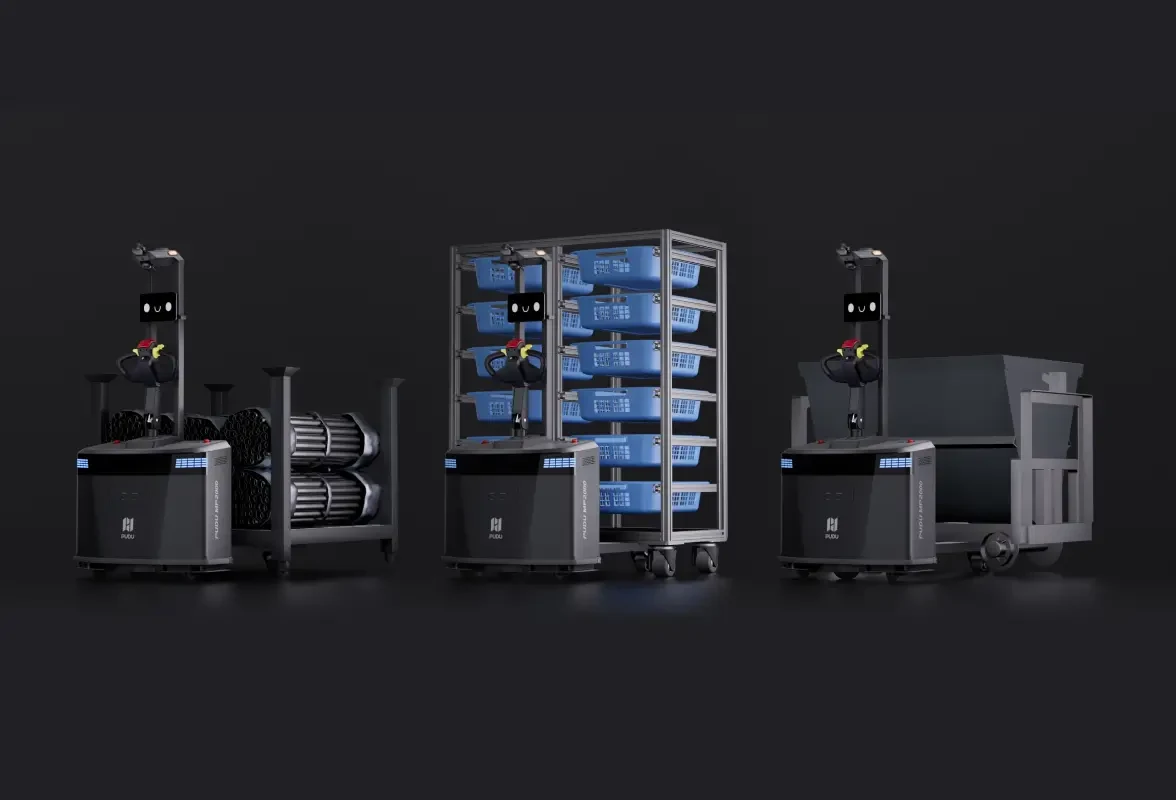
Herkenning die zich aanpast aan verschillende vormen van dragers.
De robot beoordeelt de positie van de pallet en de bezetting van de opslaglocatie. Hij kiest het doel en de route voor het ophalen of plaatsen, waardoor minder handmatige bevestiging nodig is.
Past zich aan positieafwijkingen tot 15 cm en hoekafwijkingen tot 15° aan bij handmatig geplaatste pallets, zodat de vorken correct kunnen invoeren.
Compenseerbare afwijking bij handmatig geplaatste pallets.
Compenseerbare afwijking in de richting van de pallet.
Detecteert de afmetingen en contouren van de lading en berekent de benodigde ruimte voor een veilige doorgang; werkt zonder de opgegeven limieten voor drempels en vloeropeningen te overschrijden.
Maximale drempelhoogte opgegeven door de fabrikant.
Maximale vloeropening opgegeven door de fabrikant.
Elke robot kan lokaal beslissingen nemen en een route plannen; communicatie tussen robots ondersteunt een efficiënte taakverdeling. De fabrikant geeft aan dat de vloot ook offline gelijktijdig kan blijven werken.
De vorken kunnen in 20 seconden invoeren. De rij snelheden met en zonder lading zijn ontworpen om de cyclustijd te verkorten bij een hoge materiaalstroom.
Door de fabrikant opgegeven tijd.
Onbeladen.
Beladen.
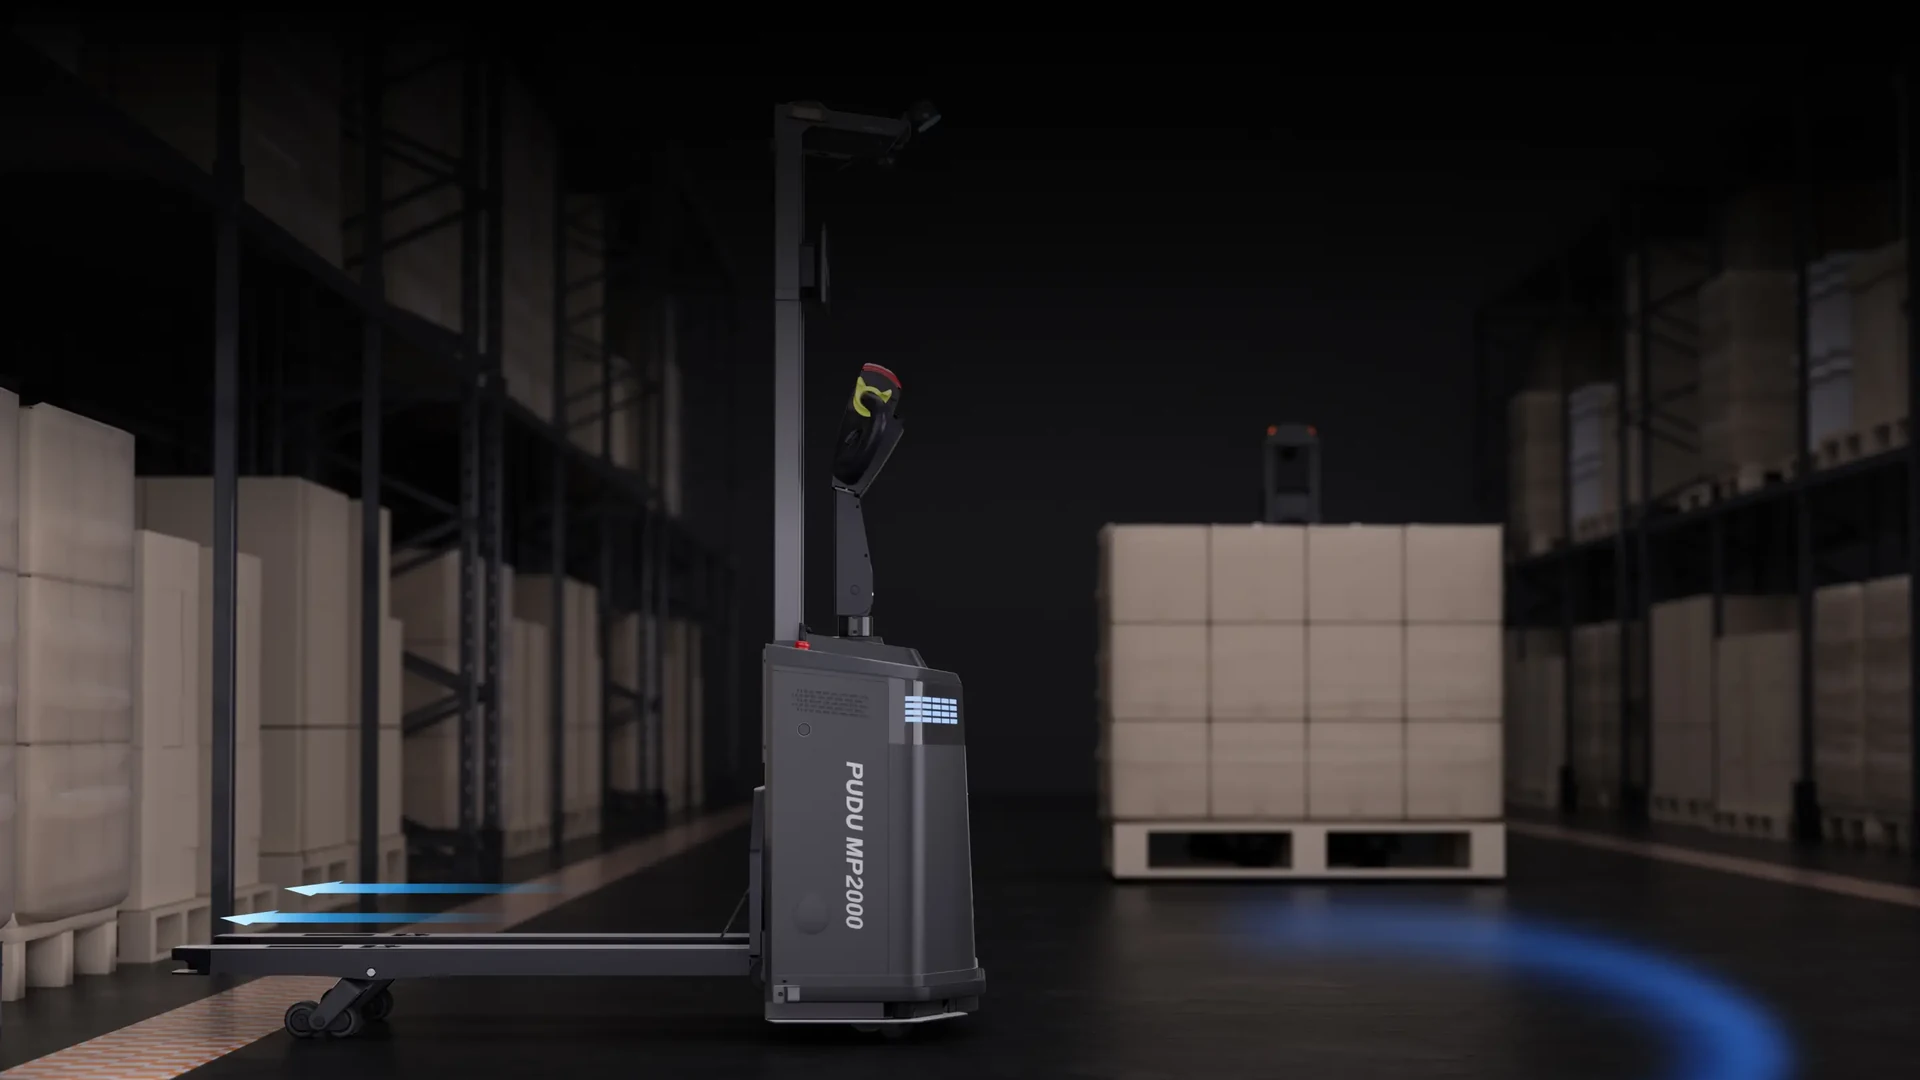
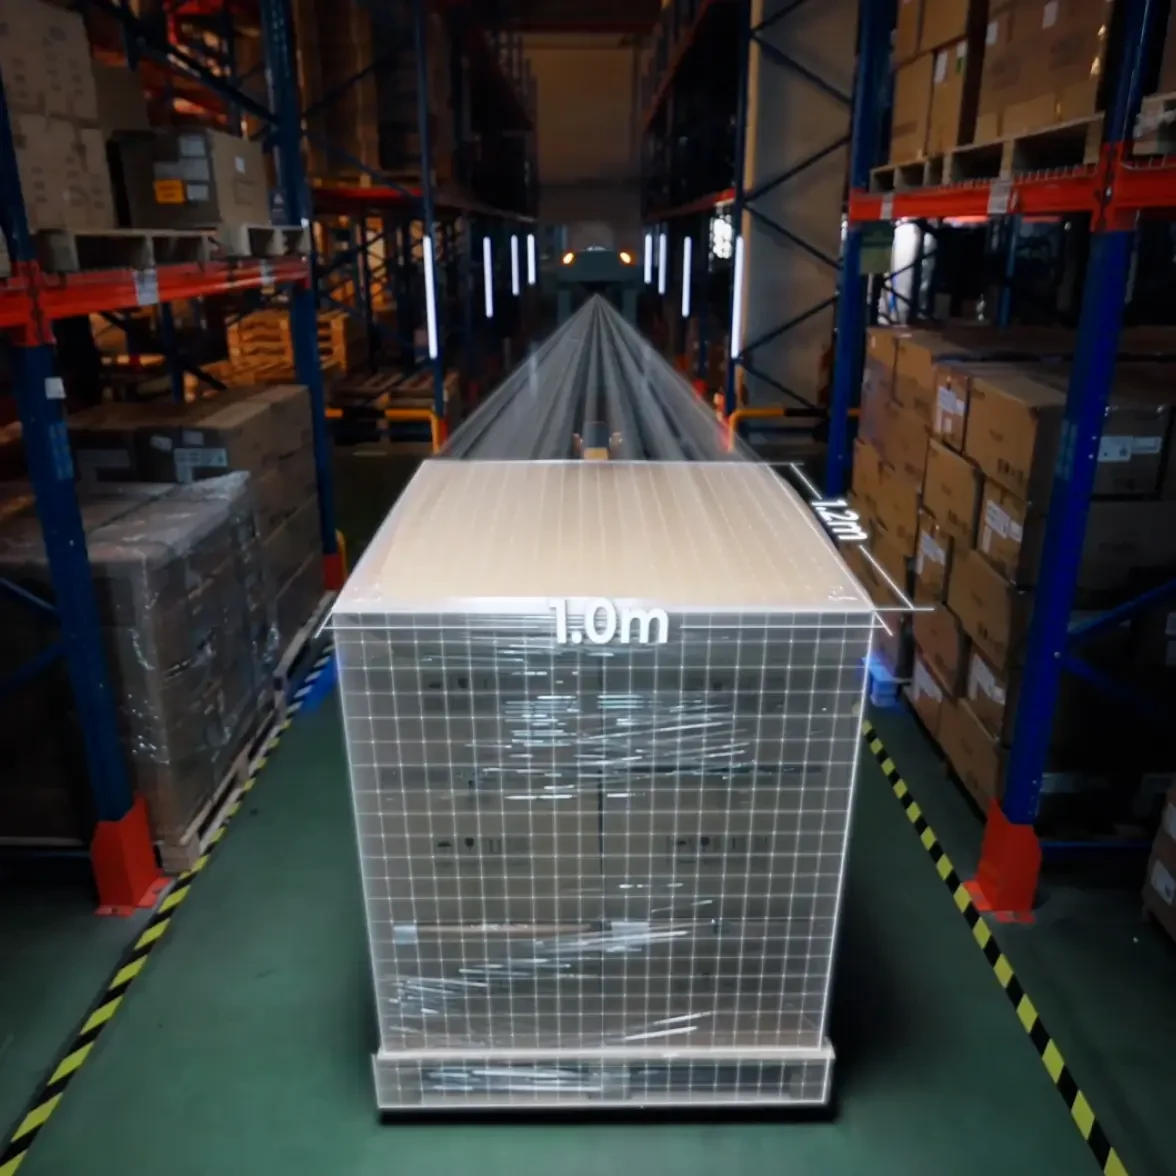
Ondersteunt palletopname onder een hoek van 90° in gangen die slechts 2 m breed zijn, en een tussenruimte van 15 cm tussen pallets; helpt de beschikbare ruimte efficiënter te benutten.
Waarde die de fabrikant opgeeft voor palletopname onder een hoek van 90°.
Opgegeven minimale afstand.
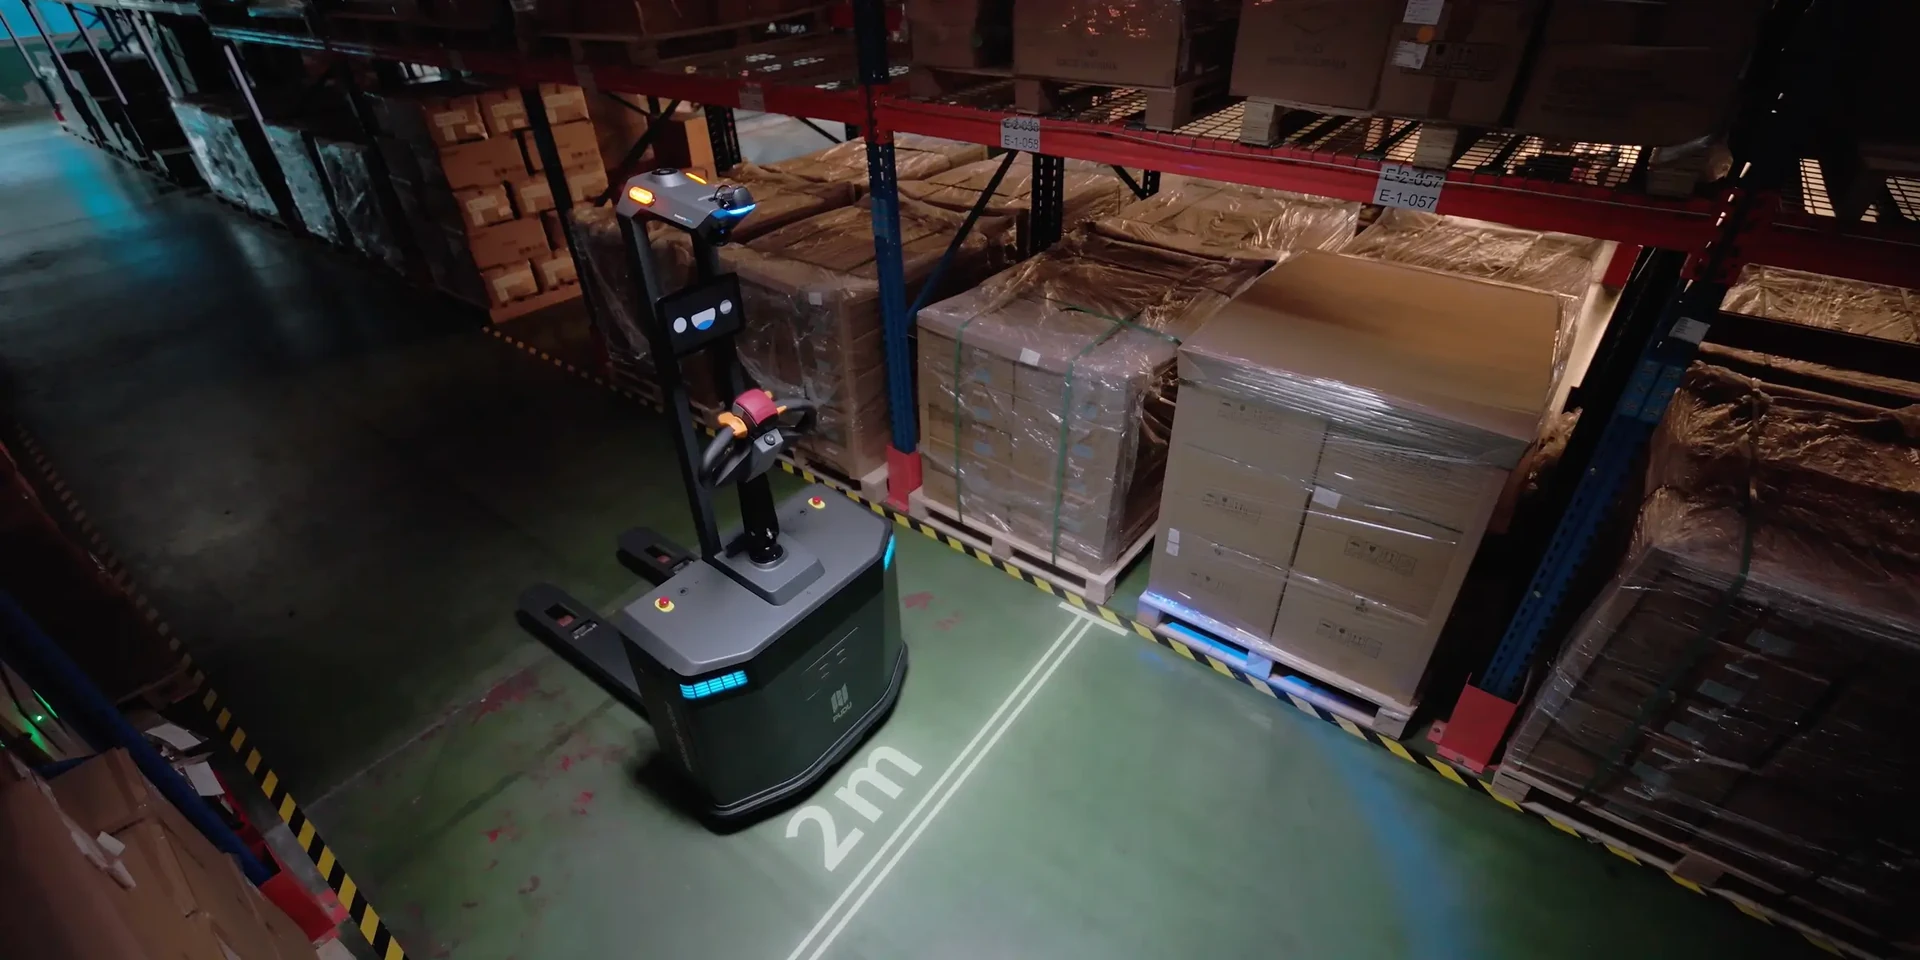
Dieptecamera's, 3D LiDAR en andere sensoren detecteren mensen, apparatuur en obstakels in realtime en ondersteunen passende uitwijk- of stopreacties.

Omgevingsdetectie voor navigatie.

Uitwijk- en stopreactie bij dynamische obstakels.

Indien nodig een alternatieve route plannen.
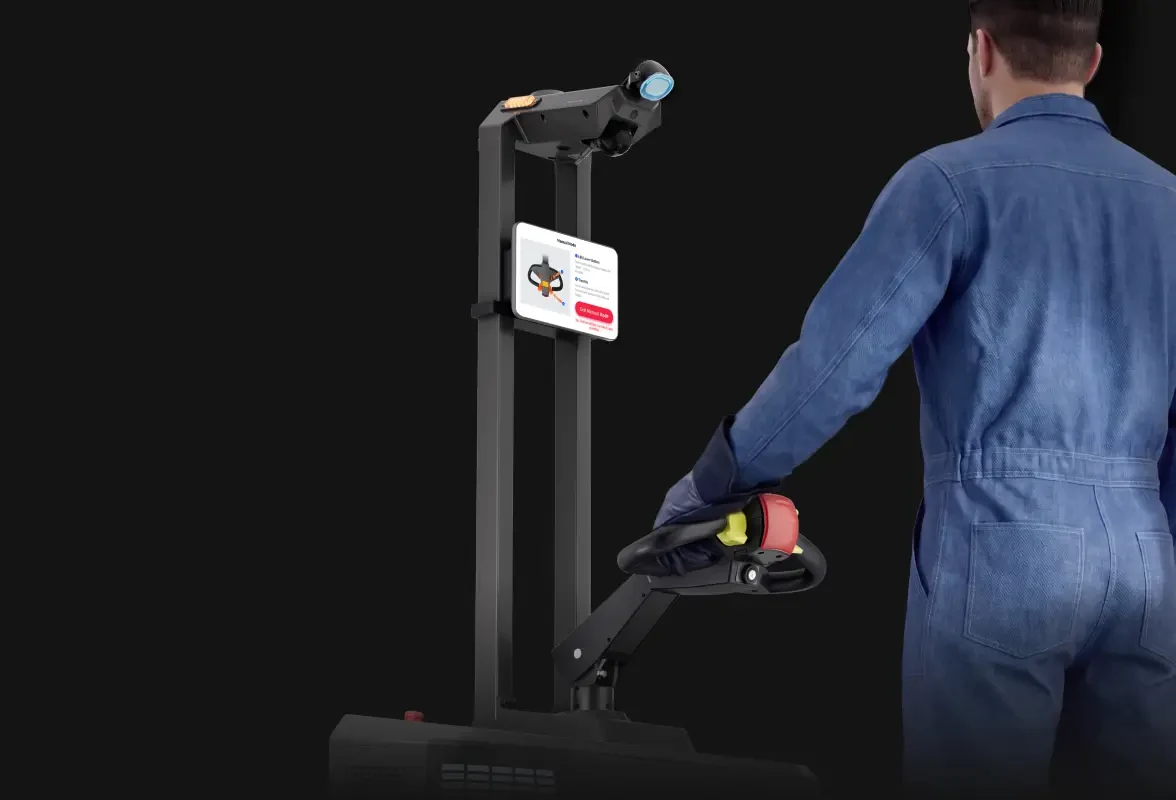
De robot voert routinetaken zelfstandig uit en ondersteunt de continuïteit van de operatie doordat een operator indien nodig kan ingrijpen.
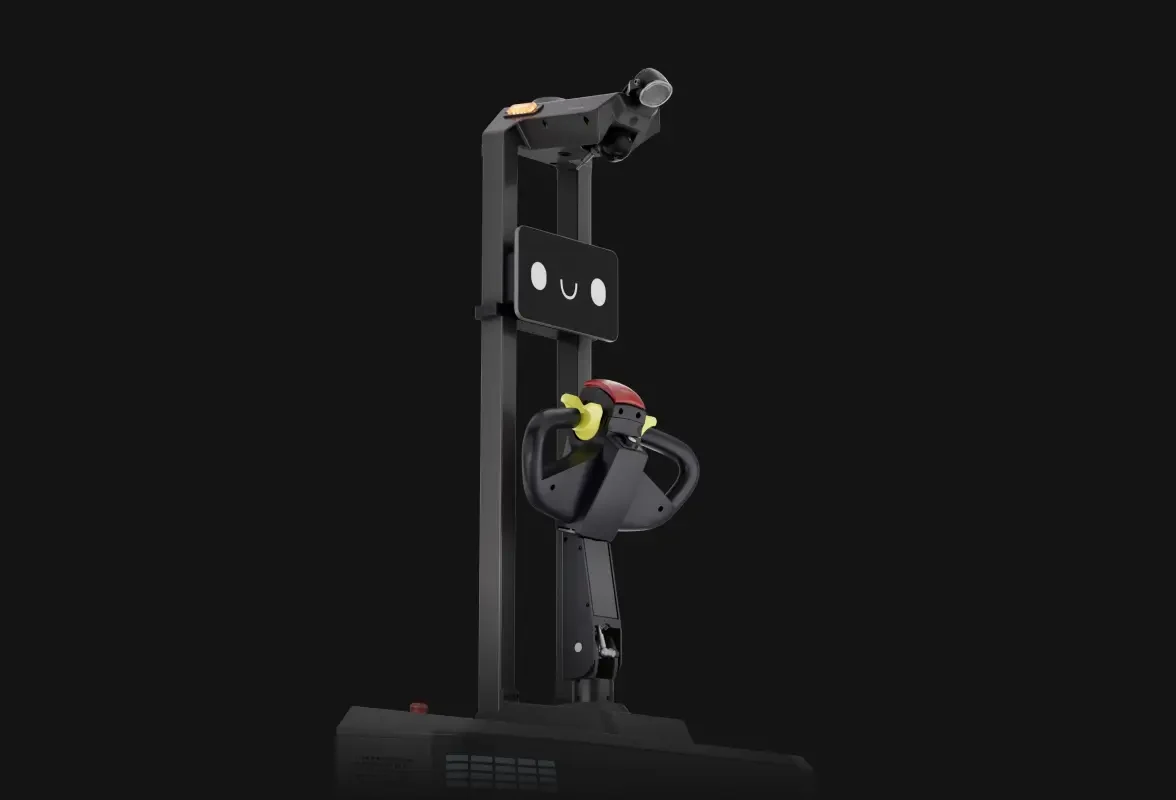
Taken kunnen worden verzonden via PUDU Link, API, spraakopdrachten of taakknoppen. Optionele integraties zorgen voor coördinatie met apparatuur zoals liften en automatische deuren.
Toepassingen voor het transport van gepalletiseerde ladingen, van de productielijn tot het magazijn en distributiecentrum.
Materiaal aanleveren naast de productielijn.

Palletverwerking.

Transport tussen distributiecentra.
Na de drie toepassingskaarten volgen afzonderlijke technische overzichten voor de twee productconfiguraties.
Modelcode MPID01-M. Afmetingen en overige waarden zijn overgenomen zoals weergegeven in de technische tabel van de fabrikant.
| Model | MPID01-M |
|---|---|
| Totale afmetingen | 1585 x 910 x 1870 mm (62.40 x 35.83 x 73.62 inches) |
| Maximale belasting | 2000 kg (4409.25 lbs) |
| Maximale hefhoogte | 200±5 mm (7.87±0.20 inches) |
| Hoogte met neergelaten vorken | 80±5 mm (3.15±0.20 inches) |
| Gangpadbreedte voor haaks stapelen | ≤2000 mm / ≤1960 mm |
| Buitenbreedte van de vorken | 620 mm (24.41 inches) |
| Navigatiemethode | 3D LiDAR-SLAM, VSLAM |
| Maximaal overbrugbare hoogte/afstand | 10 mm (0.39 inch) / 35 mm (1.38 inches) |
| Klimvermogen | 3° / 8° |
| Oplaadtijd | Ongeveer 2 h, ingangsspanning 200V~240Vac; ongeveer 3.2 h, ingangsspanning 100V~120Vac |
| Gebruiksduur van de accu | 12 h / 6 h |
Modelcode MPID01-N. De verschillen met Standard zijn de buitenbreedte van de vorken en de schrijfwijze van de gangpadmaat in de tabel.
| Model | MPID01-N |
|---|---|
| Totale afmetingen | 1585 x 910 x 1870 mm (62.40 x 35.83 x 73.62 inches) |
| Maximale belasting | 2000 kg (4409.25 lbs) |
| Maximale hefhoogte | 200±5 mm (7.87±0.20 inches) |
| Hoogte met neergelaten vorken | 80±5 mm (3.15±0.20 inches) |
| Gangpadbreedte voor haaks stapelen | ≤2000 mm / ≤1960 mm |
| Buitenbreedte van de vorken | 550 mm (21.65 inches) |
| Navigatiemethode | 3D LiDAR-SLAM, VSLAM |
| Maximaal overbrugbare hoogte/afstand | 10 mm (0.39 inches) / 35 mm (1.38 inches) |
| Klimvermogen | 3° / 8° |
| Oplaadtijd | Ongeveer 2 h, ingangsspanning 200V~240Vac; ongeveer 3.2 h, ingangsspanning 100V~120Vac |
| Gebruiksduur van de accu | 12 h / 6 h |
Neem contact op met Robotik Çözümler om te bespreken of MP2000 geschikt is voor uw operationele vereisten.