




Lopen op basis van reinforcement learning
De loopbesturing past zich zelfstandig aan en maakt bewegen op verschillende ondergronden en in uiteenlopende situaties eenvoudiger, met behoud van het evenwicht.
VIERVOETERS · AGIBOT
Een viervoeter-robotplatform met op versterkend leren gebaseerde loopbesturing en uitbreidingsmogelijkheden.
AgiBot D1 is een viervoeter-robotplatform van 15,5 kg, verkrijgbaar in de versies Pro en Edu. De op versterkend leren gebaseerde besturing biedt balans, wendbaarheid en mogelijkheden voor uitbreiding en integratie.
SELECTIE OP BASIS VAN DE TAAK
AgiBot D1 wordt aangeboden als een viervoeter-robotplatform in twee versies (Pro en Edu). De hardware bestaat uit een behuizing van aluminiumlegering en 12 gewrichtsmotoren, die met een hoog koppel en een hoge werksnelheid beweging op moeilijk terrein mogelijk maken. Dankzij de op versterkend leren gebaseerde loopbesturing kan de robot zich aanpassen aan de omgevingsomstandigheden en zichzelf in balans houden. Ook de valbeveiliging en de mogelijkheid om zonder kalibratie direct aan de slag te gaan, zijn opvallende kenmerken. De D1 Edu-versie biedt uitgebreide interfaces en sensorintegratie voor ontwikkeling, terwijl de D1 Pro-versie is gericht op bediening via een controller en app. De batterij, de standaardlaadfunctie en het verwisselbare ontwerp zorgen voor een gebruiksduur die geschikt is voor veldwerk. De opgegeven prestatiewaarden zijn gebaseerd op laboratoriumtestomstandigheden en kunnen afwijken van de prestaties in het veld.
PRODUCTSPECIFIEK
Kenmerken samengesteld op basis van productinformatie uit de bron; controleer deze per model en configuratie.
De loopbesturing past zich zelfstandig aan en maakt bewegen op verschillende ondergronden en in uiteenlopende situaties eenvoudiger, met behoud van het evenwicht.
Dankzij lokale balans- en veiligheidsmechanismen beschermt de robot tegen omvallen en plotselinge valpartijen, wat de continuïteit van taken vergroot.
Motoren met dubbele encoders zijn ontworpen om direct na het inschakelen te werken; langdurige kalibratie op locatie is niet nodig.
D1 Edu is geschikt voor integratie van diverse LiDAR-, dieptecamera-, RTK- en mobiele communicatiemodules via interfaces zoals Ethernet, USB, voeding, SBUS en UART.
Dankzij het URDF-model en compatibele simulatieomgevingen kunnen softwareontwikkeling en algoritmetests vóór gebruik van de echte hardware in simulatie worden uitgevoerd.
De standaardbewegingen van de robot zijn onder meer rechtop staan, liggen, dempen en horizontaal draaien. Speciale bewegingen zijn onder meer springen, op twee poten staan en demonstratiebewegingen zoals een salto.
De behuizing, ontworpen met een aluminiumlegering en technische kunststoffen, biedt mechanische stevigheid en is gemakkelijk te vervoeren onder omstandigheden op locatie.
PRODUCTGEGEVENS MET BRONVERMELDING
De waarden zijn overgenomen van de oorspronkelijke productpagina. Controleer vóór bestelling de actuele documentatie van de fabrikant voor de inhoud van het pakket en de software en accessoires.
| Kenmerk | Waarde |
|---|---|
| Afmetingen (staand) | Circa 635 × 360 × 420 mm (L × B × H) |
| Afmetingen (gehurkt) | Circa 675 × 435 × 145 mm (liggend) |
| Gewicht | 15,5 kg (inclusief accu) |
| Draagvermogen | 5 kg nuttige last |
| Maximumsnelheid | 3,5 m/s |
| Klimhoek | 40° |
| Obstakels en drempels | 16 cm (continu trappen beklimmen) |
| Sprong | 35 cm springhoogte (vanaf de grond) |
| Gewrichtskoppel — bronveld | 48 Nm (maximaal gewrichtskoppel) |
| Bewegingsbereik van de gewrichten — bronveld | Romp -28°~28°, dij -170°~66°, onderbeen 35°~156° |
| Batterijcapaciteit | 4600 mAh |
| Batterij | Nominaal 4,6 Ah, 43,2 V; opladen duurt ongeveer 1 uur (van %10 tot %90); snel verwisselbare accu, laadstation standaard |
| Batterijspanning | 43,2 V |
| Gebruiksduur | 1-2 uur |
| Actieradius | 6 km ± 1 km |
| Oplaadtijd | Ongeveer 1 uur (opladen van %10 tot 90) |
| Oplader | Adapter standaard, laadstation standaard |
| Bedrijfsvermogen | Maximaal uitgangsvermogen 3500 W |
| Bewegingsvormen | Vierpotig; loopbesturing op basis van reinforcement learning, zelfbalancering, val- en interferentiebescherming |
| Vrijheidsgraden | 12 (3 per poot) |
| Koppeldichtheid | Maximaal gewrichtskoppel 48 Nm; maximaal uitgangsvermogen 3500 W, romp van 15,5 kg |
| Materiaal | Behuizing van aluminiumlegering en hoogwaardig technisch kunststof; 12 precisiegewrichtsmotoren van aluminiumlegering; 15,5 kg |
| Opmerking van de fabrikant | Adapter en laadstation standaard; de afstandsbediening is van het type joystick. De oplaadtijd is gemeten bij een omgevingstemperatuur van 25 graden, het bereik bij een snelheid van 1 m/s zonder belasting. De maximale hellingshoek voor klimmen wordt in de tabel op de productpagina vermeld als 40 graden en in de officiële winkel (store.agibot.com) als 30 graden voor D1 Pro en D1 Edu. |
| Actuator | Aandrijfunit met hoge vermogensdichtheid; 12 precisiegewrichtsmotoren van aluminiumlegering |
| Gewrichtskoppel — bronveld (2) | 48 Nm piekkoppel; getest op miljoenen impulscycli; geen kalibratie nodig dankzij besturing met dubbele encoders |
| Bewegingsbereik van de gewrichten — bronveld (2) | Romp van -28° tot 28°, dij van -170° tot 66°, onderbeen van 35° tot 156° |
| Materiaal van de behuizing | Aluminiumlegering en hoogwaardig technisch kunststof; 15,5 kg (inclusief accu) |
| Sensoren | IMU (standaard); 1920 × 1080-camera met hoge resolutie en groothoeklens, DFOV 122°, HFOV 111°, VFOV 70° |
| Interfaces | D1 Edu: Ethernet, USB, voedingspoort, SBUS, UART; D1 Pro: geen uitbreidingsinterface |
| Connectiviteit | Wi-Fi 5.0 / Bluetooth 5.0; te bedienen met de handafstandsbediening en mobiele app |
| Draadloos | Wi-Fi 5.0 (2,4 GHz, zendvermogen 21 dBm), Bluetooth 5.0 |
| Gewrichtsencoder | Besturing met dubbele encoders, geen nulkalibratie vereist |
| Processor | Hoogwaardige CPU met 8 cores |
| Softwarefuncties | Realtime beeldoverdracht; standaardbewegingen: staan, liggen, dempingsmodus, kantel- en hoogteverstelling, horizontaal draaien; speciale bewegingen: voorwaarts en omhoog springen, op twee poten staan, een achterwaartse salto maken, zwaaien; SDK op D1 Edu, standaardinterfaces, URDF-model en Isaac Sim- en MuJoCo-simulatie |
| Uitbreidingsmodule | D1 Edu: Ethernet ×1, USB ×2, voedingspoort ×2, SBUS ×1, UART ×1. D1 Pro: geen uitbreidingspoorten |
| Bedrijfstemperatuur | tussen 0 °C en 40 °C |
BEKIJK HET PRODUCT IN ACTIE
De presentatievideo waarnaar de oorspronkelijke productpagina linkt, wordt geopend met de afspeelknop.
BRONNEN VOOR PRODUCTINFORMATIE
Deze catalogus is bedoeld om productinformatie te verkennen. Robotik Çözümler doet geen toezeggingen over voorraad, erkende dealers, prijzen, garantie of voorwaarden voor aftersalesdiensten.
VEELGESTELDE VRAGEN
De hardwarecomponenten en bewegingsmogelijkheden zijn hetzelfde; het belangrijkste verschil zit in de toegang tot software en de uitbreidingsinterfaces. D1 Pro is bedoeld voor bediening via controller en app, terwijl D1 Edu met zijn SDK en meerdere interfaces ruimte biedt voor sensor-/module-integratie en simulatie.
De standaardbewegingen zijn staan, liggen, dempen, de kantel- en hoogteverstelling en horizontaal draaien. Speciale bewegingen, zoals voorwaarts en omhoog springen, op twee poten staan, een achterwaartse salto maken en zwaaien, kunnen via de controller of app worden geactiveerd.
De batterijconfiguratie kan variëren; de opgegeven gebruiksduur en actieradius zijn gebaseerd op laboratoriumtests en hangen af van de gebruiksomstandigheden. Standaardaccessoires voor opladen en het vervangen van de batterij worden meegeleverd.
De balansregeling, valbeveiliging en het mechanische ontwerp van het apparaat zijn ontworpen om de betrouwbaarheid in het veld te vergroten; de prestaties in het veld zijn echter afhankelijk van de omgevingsomstandigheden en de manier van gebruik.
BINNEN DEZELFDE CATEGORIE
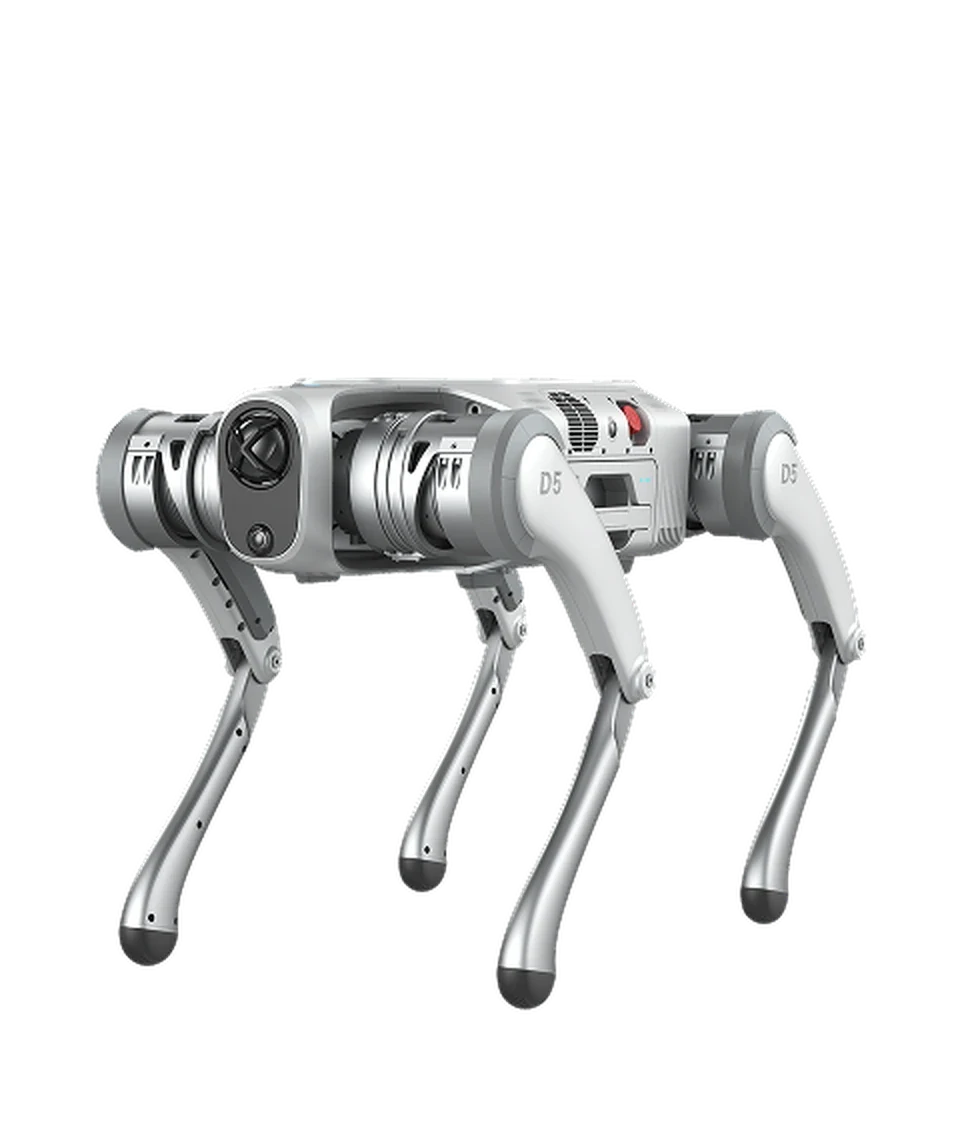 Viervoetige robots
PUDU
Industriële autonome viervoetige robot voor veeleisende terreinen
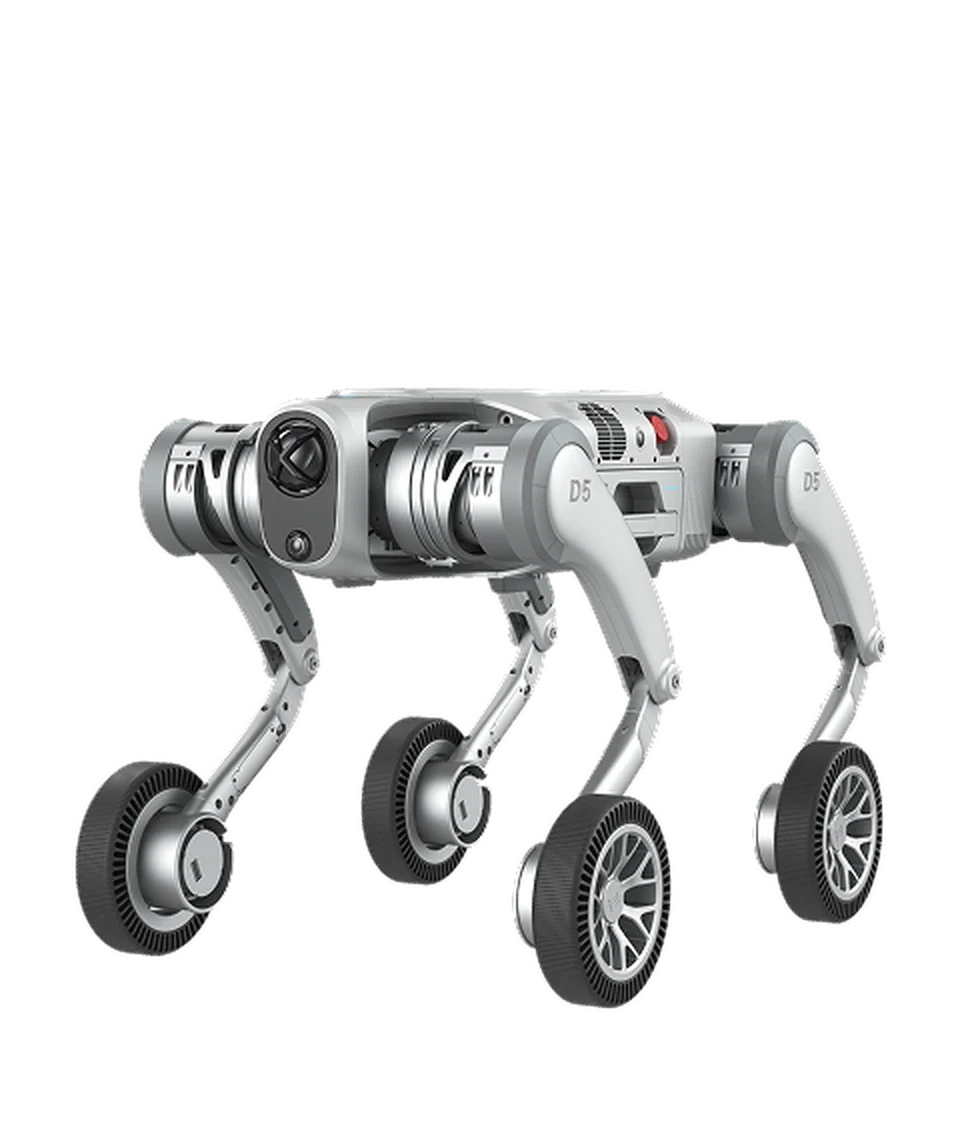 Viervoetige robots
PUDU
Autonome viervoetige robot van industriële kwaliteit
 Viervoetige robots
Unitree
Compact formaat, industriële capaciteiten
VOLGENDE STAP
Begin met het vaststellen van uw werkomgeving, taak en integratievereisten.