




Tweearmige manipulatie
De configuratie maakt gelijktijdig of afzonderlijk gebruik van beide armen mogelijk en kan dankzij een draagvermogen van 5 kg met één arm en 10 kg met beide armen uiteenlopende transport- en plaatsingstaken uitvoeren.
SERVICEROBOTS · GALBOT
Robot voor algemene dienstverlening en toegang tot rekken, met twee armen en een verrijdbare basis.
De Galbot G1 is een tweearmige servicerobot op een verrijdbare basis. Hij is ontworpen voor taken als het bereiken van schappen, het vastpakken van voorwerpen, bezorgen en interactie.
SELECTIE OP BASIS VAN DE TAAK
De Galbot G1 is een veelzijdige tweearmige servicerobot op een verrijdbare basis. Dankzij de beweegbare basis en de hefslag van de benen kan de romp tot schaphoogte worden gebracht; de configuratie met twee armen maakt manipulatie met één arm of gelijktijdig met beide armen mogelijk. Dankzij meerdere sensoren en een krachtige rekeneenheid integreert hij visuele waarneming, tactiele feedback en navigatietaken. Dankzij de modulaire opties voor eindeffectoren ondersteunt hij verschillende grijpsstrategieën, terwijl de interactiehardware de communicatie tussen mens en robot vergemakkelijkt. De gebruikslimieten en beschermingsklasse zijn afgestemd op toepassingen binnenshuis.
PRODUCTSPECIFIEK
Kenmerken samengesteld op basis van productinformatie uit de bron; controleer deze per model en configuratie.
De configuratie maakt gelijktijdig of afzonderlijk gebruik van beide armen mogelijk en kan dankzij een draagvermogen van 5 kg met één arm en 10 kg met beide armen uiteenlopende transport- en plaatsingstaken uitvoeren.
Met een hefslag van de benen van 650 mm kan de romp vanaf de vloer tot boven schaphoogte worden gebracht, zodat schappen op verschillende hoogtes bereikbaar zijn.
Een armlengte van 710 mm, gemeten van het schoudermiddelpunt tot het polsmiddelpunt, en een werkbereik dat ten opzichte van het polsmiddelpunt verticaal 0–2100 mm en horizontaal 1900 mm beslaat, biedt flexibiliteit op schap- en werkbankhoogte.
Meerdere waarnemingsbronnen zijn geïntegreerd, waaronder vooral een stereocamera, RGB-camera's in de romp, dieptecamera's in de polsen en 3D LiDAR in de basis, voor een verbeterde waarneming van de omgeving en objecten.
De keuze uit eindeffectoren, waaronder een behendige hand, een vacuümkop of een grijper, biedt een geschikte grijpmethode op basis van het type verpakking en de benodigde grip.
Het touchscreen van 5,5 inch met een resolutie van 1920×1080, de microfoonarray en luidsprekers maken rechtstreekse interactie met de gebruiker en gesproken feedback mogelijk.
De basis van 600×600 mm en de omnidirectionele configuratie met vier wielen zorgen voor wendbare beweging binnenshuis met een compacte voetafdruk.
De beschermingsklasse IP54 biedt beperkte bescherming tegen stof en waterspatten. Het temperatuurbereik voor gebruik van 0–40 °C en de omstandigheden voor relatieve luchtvochtigheid maken de robot geschikt voor toepassingen binnenshuis.
PRODUCTGEGEVENS MET BRONVERMELDING
De waarden zijn overgenomen van de oorspronkelijke productpagina. Controleer vóór bestelling de actuele documentatie van de fabrikant voor de inhoud van het pakket en de software en accessoires.
| Kenmerk | Waarde |
|---|---|
| Afmetingen (staand) | Maximale hoogte 1730 mm; armlengte 710 mm (van het middelpunt van de schouder tot het middelpunt van de pols); hefslag van het been 650 mm; werkbereik ten opzichte van het polsmiddelpunt: verticaal 0-2100 mm, horizontaal 1900 mm |
| Gewicht | 92.5 kg |
| Armbereik | Armlengte (van het middelpunt van de schouder tot het middelpunt van de pols) 710 mm; werkbereik (polsmiddelpunt): verticaal 0-2100 mm, horizontaal 1900 mm |
| Hefhoogte | 650 mm (hoogteverschil bij het optillen van het been) |
| Draagvermogen van de arm | Eén arm 5 kg, beide armen samen 10 kg (bij het polsmiddelpunt) |
| Maximumsnelheid | 1,5 m/s |
| Navigatie | Navigatiefunctionaliteit van GalbotSDK: mapping, lokalisatie, dynamische obstakelvermijding en autonome navigatie van punt tot punt |
| Batterij | 48 V 30 Ah; opladen met 54,6 V 10 A, 3,5 uur met adapter |
| Batterijspanning | 48 V |
| Gebruiksduur | 8 uur |
| Oplaadtijd | 3,5 uur met adapter |
| Oplader | 54,6 V 10 A |
| Bewegingsvormen | Multidirectionele basis met vier wielen; maximale snelheid 1,5 m/s |
| Vrijheidsgraden | 21 (exclusief basis en eindeffectoren) |
| Vrijheidsgraden van de arm | 7 DoF |
| Bewegingsvrijheid van de taille | 3 DoF |
| Bewegingsvrijheid van de nek | 2 DoF |
| Eindcomponent | Wisselbaar tussen een behendige hand, een vacuümkop en een grijper |
| Koppeldichtheid | Eén arm 5 kg, beide armen 10 kg bij het polsmiddelpunt; zesassige krachtsensoren in de polsen |
| Materiaal | Multidirectionele mobiele basis met vier wielen; basisafmetingen 600 × 600 mm, diameter van de omgeschreven cirkel 625 mm |
| Opmerking van de fabrikant | Vrijheidsgradenverdeling: nek 2, arm 7×2, taille 3, been 2; totaal 21 (exclusief basis en eindeffector). De romp is voorzien van een aan-uitknop en een noodstopknop. |
| Plaatsing van de gewrichten | In totaal 21 vrijheidsgraden, exclusief basis en eindeffectoren: nek 2, per arm 7, taille 3, been 2 |
| Draagvermogen | Eén arm 5 kg, beide armen samen 10 kg bij het polsmiddelpunt |
| Batterijsysteem | 48 V 30 Ah-batterij; 8 uur bedrijfstijd, 3,5 uur oplaadtijd met een adapter van 54,6 V 10 A |
| Constructie en materiaal | Maximale hoogte 1730 mm, gewicht 92,5 kg; multidirectionele basis met vier wielen, 600 × 600 mm |
| Eindcomponenten | Wisselbaar tussen een behendige hand, een vacuümkop en een grijper |
| Veiligheid | IP54-bescherming; aan-uit- en noodstopknoppen; acht ultrasone sensoren in de basis |
| Sensoren | Kop: stereocamera ×1. Romp: RGB-camera ×4, IMU ×1. Polsen: dieptecamera ×2, zesassige krachtsensor ×2. Basis: 3D LiDAR ×1, ultrasone sensor ×8, IMU ×1 |
| Connectiviteit | WiFi 2,4 en 5 GHz; Bluetooth 5.2; USB 3.0 ×2 en HDMI-uitbreidingsinterface |
| Interactie | 5,5-inch touchscreen, resolutie 1920 × 1080; lineaire array met vier microfoons ×2; 5 W-luidspreker ×2 |
| Scherm | 5,5-inch touchscreen, 1920 x 1080 |
| Processor | NVIDIA AGX Orin 64 GB, 275 TOPS |
| Softwarefuncties | Werkt met het fundamentele model voor fysieke intelligentie AstraBrain; de end-effector kan worden verwisseld tussen een behendige hand, een vacuümkop en een grijper; de aan-uitknop en noodstopknop bevinden zich op de behuizing. |
| Beschermingsklasse | IP54 |
| Bedrijfstemperatuur | 0-40 °C; 0-90% relatieve luchtvochtigheid, niet-condenserend |
BEKIJK HET PRODUCT IN ACTIE
De presentatievideo waarnaar de oorspronkelijke productpagina linkt, wordt geopend met de afspeelknop.
BRONNEN VOOR PRODUCTINFORMATIE
Deze catalogus is bedoeld om productinformatie te verkennen. Robotik Çözümler doet geen toezeggingen over voorraad, erkende dealers, prijzen, garantie of voorwaarden voor aftersalesdiensten.
VEELGESTELDE VRAGEN
De maximale hoogte van G1 is 1730 mm en het gewicht is 92,5 kg. Het heeft in totaal 21 vrijheidsgraden (nek 2, 7 per arm, taille 3, benen 2); de armlengte van het schouder- tot het polscentrum bedraagt 710 mm, met een werkbereik ten opzichte van het polscentrum van 0–2100 mm verticaal en 1900 mm horizontaal.
Er zijn een behendige hand, een vacuümkop en een grijper beschikbaar. Vacuüm wordt doorgaans gebruikt voor regelmatige kartonnen verpakkingen, een grijper voor flexibele of afwijkend gevormde verpakkingen en een behendige hand voor taken die nauwkeurige of fijne manipulatie vereisen.
Het apparaat is geschikt voor toepassingen binnenshuis binnen beschermingsklasse IP54, een bedrijfstemperatuur van 0–40 °C en een relatieve luchtvochtigheid van %0–90, zonder condensvorming. Processen waarbij wassen vereist is, koelruimtes of gebruik buitenshuis kunnen buiten dit toepassingsgebied vallen.
G1 verzamelt omgevings- en contactgegevens met een configuratie met meerdere camera's, dieptecamera's bij de polsen, 3D LiDAR en krachtsensoren; dankzij de krachtige rekeneenheid kunnen deze gegevens in realtime worden verwerkt.
De gemiddelde gebruiksduur en oplaadtijd met de aangegeven batterijconfiguratie van de robot zijn referentiewaarden; deze tijden kunnen variëren afhankelijk van de daadwerkelijke gebruiksomstandigheden.
BINNEN DEZELFDE CATEGORIE
 Servicerobots
PUDU
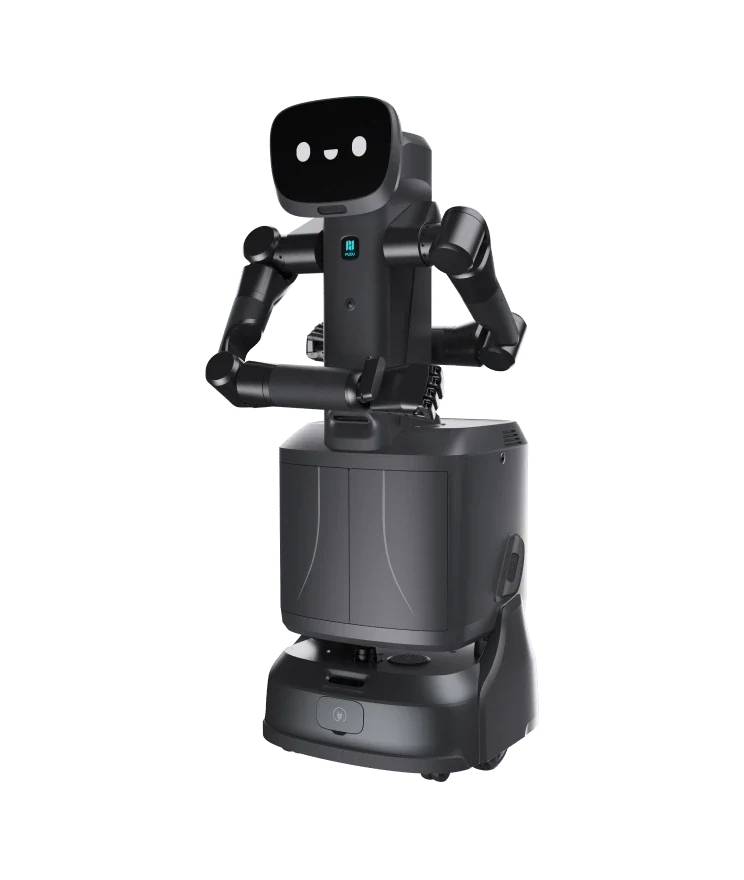
Een semi-humanoïde servicerobot die bezorging en nauwkeurige manipulatie combineert
 Servicerobots
X-Humanoid
Mensachtige servicemobiel met twee armen, multimodale waarneming en afstandsbediening.
 Servicerobots
UBTECH
Volwaardige mensachtige robot op wielen; manipulatie met twee armen en manoeuvreren in krappe ruimtes.
VOLGENDE STAP
Begin met het vaststellen van uw werkomgeving, taak en integratievereisten.