




Высокая грузоподъёмность благодаря двум рукам
Обе руки вместе переносят груз общим весом до 60 кг; руки имеют несколько степеней свободы и обеспечивают точное позиционирование.
ПРОМЫШЛЕННЫЕ И ЛОГИСТИЧЕСКИЕ РОБОТЫ · SENAD
Колёсный гуманоидный робот с двумя манипуляторами для работы с тяжёлыми грузами в промышленной логистике.
Senad iLoabot-X — это двурукий колёсный гуманоидный робот для перемещения грузов на последних 20 метрах. Обе руки вместе обеспечивают грузоподъёмность 60 кг, позиционирование с точностью ±1 мм и быструю смену концевых инструментов.
ВЫБОР ПО ЗАДАЧЕ
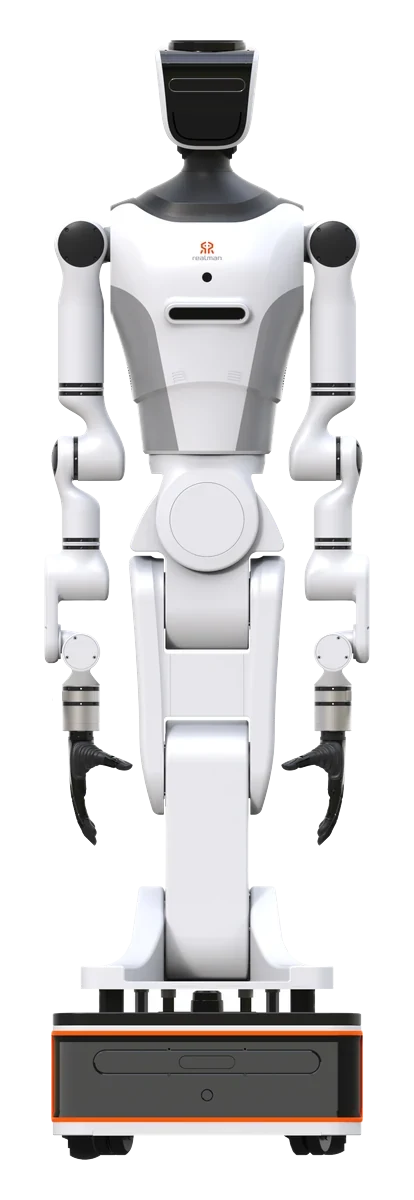
iLoabot-X — это двурукий колёсный гуманоидный робот, разработанный Senad для применения в промышленной логистике. Благодаря габаритам корпуса и манёвренности, рассчитанным на работу со стеллажами и верстаками человеческого масштаба, робот работает без необходимости менять стационарную инфраструктуру. Многосуставные руки обеспечивают совместную грузоподъёмность 60 кг и точность ±1 мм; зрение 3B, LiDAR и многорежимное управление усилием обеспечивают динамическое уклонение от препятствий, отслеживание целей и точное позиционирование с помощью обратной кинематики. Сквозная горизонтальная модель VLA на основе обучения позволяет повышать производительность при повторении задач. Варианты аккумуляторов и способы быстрой/летней зарядки предусмотрены для бесперебойной работы на объекте. Интерфейс визуального программирования позволяет быстро вводить робота в эксплуатацию на объекте и обеспечивает гибкое применение для различных логистических задач.
ОСОБЕННОСТИ ПРОДУКТА
Характеристики собраны из доступных сведений о продукте; их следует уточнять с учетом модели и конфигурации.
Обе руки вместе переносят груз общим весом до 60 кг; руки имеют несколько степеней свободы и обеспечивают точное позиционирование.
Благодаря сочетанию обратной кинематики и мультимодального восприятия манипуляторы обеспечивают точное позиционирование и повторяемый захват.
Захваты и вакуумные присоски можно быстро менять; переход между концевыми элементами для разных типов упаковки легко выполнять в условиях эксплуатации.
3B-зрение, LiDAR и управление усилием в сочетании обеспечивают динамический объезд препятствий, отслеживание целей и правильный захват груза.
Габариты корпуса совместимы со стеллажами и проходами, рассчитанными на людей; робот работает в узких проходах с поворотом на 360° и классифицированными режимами движения.
Робот распознаёт различные типы грузов, например стандартные коробки, бочки, мешки и сетчатые тележки, и автоматически выбирает подходящий способ захвата.
Благодаря визуальному интерфейсу программирования стандартный ввод в эксплуатацию занимает мало времени; сроки позиционирования на месте и полного ввода в эксплуатацию сведены к минимуму.
Различные способы зарядки, а также варианты горячей замены и автоматической смены аккумулятора подходят для длительных смен.
ДАННЫЕ О ПРОДУКТЕ С УКАЗАНИЕМ ИСТОЧНИКОВ
Значения перенесены со страницы продукта. Перед заказом уточните у производителя по актуальной документации комплектацию, программное обеспечение и перечень аксессуаров.
| Характеристика | Параметр |
|---|---|
| Габариты (в положении стоя) | 1900 мм в длину × 800 мм в ширину × 852 мм в глубину (верхняя часть корпуса) / 700 мм (шасси) |
| Вес | 300 кг |
| Грузоподъёмность манипулятора | 60 кг (две руки, стандартная максимальная грузоподъёмность) |
| Производительность | Размер груза: минимум 30 мм, максимум 1500 × 1000 × 1000 мм; коробки, мешки и мягкие пакеты — исполнение подбирается с учётом груза; точность позиционирования ±1 мм |
| Максимальная скорость | 0-7,2 км/ч |
| Аккумулятор | Аккумулятор постоянного тока 48 В; проводная и беспроводная зарядка; аккумулятор с возможностью горячей замены, замена без остановки и автоматическая смена аккумулятора |
| Время работы | 8-12 часов |
| Способ передвижения | Колёсное дифференциальное или омни-колёсное шасси; поворот на 360°; режимы следования, дистанционного управления и автономной навигации |
| Степени свободы | Две многозвенные руки собственной разработки |
| Конечный элемент | Быстросменные захваты и вакуумные присоски; отдельные концевые элементы для стандартных коробок, крупных бочек и мешков |
| Датчики | Датчики 3B-зрения, LiDAR и мультимодального управления усилием; динамический объезд препятствий, отслеживание целей, корректировка маршрута и положения по данным о среде в реальном времени |
| Интерфейсы | Визуальный интерфейс программирования; начало работы в течение 1 часа благодаря стандартному процессу ввода в эксплуатацию; начальное позиционирование — 5 минут, полный ввод в эксплуатацию — 30 минут; часто используемые задачи запускаются одной кнопкой |
| Процессор | Сквозная вертикальная большая модель VLA; автономное обучение, при котором навыки и производительность улучшаются по мере повторения задач; точное позиционирование цели с помощью обратной кинематики |
| Возможности программного обеспечения | Распознавание размеров стандартных коробок, захват и перемещение; перевозка широких и длинных грузов размером до 1500 × 1000 × 1000 мм в узких проходах и при смешанном движении; самостоятельная настройка захвата нестандартных грузов, например бочек и мешков; перевозка сетчатых тележек; бесперебойная работа благодаря автономной навигации и автоматической зарядке; распознавание отклонений, таких как нестандартные размеры коробок и повреждённые коробки |
| Рабочая температура | От -10 до 55 °C |
ИСТОЧНИКИ ИНФОРМАЦИИ О ПРОДУКТЕ
Этот каталог предназначен для ознакомления с информацией о продукте. Robotik Çözümler не гарантирует наличие товара, статус авторизованного дилера, цены, гарантию или условия послепродажного обслуживания.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Двуручный колёсный гуманоидный логистический робот, предназначенный для перемещений на последнем 20 метре; обе руки вместе обеспечивают перевозку 60 кг, позиционирование с точностью ±1 мм и быструю смену концевых элементов.
Обе руки вместе рассчитаны на общую грузоподъёмность 60 кг. Допустимые размеры грузов соответствуют диапазонам, указанным в исходных данных; робот распознаёт различные типы грузов, например стандартные коробки, бочки, мешки и сетчатые тележки, и выбирает подходящий захват.
Стандартный ввод в эксплуатацию с помощью визуального интерфейса программирования занимает мало времени; первоначальное позиционирование на месте и полный ввод в эксплуатацию выполняются быстро в соответствии с планируемым рабочим процессом.
Системы аккумуляторов и зарядки предусматривают несколько вариантов; быстрая замена аккумулятора, его автоматическая замена, а также проводная и беспроводная зарядка организованы так, чтобы сократить перерывы в работе.
В ТОЙ ЖЕ КАТЕГОРИИ
 Промышленные и логистические роботы
AgiBot
Колёсный промышленный робот для совместной работы с двуруким манипулятором.
 Промышленные и логистические роботы
RealMan
Гуманоидный робот-манипулятор на съёмном колёсном основании, 21 степеней свободы.
 Промышленные и логистические роботы
RealMan
Полноразмерный колёсный двурукий гуманоидный робот с подъёмной колонной.
СЛЕДУЮЩИЙ ШАГ
Начните с определения рабочей зоны, задачи и требований к интеграции.