




UNITREE · Ловкие роботизированные кисти
Unitree Dex3-1
Трёхпалая кисть с гибридным управлением силой и положением
Умелая кисть с гибридным управлением по усилию и положению. Предназначена для точного захвата и манипулирования предметами.
Сбор данных: высокая чувствительность и точность
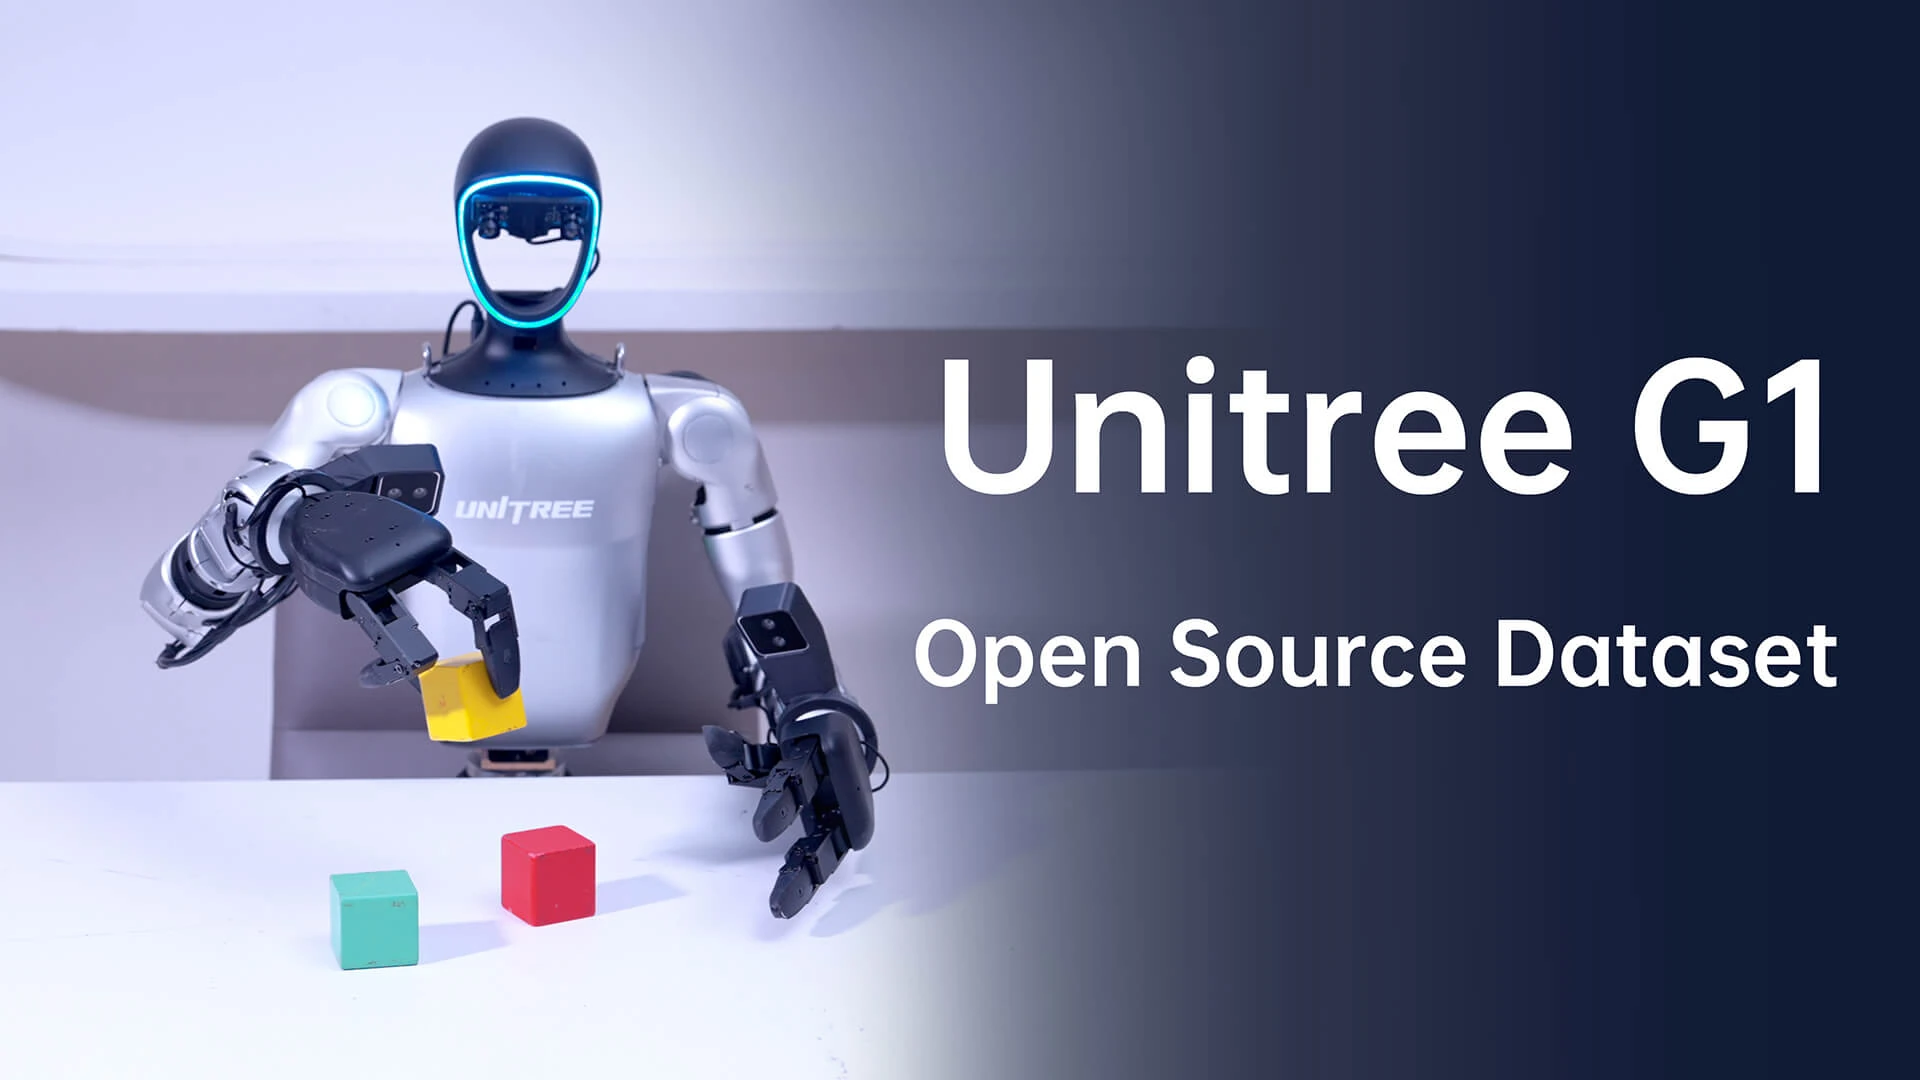
Трёхпалая кисть Dex3-1 с 7 степенями свободы; включает 6 микробесщёточных суставов с прямым приводом и управлением по усилию и 1 микробесщёточных суставов с редукторным приводом и управлением по усилию. В одной кисти установлено 33 тактильных датчиков. В сочетании с гуманоидным роботом G1 она может выполнять различные сложные движения.
Параметры изделия
Опубликованные производителем данные о корпусе, сенсорике, программном обеспечении и микробесщёточных суставах с управлением по усилию.
| Масса корпуса | 710 г |
|---|---|
| Размеры корпуса | 175 × 88 × 77 мм |
| Степени свободы | 7 |
| Механизм передачи | 6 прямых + 1 редукторных приводов |
| Углы суставов | Большой палец: −60°–60°, −35°–60°, 0°–100°; указательный: 0°–90°, 0°–100°; средний: 0°–90°, 0°–100° |
| Точность повторного позиционирования кончика пальца | ±2 мм |
| Рабочее напряжение | 12–58 В |
| Ток в состоянии покоя | 0,2 А при 58 В |
| Максимальный ток | 10 А |
| Интерфейс связи | USB 2.0 |
| Рабочая температура | −20 °C–60 °C |
| Условие нагрузки — ладонь направлена вниз | Максимальная масса 500 г; максимальная мощность 400 Вт @ 3 с |
| Условие нагрузки — ладонь направлена влево | Максимальная масса 500 г; максимальная мощность 400 Вт @ 3 с |
| Датчики давления | 9 датчиков; всего 33 датчика давления |
| Разрешение матрицы | 2×2 (ладонь); 2×2 (подушечка пальца); 3×1 (кончик пальца) |
| Диапазон измерения | 10 g–2500 g |
| Максимальная прочность (без повреждений) | 20 кг |
| Скорость связи | 1000 Гц |
| Количество байтов в полном пакете | 1234 / 1270 байт |
| Обратная связь от датчиков | Режим, положение, скорость, крутящий момент и температура сустава; напряжение/ток; значение и температура датчика давления; данные IMU |
| Обратная связь по управлению | Режим, положение, скорость, крутящий момент, коэффициент жёсткости и коэффициент демпфирования сустава |
| Модели миниатюрных бесщёточных суставов с управлением по усилию | F-1515-108 и F-1515-214 |
| Вес сустава | 45 g |
| Размеры сустава | 34,8 × 23,1 × 23,3 mm |
| Передаточное отношение | 1:108 / 1:214 |
| Теоретический максимальный крутящий момент | 0,76 / 1,498 Nm |
| Фактический максимальный крутящий момент | В прямом направлении: 0,49 / 0,86 Nm; в обратном направлении: 1,37 / 3,1 Nm |
| Максимальная скорость вращения | 23 / 11 rad/s |
| Максимальный линейный ток | 4,76 A |
| Частота управления связью | 1000 Гц |
| Способ связи | Высокоскоростной Unibus |
| Энкодер | Абсолютный энкодер ротора |
| Рабочая температура сустава | −20 °C–60 °C |
| Степень защиты IP | Не указано ( / ) |
| Рабочее напряжение сустава | 12–24 V |
| Обратная связь от датчиков двигателя | Крутящий момент, угол, угловая скорость, температура |
| Команда управления двигателем | Крутящий момент, угол, угловая скорость, жёсткость, демпфирование |
[1] Размер указан для ловкой руки в расправленном состоянии. Данные о нагрузке следует рассматривать вместе с пояснением производителя о давлении, создаваемом вертикально давящим вниз цилиндром диаметром 1 cm; оно может меняться в зависимости от сценария использования. В реальных условиях это также необходимо проверить.
Руководство пользователя
Ссылка, рекомендованная производителем для руководства пользователя Dex3-1.
Примечание по безопасности и эксплуатации
Этот продукт — робот гражданского назначения. Следует избегать опасных модификаций и опасного использования, а также соблюдать соответствующие местные законы и правила.
Следующий шаг для Unitree Dex3-1.
Давайте вместе оценим выбор модели и ваши прикладные задачи.