




UNITREE · Behendige robotische handen
Unitree Dex3-1
Drievingerige hand met hybride kracht- en positieregeling
Behendige hand met hybride kracht- en positieregeling. Ontworpen om voorwerpen nauwkeurig vast te pakken en te manipuleren.
Gegevensverzameling: responsief en nauwkeurig
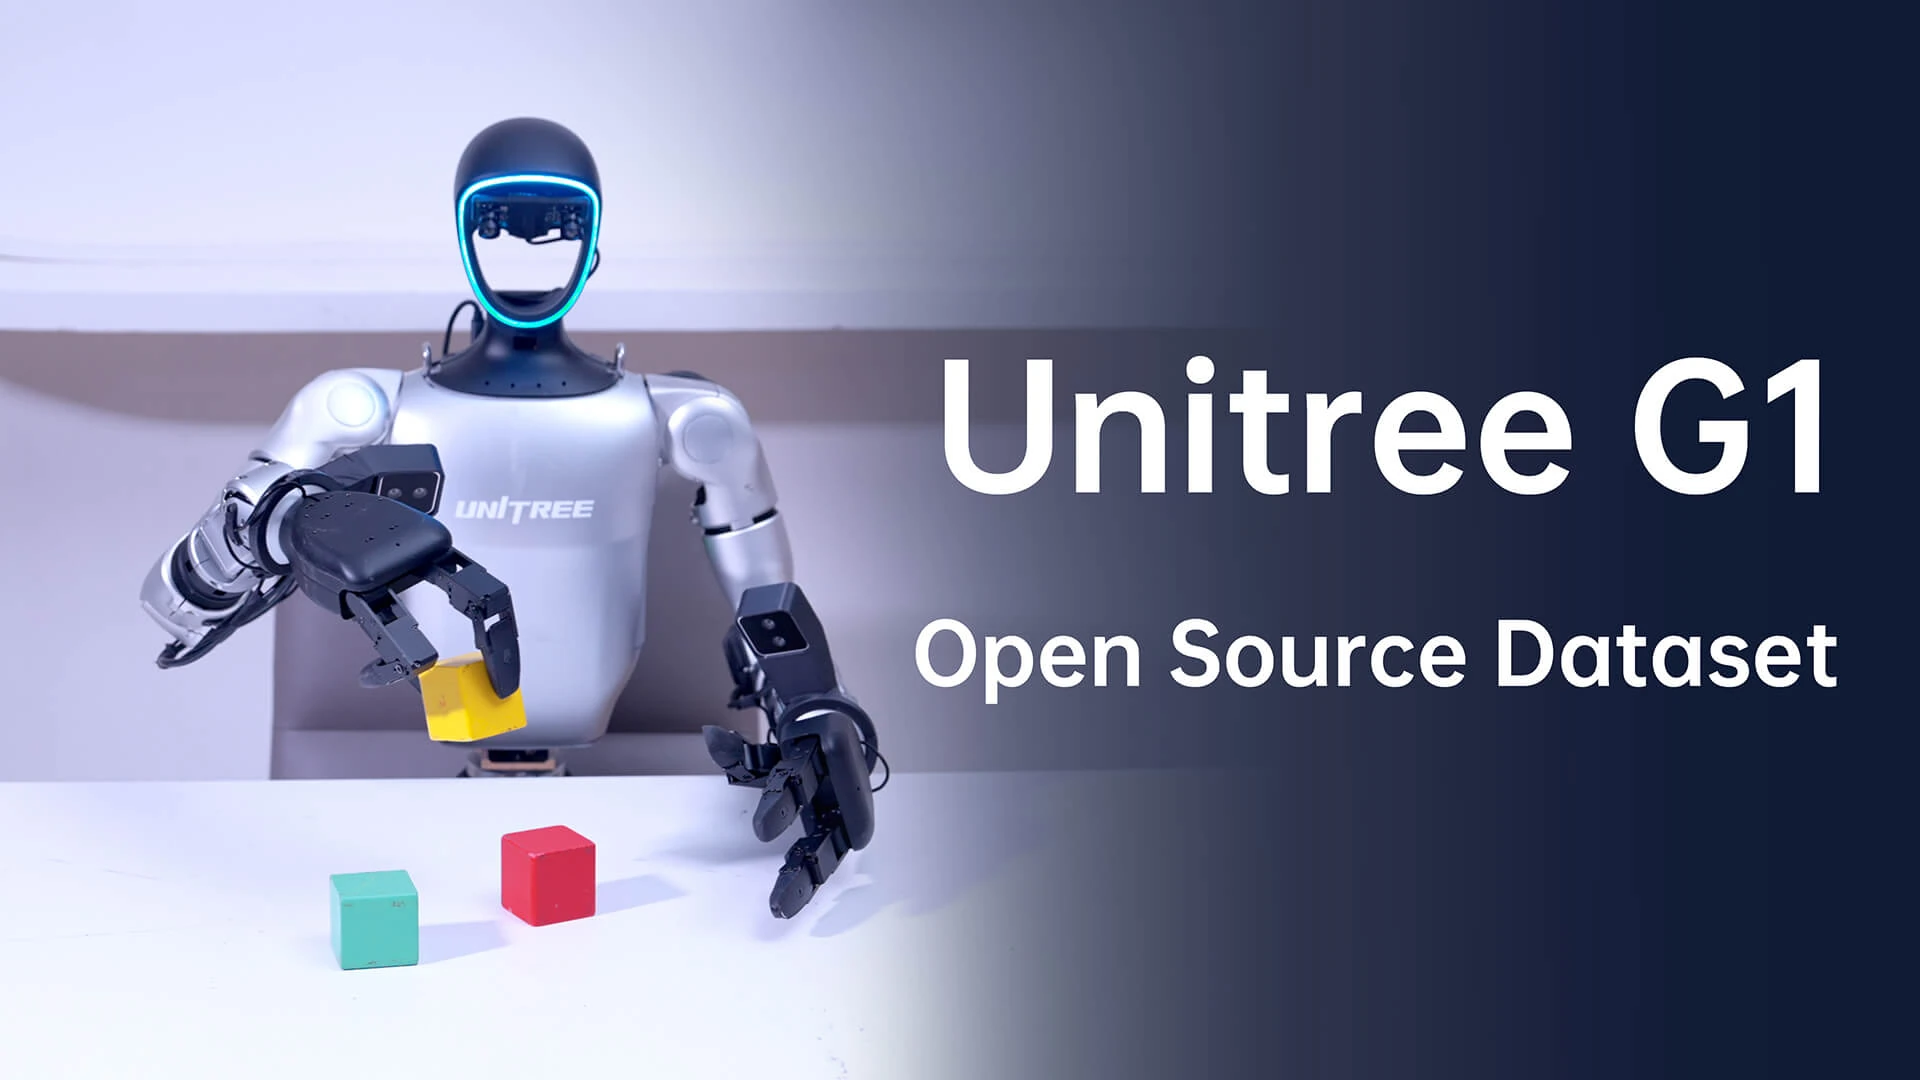
Een drievingerige Dex3-1 met 7 vrijheidsgraden; bevat 6 microborstelloze, krachtgeregelde direct aangedreven gewrichten en 1 microborstelloos, krachtgeregeld tandwielaangedreven gewricht. Eén hand bevat 33 tactiele sensoren. Kan samen met de G1 humanoïde robot worden gebruikt om diverse complexe bewegingen uit te voeren.
Productparameters
Door de fabrikant gepubliceerde gegevens over de constructie, sensoren, software en microborstelloze, krachtgeregelde gewrichten.
| Gewicht van de hand | 710 g |
|---|---|
| Afmetingen van de hand | 175 × 88 × 77 mm |
| Vrijheidsgraden | 7 |
| Overbrengingsmechanisme | 6 directe aandrijving + 1 tandwielaandrijving |
| Gewrichtshoeken | Duim: −60°–60°, −35°–60°, 0°–100°; wijsvinger: 0°–90°, 0°–100°; middelvinger: 0°–90°, 0°–100° |
| Herhaalnauwkeurigheid van de vingerpuntpositionering | ±2 mm |
| Bedrijfsspanning | 12–58 V |
| Ruststroom | 0,2 A bij 58 V |
| Maximale stroom | 10 A |
| Communicatie-interface | USB 2.0 |
| Bedrijfstemperatuur | −20 °C–60 °C |
| Belastingsconditie — handpalm naar beneden | Maximaal gewicht 500 g; maximaal vermogen 400 W @ 3 s |
| Belastingsconditie — handpalm naar links gericht | Maximaal gewicht 500 g; maximaal vermogen 400 W @ 3 s |
| Druksensoren | 9 sensor; in totaal 33 druksensoren |
| Arrayresolutie | 2×2 (handpalm); 2×2 (vingerkootje); 3×1 (vingertop) |
| Meetbereik | 10 g–2500 g |
| Maximale belasting (zonder schade) | 20 kg |
| Communicatiesnelheid | 1000 Hz |
| Aantal bytes in het volledige pakket | 1234 / 1270 bytes |
| Sensorische feedback | Gewrichtsmodus, positie, snelheid, koppel en temperatuur; spanning/stroom; waarde en temperatuur van de druksensor; IMU-gegevens |
| Regelfeedback | Gewrichtsmodus, positie, snelheid, koppel, stijfheidscoëfficiënt en dempingscoëfficiënt |
| Mini borstelloze krachtgeregelde gewrichtsmodellen | F-1515-108 en F-1515-214 |
| Gewicht van het gewricht | 45 g |
| Afmetingen van het gewricht | 34,8 × 23,1 × 23,3 mm |
| Overbrengingsverhouding | 1:108 / 1:214 |
| Ideaal maximumkoppel | 0,76 / 1,498 Nm |
| Werkelijk maximumkoppel | In dezelfde richting: 0,49 / 0,86 Nm; in omgekeerde richting: 1,37 / 3,1 Nm |
| Maximale rotatiesnelheid | 23 / 11 rad/s |
| Maximale lijnstroom | 4,76 A |
| Communicatiebesturingsfrequentie | 1000 Hz |
| Communicatiemethode | High Speed Unibus |
| Encoder | Absolute rotorencoder |
| Bedrijfstemperatuur van het gewricht | −20 °C–60 °C |
| IP-classificatie | Niet gespecificeerd ( / ) |
| Bedrijfsspanning van het gewricht | 12–24 V |
| Motorfeedback | Koppel, hoek, hoeksnelheid, temperatuur |
| Motorbesturingsopdracht | Koppel, hoek, hoeksnelheid, stijfheid, demping |
[1] De afmetingen zijn die van de behendige hand in uitgestrekte toestand. De belastingsgegevens moeten worden geïnterpreteerd samen met de verklaring van de fabrikant over de druk die wordt uitgeoefend door een verticaal naar beneden drukkende cilinder met een diameter van 1 cm; deze kan variëren afhankelijk van het gebruiksscenario. Dit moet in de praktijk afzonderlijk worden gecontroleerd.
Gebruikershandleiding
Door de fabrikant aanbevolen link naar de gebruikershandleiding van Dex3-1.
Veiligheids- en gebruiksaanwijzing
Dit product is een robot voor civiel gebruik. Vermijd gevaarlijke aanpassingen en gevaarlijk gebruik en houd u aan de toepasselijke lokale wet- en regelgeving.
De volgende stap voor Unitree Dex3-1.
Laten we samen de modelkeuze en uw toepassingsbehoeften bespreken.