




RM65-B-V-arm
De RM65-B-V arm met 6 assen biedt nauwkeurige manipulatie met één arm; hij biedt een geschikte oplossing voor toepassingen met lichte lasten en is compatibel met het platform uit de RM65 serie.
INDUSTRIËLE & LOGISTIEKE ROBOTS · REALMAN
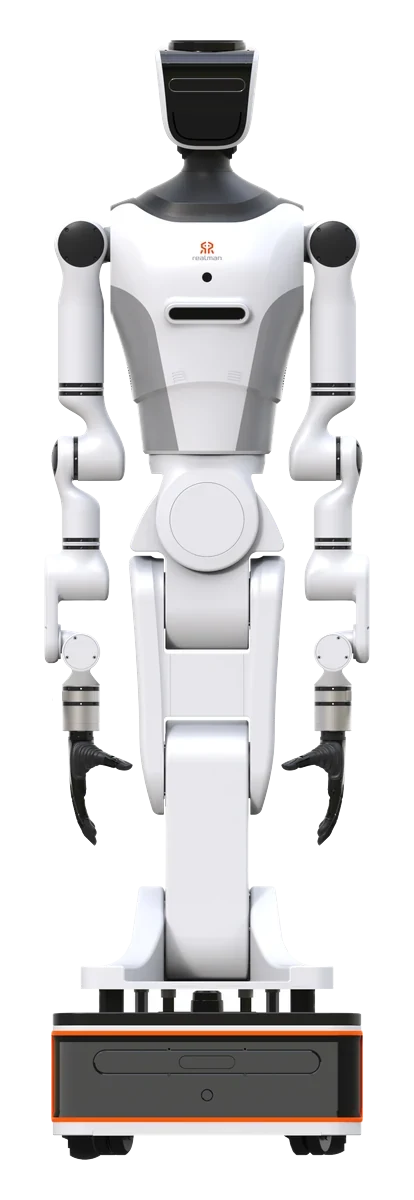
Mobiele manipulator met één arm, verticale hefbeweging en een 6-assige RM65-arm.
RealMan Single-Arm Lift is een mobiele manipulator met één arm, met een hefkolom van 900 mm en een RM65-B-V-assige 6-arm op een autonome ronde basis. Het compacte ontwerp is bedoeld voor werkzaamheden in smalle gangen en alle componenten worden binnen één taakplan gecoördineerd.
SELECTIE OP BASIS VAN DE TAAK
Single-Arm Lift is een mobiele manipulator met één arm en verticale heffing, ontwikkeld door RealMan Robotics. Het combineert een autonome basis met een diameter van 505 mm, een hefkolom met een effectieve slag van 900 mm en een RM65-B-V arm met 6 assen op één platform. Het systeem beheert de navigatie van de basis, de hefbeweging en de armbesturing binnen één taakplan; de herhaalnauwkeurigheid van de RM65 armserie en het verticale bereik van de hefarm maken flexibele taakindelingen mogelijk in productie-, logistieke en serviceomgevingen. Het apparaat is geschikt voor autonome operaties dankzij manoeuvreerbaarheid tussen smalle stellingen, SLAM-gebaseerde positionering en LiDAR-ondersteunde obstakelvermijding. Voor ontwikkeling en integratie worden JSON/Modbus-protocollen, C/C++/C#/Python-SDK's en ROS- en ROS 2 pakketten ondersteund.
PRODUCTSPECIFIEK
Kenmerken samengesteld op basis van productinformatie uit de bron; controleer deze per model en configuratie.
De RM65-B-V arm met 6 assen biedt nauwkeurige manipulatie met één arm; hij biedt een geschikte oplossing voor toepassingen met lichte lasten en is compatibel met het platform uit de RM65 serie.
De hefkolom biedt een effectieve slag van circa 900 mm en maakt flexibele werkzaamheden op meerdere niveaus mogelijk; het verticale bereik is geschikt voor taken op en boven rekken en op vloerniveau.
De basis met een diameter van 505 mm en de kleine draaicirkel maken draaien in smalle gangpaden en draaien op de plaats mogelijk; het compacte formaat is een voordeel voor mobiele toepassingen.
Biedt autonome navigatie met SLAM-gebaseerde routeplanning en LiDAR-ondersteunde obstakeldetectie; integratie op basisniveau zorgt voor nauwkeurige positionering en veilige verplaatsing.
PRODUCTGEGEVENS MET BRONVERMELDING
De waarden zijn overgenomen van de oorspronkelijke productpagina. Controleer vóór bestelling de actuele documentatie van de fabrikant voor de inhoud van het pakket en de software en accessoires.
| Kenmerk | Waarde |
|---|---|
| Afmetingen (staand) | 1605 mm hoog; ronde basis met een diameter van 505 mm |
| Gewicht | Circa 100 kg |
| Hefhoogte | Circa 900 mm hefslag |
| Draagvermogen van de arm | 5 kg (RM65-B-V arm) |
| Maximumsnelheid | 1 m/s |
| Draaicirkel | 252,5 mm |
| Positioneringsnauwkeurigheid | <±5 cm |
| Navigatie | Autonome SLAM |
| Batterij | Laadvoeding 100-240 V AC 50 Hz; bedrijfsspanning 24 V DC |
| Gebruiksduur | 3 uur |
| Oplader | 100-240 V AC 50 Hz laadvoeding |
| Bedrijfsspanning | 24 V DC systeemvoeding |
| Bewegingsvormen | Veelzijdige ronde basis met een diameter van 505 mm; draaicirkel op de plaats van 252,5 mm; autonome SLAM-navigatie, positioneringsnauwkeurigheid beter dan ±5 cm |
| Vrijheidsgraden | 6 DoF-arm + 1 hef-as |
| Vrijheidsgraden van de arm | 6 DoF |
| Materiaal | Hefslag van minimaal 900 mm; RM65-seriearm met 6 assen en humanoïde configuratie (610 mm werkbereik, 7,2 kg, herhaalbaarheid ±0,05 mm) |
| Arm | RM65-B-V: 6 assen, 5 kg draagvermogen, humanoïde configuratie; RM65 serie: 610 mm werkradius, 7,2 kg, ±0,05 mm herhaalnauwkeurigheid |
| Hef | Effectieve hefslag van minimaal 900 mm; hoogteverstelling voor werkzaamheden op meerdere niveaus |
| Basis | Ronde basis met een diameter van 505 mm; draaien op de plaats binnen 252,5 mm; 1 m/s; positioneringsnauwkeurigheid beter dan ±5 cm |
| Vermogen | 100-240 V AC 50 Hz opladen; 24 V DC bedrijfsspanning; 3 uur bedrijfstijd |
| Sensoren | Autonome SLAM-navigatie (de fabrikant publiceert geen overzicht van de sensoren) |
| Interfaces | JSON- en Modbus-protocollen; C-, C++-, C#- en Python-SDK's; ROS- en ROS 2-pakketten; 24 V DC-systeemspanning |
| Connectiviteit | Autonome SLAM-navigatie; positioneringsnauwkeurigheid beter dan ±5 cm |
| Softwarefuncties | Volledige lichaamsbesturing: basis, hefkolom en arm in één taakplan; autonome routeplanning; nauwkeurige manipulatie met één arm |
| Bedrijfstemperatuur | 5-40 °C |
BRONNEN VOOR PRODUCTINFORMATIE
Deze catalogus is bedoeld om productinformatie te verkennen. Robotik Çözümler doet geen toezeggingen over voorraad, erkende dealers, prijzen, garantie of voorwaarden voor aftersalesdiensten.
VEELGESTELDE VRAGEN
Een mobiele manipulator met één arm en verticale hefkolom; ontworpen voor compacte, autonome taken met een autonome basis van 505 mm diameter, een hefkolom van 900 mm en een 6-assige RM65-B-V-arm.
De hefkolom biedt een effectieve slag van circa 900 mm; samen met het werkbereik van de RM65-arm wordt de toegang tot verschillende rek- en oppervlakteniveaus bepaald door de taakplanning.
Ja. De compacte ronde basis is ontworpen om van richting te veranderen en op de plaats te draaien in smalle gangpaden, en maakt tijdens het rijden gebruik van LiDAR-ondersteunde obstakelvermijding.
Het systeem biedt een bedrijfstijd van enkele uren en kan worden opgeladen via een 100–240 V AC-voeding; de bedrijfsspanning bedraagt 24 V DC.
JSON- en Modbus-protocollen, C/C++/C#/Python-SDK's en ROS- en ROS 2-pakketten worden ondersteund voor ontwikkeling en integratie.
BINNEN DEZELFDE CATEGORIE
 Industriële en logistieke robots
AgiBot
Industriële interactieve operationele robot op wielen met twee armen.
 Industriële en logistieke robots
RealMan
Mensachtige manipulatorrobot met afneembare wielbasis en 21 vrijheidsgraden.
 Industriële en logistieke robots
RealMan
Volwaardige mensachtige robot op wielen met twee armen en een hefkolom.
VOLGENDE STAP
Begin met het vaststellen van uw werkomgeving, taak en integratievereisten.