




Рука RM65-B-V
Рука RM65-B-V с 6 осями обеспечивает точные манипуляции одной рукой; она подходит для задач с небольшой нагрузкой и совместима с платформой серии RM65.
ПРОМЫШЛЕННЫЕ И ЛОГИСТИЧЕСКИЕ РОБОТЫ · REALMAN
Мобильный манипулятор с одним манипулятором, вертикальным подъемом и манипулятором RM65 с 6 осями.
RealMan Single-Arm Lift — мобильный манипулятор с одной рукой, установленный на автономной круглой платформе с подъёмной колонной высотой 900 мм и рукой RM65-B-V с 6 осями. Компактный корпус предназначен для работы в узких проходах; все компоненты координируются в рамках единого плана выполнения задачи.
ВЫБОР ПО ЗАДАЧЕ
Single-Arm Lift — мобильный манипулятор с одной рукой и вертикальным подъёмом, разработанный RealMan Robotics. Он объединяет на одной платформе автономное основание диаметром 505 мм, подъёмную колонну с рабочим ходом 900 мм и руку RM65-B-V с 6 осями. Система управляет навигацией основания, подъёмом и движением руки в рамках единого плана выполнения задачи; повторяемость, обеспечиваемая серией рук RM65, и вертикальный вылет подъёмной колонны позволяют гибко организовывать задачи в производственной, логистической и сервисной среде. Устройство подходит для автономной работы, включая маневрирование в узких проходах между стеллажами, позиционирование на основе SLAM и объезд препятствий с помощью LiDAR. Для разработки и интеграции поддерживаются протоколы JSON/Modbus, SDK для C/C++/C#/Python, а также пакеты ROS и ROS 2.
ОСОБЕННОСТИ ПРОДУКТА
Характеристики собраны из доступных сведений о продукте; их следует уточнять с учетом модели и конфигурации.
Рука RM65-B-V с 6 осями обеспечивает точные манипуляции одной рукой; она подходит для задач с небольшой нагрузкой и совместима с платформой серии RM65.
Подъёмная колонна обеспечивает полезный ход около 900 мм, повышая гибкость многоуровневых операций и обеспечивая вертикальный доступ для работы на уровнях выше и ниже уровня пола.
Основание диаметром 505 мм и малый радиус разворота позволяют менять направление и разворачиваться на месте в узких проходах; компактный форм-фактор даёт преимущества в мобильных приложениях.
Автономная навигация с планированием маршрута на основе SLAM и обнаружением препятствий с помощью LiDAR; интеграция на уровне корпуса обеспечивает точность позиционирования и безопасное движение.
ДАННЫЕ О ПРОДУКТЕ С УКАЗАНИЕМ ИСТОЧНИКОВ
Значения перенесены со страницы продукта. Перед заказом уточните у производителя по актуальной документации комплектацию, программное обеспечение и перечень аксессуаров.
| Характеристика | Параметр |
|---|---|
| Габариты (в положении стоя) | Высота 1605 мм; круглое основание диаметром 505 мм |
| Вес | Приблизительно 100 кг |
| Высота подъёма | Приблизительно 900 мм хода подъёма |
| Грузоподъёмность манипулятора | 5 кг (манипулятор RM65-B-V) |
| Максимальная скорость | 1 м/с |
| Радиус поворота | 252,5 мм |
| Точность позиционирования | <±5 см |
| Навигация | Автономная навигация SLAM |
| Аккумулятор | Питание для зарядки: 100-240 В AC 50 Гц; рабочее напряжение: 24 В DC |
| Время работы | 3 часа |
| Зарядное устройство | Питание для зарядки: 100-240 В AC 50 Гц |
| Рабочее напряжение | Системное питание: 24 В DC |
| Способ передвижения | Универсальное круглое основание диаметром 505 мм; радиус разворота на месте 252,5 мм; автономная навигация SLAM, точность позиционирования менее ±5 см |
| Степени свободы | Манипулятор с 6 DoF + 1 ось подъёма |
| Степени свободы манипулятора | 6 степеней свободы |
| Материал | Ход подъёма не менее 900 мм; манипулятор серии RM65 с 6 осями и человекоподобной конфигурацией (610 мм рабочего радиуса, 7,2 кг, повторяемость ±0,05 мм) |
| Рука | RM65-B-V: 6 осей, нагрузка 5 кг, человекоподобная конфигурация; серия RM65: рабочий радиус 610 мм, 7,2 кг, повторяемость ±0,05 мм |
| Подъём | Полезный ход подъёма не менее 900 мм; регулировка высоты для многоуровневой работы |
| Основание | Круглое основание диаметром 505 мм; разворот на месте 252,5 мм; 1 м/с; точность позиционирования менее ±5 см |
| Питание | Зарядка: 100-240 В AC 50 Гц; рабочее напряжение: 24 В DC; время работы: 3 часа |
| Датчики | Автономная навигация SLAM (производитель не публикует перечень датчиков) |
| Интерфейсы | Протоколы JSON и Modbus; SDK для C, C++, C#, Python; пакеты ROS и ROS 2; системное напряжение 24 В DC |
| Подключение | Автономная навигация SLAM; точность позиционирования менее ±5 см |
| Возможности программного обеспечения | Управление всей системой: основание, подъёмная колонна и манипулятор работают в рамках единого плана задачи; автономное планирование маршрута; точные манипуляции одним манипулятором |
| Рабочая температура | 5-40 °C |
ИСТОЧНИКИ ИНФОРМАЦИИ О ПРОДУКТЕ
Этот каталог предназначен для ознакомления с информацией о продукте. Robotik Çözümler не гарантирует наличие товара, статус авторизованного дилера, цены, гарантию или условия послепродажного обслуживания.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Мобильный манипулятор с одним манипулятором и вертикальным подъёмом; разработан для компактных автономных задач и оснащён автономным основанием диаметром 505 мм, подъёмной колонной 900 мм и манипулятором RM65-B-V с 6 осями.
Подъёмная колонна обеспечивает полезный ход около 900 мм; доступ к стеллажам и поверхностям на разных уровнях определяется при планировании с учётом рабочего радиуса манипулятора RM65.
Да. Компактное круглое основание рассчитано на изменение направления и разворот на месте в узких проходах, а во время движения используется обнаружение препятствий с помощью LiDAR.
Система рассчитана на несколько часов работы и поддерживает зарядку от источника питания 100–240 В AC; рабочее напряжение составляет 24 В DC.
Для разработки и интеграции поддерживаются протоколы JSON и Modbus, SDK для C/C++/C#/Python, а также пакеты ROS и ROS 2.
В ТОЙ ЖЕ КАТЕГОРИИ
 Промышленные и логистические роботы
AgiBot
Колёсный промышленный робот для совместной работы с двуруким манипулятором.
 Промышленные и логистические роботы
RealMan
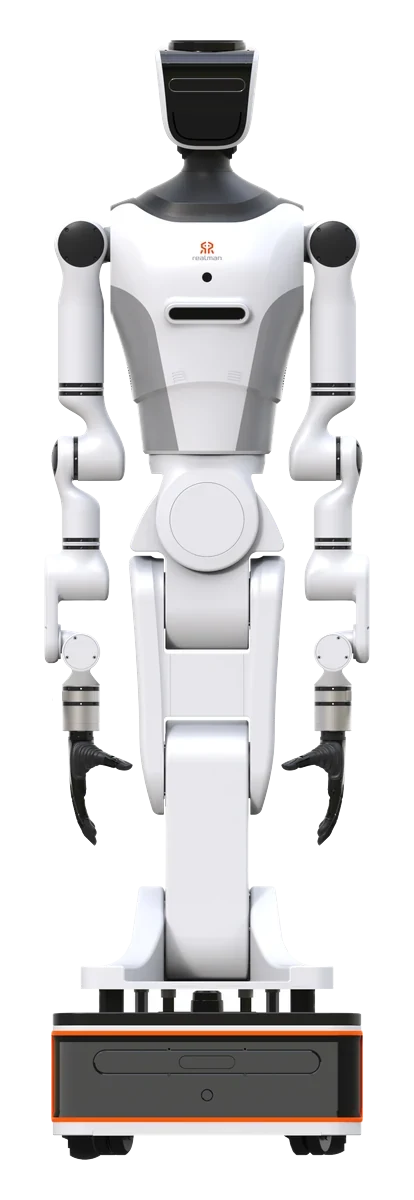
Гуманоидный робот-манипулятор на съёмном колёсном основании, 21 степеней свободы.
 Промышленные и логистические роботы
RealMan
Полноразмерный колёсный двурукий гуманоидный робот с подъёмной колонной.
СЛЕДУЮЩИЙ ШАГ
Начните с определения рабочей зоны, задачи и требований к интеграции.